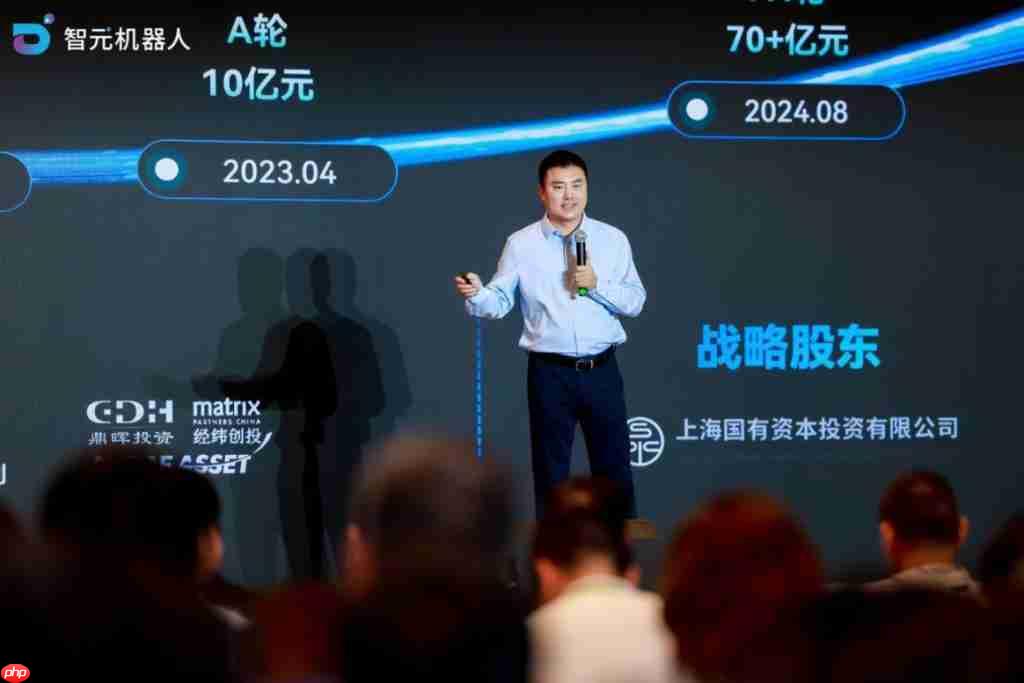
智元机器人实现对 a 股科创板公司上纬新材 63.62% 的控股权后,终于来了次公开、正式的亮相。
今年 3 月宣布 ” 智元机器人董事长兼 CEO” 身份的邓泰华,也在这场智元机器人首届合作伙伴大会上首次公开亮相。
倒也没讲虚的,一股脑吐出许多外界一直想知道又不知道的东西:
融资这事儿智元想融就能融,年底将启动 C 轮,引入更多国际产业方;
无营收前提下,现金流能撑三年;
今年计划出货几千台,明年出货数万台,未来每年出货几十万台;
商业落地节奏,先 ToB 再 ToC;
落地场景选择路径,简单环境 + 简单任务→简单环境 + 复杂任务→复杂环境;
当前主要在打基础(能力、产品、团队),今年起产品成熟度提高,市场与团队具备基础,开始 ” 逐步踩油门 “;
智元团队超 1000 人,平均年龄 31 岁;
团队成员 75% 是研发,其中 2/3 投入 AI,1/3 投入本体。
未来三年,投入数十亿资金,孵化 50 个早期项目;
已投 15 个早期项目(70% 孵化、30% 种子 / 天使),年化收益 8 倍;
启动 ” 智元 A 计划 “,三年内打造千亿级产业生态;
过去销售以直销为主,渠道为零;今起以伙伴优先,年内渠道占比 30%,2026 年 70% 以上。
慷慨而谈的不只有邓泰华。
会前交流时,智元机器人通用业务部总裁王闯、智元机器人合伙人 & 具身业务部总裁姚卯青也出面回答了许多疑问。
我们整理其中精华,分成 ” 吃瓜 “” 技术 “” 合作 ” 三个板块,与大家分享。
吃瓜部分前段时间收购 A 股上纬新材带来一些舆论,对此有什么回应?
姚卯青:外界有外界的解读,我们也控制不了;其次这是一个新赛道,新生的事物是全方位需要创新的。
无论是你技术创新、应用创新、合作模式生态的创新还是资本层面的创新,而且这个是目前国家也支持的方向,A 股上市公司也有很多旧产能,或者说一些落后的产能需要被更好的标的去取代,这也是为什么新国六条支撑的方向。
我们也是顺应国家的引导能够去更快利用资金和市场支持,能够让我们的产品,让我们的研发走得更快。
我核心想给大家传递一个理念——经常有人会问到我你怎么看智元智能将来什么节奏——我最想回答的就一句话:
你不用问我这个行业怎么看,智元决定这个行业将来发展的速度和是不是泡沫,我们做得好,这个行业就好。
外界知道智元很强,但好像没有特别令人印象深刻的点?
姚卯青:这个我来解释一下,我们公司因为融资也非常顺利,基本上不需要 PR,创业公司但凡 PR 比较多可能都是为了配合自己一些融资的节奏,这个也可以理解。
我们比较专注于真正做产品研发落地,外部不必要的一些发声,我们比较少去炒作也是希望这个行业大家稍微冷静、理性一些,不要过度的膨胀,过度的去接受不应有的热度。
其实每个月现在大家看到各种什么运动会、展会,无论对智元还是对其他一些友商都是巨大的资源消耗,投人、投设备,对正常一些研发主线的打断,我觉得影响蛮大的,你为了展会你要做一个临时方案,但也许不是你真正长线的方案。
另一方面您刚才提到宇树有很多运动控制的展示,这个确实是宇树的强项,我们公司认为核心将来更大价值在于上肢的作业能力而不是简单的运控,运控很重要。
你需要稳定的运动、移动才能配合高效作用,但我们觉得仅仅有这个是不够的,我们需要真正把更难问题作业操作的问题去解决。
这个操作问题就是一个比运动控制难两个数量级,难 100 倍以上的问题,你需要去沉下心来花很长时间从你的硬件到算法到数据真正去持续打磨。
不太可能说我每个月,每几天就能发各种 Demo,或者说买了你机器的客户随便倒腾倒腾就能发很多 Demo,一定是我们要以从基础设施、工程、算法、前沿能力,非常完整的团队沉下心来花一年,甚至两年时间,而且要跟我们的行业合作伙伴真正懂行业的伙伴在一起去埋头打磨的事情。
大家也不用担心下半年我们会陆陆续续发布很多行业应用震撼的展示,真正让大家看到机器人不仅仅能够提供情绪价值、文娱价值,它也最终会解决生产力问题。
为什么没参加世界机器人大会和世界人形机器人运动会?
姚卯青:机器人行走是为了展示我们产品的稳定性和成熟度,因为现在大家也知道包括之前马拉松比赛,或者是一些运动会很容易出现一些机器人短时间运动之后过温需要歇息,甚至换机器的情况。
我们是展示 24 小时又是在极端 ” 秋老虎 ” 非常热的情况下能够进行持续行走,这充分证明我们是通过量产的积累已经达到产品相对成熟稳定,可以在真实场景去持续作业的效果。
至于机器人运动会这块儿:
一方面是我们也在准备我们的伙伴大会,所有的设备、人员可能都集中在准备活动中;另一方面,我们也是认为应该更多展示一些真正在客户场景可能会使用到的工况,比如说持续行走等很多。
其实人形机器人在客户现场也做不了跳高,或者说去做百米冲刺,这个也不安全,我们也是更务实一些的做法。
技术部分远征 A2 24 小时高温行走意味着什么?
王闯:技术层面有几点突破——
第一,目前我们看到机器人还是遥控为主,但我们希望机器人变成无限的生产力。
变成无限生产力第一步就是它能够完全自主,移动这方面应该能自主,自主移动我们已经开发了半年多,这次直播 24 小时覆盖了从白天到黑夜再到白天一个完整的循环,它有强光环境、逆光环境,好多时候传感器会出各种各样的问题,必须把这些问题都解决的比较好,机器人才能在各种不同光线环境变化下稳定的工作。所以自主移动带导航避障是第一点比较有突破的。
第二,我们直播那天室外最高温度达到了 37 ℃,地面到 61 ℃。
在这么高的温度下摄影师还有现场的工作人员都非常难以承受。大家开玩笑说如果在室外有个交警站岗的话可能过不了多久就得轮班,因为那天实在太热了。
包括今天也是天气差不多,机器人全程 24 小时自己独立完成的,它没有任何休息,中间不停的给它换电,摄影师总共轮换了 73 人次,每走一会摄影师已经热的受不了就换人下去休息。我们可以想见一下这个突破,机器人在某些极端环境下的适应能力某种意义上超越人了,在这种暴晒高温下。
酷热环境这种极端环境下,可以在交通岗亭布一些机器人做交通的指挥。这些应用可以逐渐做起来,在这种严苛的环境下工作的突破也是其中一个,也是目前大家还没有做到的。
第三,我们展示了机器人的可靠性。
大家也知道人形机器人要持续保持稳定是非常难的,我们自己在实验室已经测了连续行走 3 千小时,上次批量的测我们定了一个标准 360 小时没有任何摔倒的异常,目前已经完成了,现在正在做 720 小时,这是很多台一起做。
今天这个展示是研发过程很小的缩影,我们研发过程已经跑了 360 现在正在测 720,24 小时只是它很小的,我们只是拎出了其中两台,剪了其中 24 小时的缩影给大家看,但敢直播我认为这就是一个突破,因为你连续走 24 个小时不知道会出什么各种各样的异常,过程中也有很多小孩干扰它,过程中晚上还有些猫出现,机器人都能够运行的比较好。
第四,大家都没有注意到的,机器人在走的过程中有很多讲解的任务,机器人任务部署特别方便,大概 5 分钟可以完成一个新任务的部署,而且机器人讲解的台词 5 分钟可以随便改知识库让机器人讲不同的东西。
这是我们做展厅讲解接待对客户特别重要的东西,因为他讲的内容还有走的动线会经常变,如果这个门槛很高很难推广。
世界模型可以多大程度替代真机训练?
(注:7 月 27 日,智元发布首个动作驱动世界模型开源平台 Genie Envisioner)
姚卯青:首先 Google 的世界模型 Genie3,它其实是现在在一些类似游戏、影视这样一些行业应用场景里面能够交互式的生成。
我们的世界模型其实从打的理念上来讲是差不多的,能够在用户指定的提示下去生成一个非常自洽的符合物理规律的对未来的预测。
区别在于可能大家面向的一些应用不大一样,我们更多是面向机器人的一些作业的场景,所以它会生成很多机器人自己第一人称视角的一些画面,同时它的画面里面的一些内容是一些机器人的手部和物体强交互这种操作的过程。
我们这个世界模型其实它是在一些现有的视频生成类的模型的基础上,应用 3000 多小时真实机器人作业数据去进行二次训练才得到的,所以其实它也可以从某种程度上理解为就是一个真机训练。
它提供和带来的能力跟 VLA 模型里面预训练是比较相似的,真正我们要做一些特定问题和特定任务的时候,其实也要在这个基础之上再去采集一定量的后训练的数据对它进行最终落地前的第三阶段训练。
数据,现在对于行业是什么情况?
姚卯青:行业现在确实是在数据非常早期的阶段,这也是我们当时和杭州湾具身智能创新中心合作非常重要的出发点,希望能够不仅仅是在智元自己内部,而且能够在全国各地联合很多行业和地方的合作伙伴,大家把数据的规模、采集、生产、检验一些标准化动作能够做出来形成一套非常能够大规模复制产业化的效应。
现阶段来讲,我们也确实看到随着我们去年年底 AgiBot World 数据集的发布,大家对数据已经看到它的重要性,特别是高质量数据的重要性。
所以陆陆续续在过去的半年中很多一些场景的客户,一些特定行业的客户,他们都在快速的向我们提一些面向真实场景数据的需求。这些需求我觉得都是代表真实应用案例也非常好能够帮我们去慢慢的积累,我们的数据集不断的扩充。
现在像这类数据大规模的标准化生产和检验标注的环节也是已经充分和创新中心的伙伴一起联合往前推进。
从这个角度来讲,我还是比较乐观的,我们应该是能够在未来 1-2 年时间之内为整个具身智能产业去快速积累大量的真实数据,在 2 年内我觉得有希望能够达到现在大语言模型他们所应用的规模,真正给我们带来具身智能 GPT 这种涌现时刻,它需要有这样一个数据来做其背后重要的保证。
至于真机数据和仿真数据,首先我们认为对于机器人的作业来讲真实数据一定是价值最高也是最重要的,因为物理世界是一个复杂的系统,跟不同机器人本体以及不同物体、资产去交互的话,背后所蕴含的物理规律、物理约束限制是非常丰富,这样一个复杂系统来讲很难被抽象的建模东西去完美的替代。
我们同时也非常认可仿真和生成式 AI 等等一些能力,能够把我们有限真实数据去发挥更大的作用,能够通过一些数据增广的手段,从背景、环境、数字资产等等,包括光照等维度去做最大限度的泛化。
因为机器人泛化性是很重要的能力,是区别于原来工业自动化的能力,能够适应动态的变化环境,仿真还有像 AIGC 的一些能够把我们真机采集到的数据去做很多维度的增广。
同时像仿真的环境也能原生的让我们在里面去采集很多能够被进行模拟,进行抽象的动作类型,比如说一些固体简单的抓放、摆放,其实在很大程度上确实是可以被模拟的。
但是也有很多作业过程,柔性物体,流体,强需要摩擦力、触觉、力觉的反馈,这些相对来讲现在是很难在仿真引擎里面去精确建模的,这也是当今一个比较前沿,可能还没有到完全产业应用,但还是一个从行业、从国家都比较关注的前沿学科。
如何做高性能物理仿真器,这也可能是从自主可控角度来讲不会完全依赖国外一些技术。
从技术的角度来讲异构数据是可以被共同利用起来的,而且我们在近期学术论文上也已经充分验证这样一种可能性。
但现在阶段从我们视角来看数据的质量问题可能是更需要被先解决的。
在大模型技术背景下面,大家拼的就是数据质量、数据配方、数据工程能力,好的数据决定模型上限,差的数据决定模型会有比较差的表现。
有个概念叫数据金字塔。
数据从它的量、它的质量、它的可用性、对模型的最终价值来讲,都是存在这样一个金字塔效应。
底座我们可以定义为是可以大量获取的低成本的一些数据,塔尖就是一些高成本获取的,数据量相对来讲最少的数据,不同的金字塔的部分对整个具身模型的作用也是不同的。
互联网的视频数据,其实我们整体来看是在偏金字塔的中下基座的位置,通过这些海量的低成本的数据,确实可以在第一阶段或者是预训练的阶段,确实可以给视觉编码器或者是视觉语言基础模型,以及我们一些影视的动作理解提供一个很好的基础。
这个也是我们今年 3 月份发布的基座模型 GO1 里提到的一个概念,我们在一阶段的自监督生成式预训练阶段用到了互联网的数据,用到了人的第一视角操作数据,在这些数据基础上我们其实可以学成一种通用的对动作的理解和表达,它是一种无关人或者机器人,或者是哪一个机器人,对动作的一种通用的描述。
在这个基础之上,我们也需要继续往塔尖,无论是仿真里特定机器人的操作数据,还是我们在塔尖的真机的在真实物理世界里面采集到的机器人数据,对特定场景进行最终的微调,走完所谓的最后一公里。
会不会摒弃激光雷达路线,用纯视觉解决所有问题?
王闯:不用激光雷达的原因可能因为它成本比较高,但在中国激光雷达现在越做越便宜,它在机器人里并不算很贵的零部件。
你可以想象一个东西,有的汽车装的安全气囊更多,有的汽车少一点,为什么有的装更多,可能一辈子都不一定用的到,但它是一个冗余的安全器件,我觉得激光雷达就是这样一个冗余的安全器件。
视觉这个东西本身没有距离的帧值,可能用在汽车上,汽车的任务就是尽可能不与周围的东西发生碰撞,所以距离的误差大一点也不是什么太大的问题,不发生碰撞就可以了。
但机器人必须要跟物体发生接触,因为人类对机器人的需求要做各种各样的操作,要跟人贴着相处,跟人贴身相处。
这样的东西我们希望它本身的感知能力越强越好,尤其对距离精准的把握越强越好,激光雷达毕竟是利用光 TOF 的原理精确测量距离,它的距离是一手的信息不是通过视觉反算的间接信息。
我们觉得激光雷达我现在能看到的不需要把它去掉,从成本上不需要,从安全上有更高的安全维度,所以我们目前不希望把它去掉。
视觉我们也投入挺大,最开始用激光 SLAM,后来发现激光 SLAM 有很多它的劣势场景,比如像人遮挡很多的时候,我们现在有 V-SLAM 作为补充,这个月的版本上就上了一些视觉的 SLAM 做补充,让它的定位更稳定。
并不是说我们用激光雷达我们在视觉上就不投入,相反我们视觉和激光雷达覆盖得更全。
硬件是不是人形机器人当前的 Challenge?
王闯:我不同意说硬件不是瓶颈。
我们如果把目标定成机器人要像人一样有人的能力,那机器人跟人硬件瓶颈差距太大了。
比如人有全身的触觉,这是特别有用又非常难的;现在机器人连手上的触觉都没有做的非常好,像我们刚刚发布的刚刚才开始用起来,还没有到大规模应用的程度。
比如机器人各方面硬件的性能我认为现在也还是不够的,比如每个关节都要带非常灵敏的力的感知,长时间使用都是很可靠的,这些方面硬件也都有很多问题。
另外像机器人硬件的安全性,我认为很多安全的冗余还有对周围环境、人的防护硬件上的东西也都还不够,所以我觉得硬件上的瓶颈也很多,当然软件算法上的瓶颈也是非常大的。
所以具身智能是你必须把全栈能力建起立,硬件和软件算法协同的进化而不是某个方面已经够用了,我们实际落地的时候肯定比较务实,今年它是个什么水平我们就选什么样的场景。
我刚才说的送到外太空,这是个理想它还是非常遥远的,比如到外太空可能动不动零下一两百度,现在的硬件肯定是很大的瓶颈。
现在机器人能使用的温度范围跟汽车比差很大,汽车一般负 40 到 85 度,机器人全身的零部件大部分都到不了这个水平,我认为硬件上还有很多问题。
内外部合作智元内部三大业务线,彼此独立还是存在密切合作和共享?
王闯:我们公司有个平台管理部,平台研发部门对外露出的比较少,平台研发部像硬件、ID 设计、关节这些东西都放在平台做,所以有很多这些能力在复用,包括后面我们希望更多的东西逐渐能够复用性变的非常强。
通用产品线和灵犀产品线都在做人形,一个大人形一个小人形,现在复用率相对来说更高一点,包括内部有已经开源了的 AMRT,还有嵌入式底层搞了一 AimIO,可以随便换一个芯片都能很快接入进来,这些我们都复用。
复用的还有任务编排、客户端界面、灵巧手。
后面会让平台化做得越来越好,提高整体研发效率。
现在分成各个业务部门因为我们有不同产品的形态,不同的产品形态总要有人把它设计出来,把各种可靠性验证的比较好,同时也要考虑它的商业化,它的特点还是不太一样。
比如大人形和小人形有些场景是一样的,但也有些场景是不同的,希望这一个业务部门可以从研发到生产、销售,到商业的闭环整个业务负责起来。
为什么和上市公司密集合作?
(注:杭州湾具身智能创新中心总经理殷哲现场回答媒体提问时也谈到,智元当初选择和上虞区作为合作伙伴,原因之一就是因为这个地区有 21 家 A 股上市的公司)
姚卯青:其实跟上市公司合作也非常的简单,因为我们智元还是一家初创企业,我们自己从公司的定位来讲也是在做通用机器人平台,无论是标准的硬件产品,还是通用的应用开发、软件平台、算法基座,这样一个定位和公司发展阶段来讲也决定我们不可能自己下场去干所有的行业。
从头到尾端到端一条龙自己全部干完,但凡做过工业,做过一些行业应用的朋友应该深有体会,做项目是一个非常吃资源、吃人的事情,你一个项目就有很多人要投进去做开发、集成、交付、售后,这也是为什么我们需要去联合伙伴一起做。
上市公司在这里面无论是本身资金和人才储备,对行业多年的积累,对行业的理解,以及很多上市公司希望能够在人工智能和具身智能时代做二次曲线去拥抱新质生产力的角度来讲,大家是有一个很好的互补作用。
我觉得更多是智元能够把自己标准化产品、硬件打造好,做到能够在行业应用的稳定性、耐久性、一致性。
同时能够把我们全球领先的人工智能基座能够封装好提供出来,在行业伙伴应用的时候能够以一种低门槛、低代码,很友好的方式。
比如说通过一些行业数据能够增量去模型进行训练,快速的用我们的工具链 SDK 去部署,这样的方式去行业落地。
今年出海规划?
王闯:我们今年出海主要是两方面。
一是,以科研教育为主。
科研教育跟北美的合作比较多,前面也发布了跟英伟达、Skill AI 的一些合作,这主要在数据驱动方面,国外学术界的资源还是比较好的,这块也能够促进具身智能技术的发展。
二是,以商业为主。
商业我们目前有几个重点想做的区域:东南亚、日韩、中东,现在进展比较好的东南亚会更快一点,今天来签约的伙伴有个是马来西亚的 i-city,它之前是做主题乐园的,现在希望拿出一个比较大的厅布各种各样机器人的体验还有互动游戏。
我们觉得机器人今年比较大的机会在展厅的讲解接待还有文娱表演,我们会倾向于选择本来就有产业基础的合作伙伴。
工业场景里把 ROI 控制在 3 以内需要多久?
王闯:在绵阳可能三年,在上海可能两年就收回成本,到海外的话可能一年就收回成本。
我们为什么先在绵阳,因为邓主任(富临精工工程中心主任兼事业部总监邓扬)那边和我们关系是非常好的,大家的配合效率非常高。
刚开始去的时候我记得今年年初料箱转运跑通搬一个箱子,完成一个循环是 160 秒;去邓主任那边是 50、60 秒,又调了一个多月,直播时 40 秒。邓主任说工人通常要到 30 秒以内。
大家可以看到这逐步在优化,需要配合度很高的客户和我们一起在现场做各种各样的优化。
我们希望最终能优化到比人还要好,同时它的成本要快速下降,这个成本像邓主任说的,他们自己生产电关节,机器人里最多的就是关节,一个机器人好几十个关节,这个成本如果能用上富临的本身成本就控制的比较好,这个机器人成本也能下降。
我相信它的发展速度在未来一年两年会有突飞猛进的变化,过去几个月大家可以想象下从 160 秒逐渐优化到 40 秒的节拍,而且成功率从最开始只有百分之六七十现在 99.9%,希望大家能够持续关注相信它未来的进步。
一键三连「点赞」「转发」「小心心」
欢迎在评论区留下你的想法!
— 完 —
希望了解 AI 产品最新趋势?
量子位智库「AI 100」2025 上半年
「旗舰产品榜」和「创新产品榜」
给出最新参考
点亮星标
科技前沿进展每日见
以上就是“智元机器人收购 A 股上市公司是创新需要…现金流能撑三年”的详细内容,更多请关注创想鸟其它相关文章!
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。
如发现本站有涉嫌抄袭侵权/违法违规的内容, 请发送邮件至 chuangxiangniao@163.com 举报,一经查实,本站将立刻删除。
发布者:程序猿,转转请注明出处:https://www.chuangxiangniao.com/p/142992.html
 微信扫一扫
 支付宝扫一扫