三金,又是中国队!全球机器人视触融合挑战赛揭榜

三金,又是中国队!全球机器人视触融合挑战赛揭榜

新智元报道

编辑:桃子 好困

【新智元导读】ManiSkill-ViTac 2025视触觉融合挑战赛揭榜!全球42支团队激烈交锋,中国团队包揽三金,刷新国际榜单。

今天,机器人和自动化领域的全球顶级会议ICRA 2025在亚特兰大正式拉开帷幕。

不久前,机器人领域的顶级赛事——ManiSkill-ViTac 2025也公布了获奖团队名单。

5月23日,ManiSkill-ViTac 2025的成果将在ICRA 2025第六届ViTac国际研讨会中集中汇报。

据主办方统计,本届赛事吸引了来自清华、北大、港大、新加坡国立大学、穆罕默德·本·扎耶德人工智能大学等42支全球顶尖团队同台竞技。

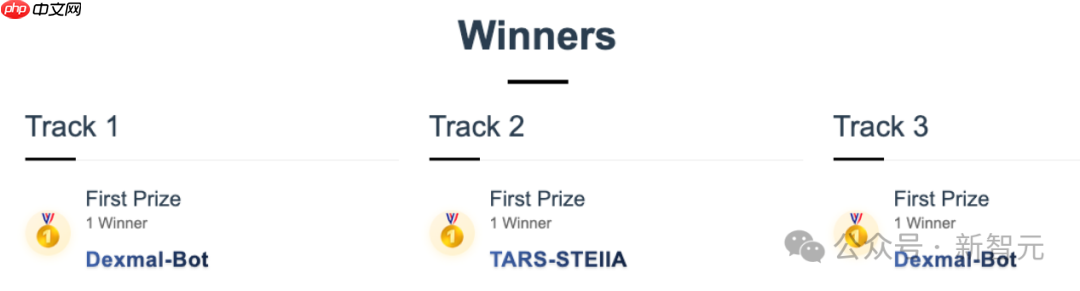
最终包揽三个赛道金牌的赢家,是来自国内的两家具身初创公司。
三金,又是中国队!全球机器人视触融合挑战赛揭榜

其中,拿下「纯触觉操控」和「触觉传感器设计」两个赛道金牌的是原力灵机Dexmal。

这家刚成立不久就获得2亿天使轮融资的黑马企业,核心团队出身于老牌AI企业旷视科技,并且具有超过10年的AI原生产品规模落地经验。

拿下「视触融合操控」赛道的冠军它石智航,几乎与原力灵机同时宣布了天使轮融资,凭借1.2亿美元的融资额创造了中国具身智能行业最大天使轮新纪录。

三大赛道,三块金牌,不仅让大家感受到了具身智能在细分领域有多「卷」,更是体现了中国在机器人操控领域的国际领先实力。

机器人界「奥赛」

视触觉融合大挑战

在人工智能的版图中,具身智能与AI 1.0时代和如今炙手可热的LLM,有着本质的区别

AI 1.0聚焦于模式识别,大模型擅长处理文本等多元信息。

具身智能则直面物理世界,追求让机器人像人类一样感知、思考并与环境交互。

这种「身体与智能」的结合,不仅需要算法的突破,还要求硬件设计、场景适配和多模态感知的深度协同。

另外从衡量标准来说,不同于AI 1.0时代产学研在CVPR的华山论剑;也不同于大模型行业在OpenCompass,Eval等Benchmark上的百家争鸣。

具身领域的基准相对稀缺分散,且挑战重重。

它不仅需要模拟复杂的物理交互、开发高精度硬件,甚至在真实场景中验证算法的鲁棒性,这使得相关赛事的门槛极高,玩家数量也更少。

随着具身技术日趋成熟,竞争越来越激烈,其细分领域的挑战赛热度也在升温。

当前,公众往往更关注机器人的运动性能,比如灵活的机械臂或灵巧的步伐,但在实际应用中,视觉触觉等多模态感知的融合对机器人发展至关重要。

为了促进机器人获得像人类一样的操控技能,ManiSkill基准测试应运而生。

自2022年首届于ICLR举办以来,ManiSkill挑战赛已成为具身智能领域的「金字招牌」。并在2024年引入「视触觉」融合专题(Vitac),以弥补传统视觉主导方案的不足。
三金,又是中国队!全球机器人视触融合挑战赛揭榜

运动能力可以让机器人「动起来」,比如近来比较火的擎天柱热舞视频,而多模态感知则赋予其「看懂世界,摸清环境」的智慧。

尤其是,在需要精细操作的场景中,视觉触觉协同作用决定了机器人的使用价值。

然而,在许多现实场景中,它们的表现仍不如意。

比如,在抓取不规则物体、执行毫米级精度的操作,或处理柔性材料时,机器人常常因感知不足而失败。

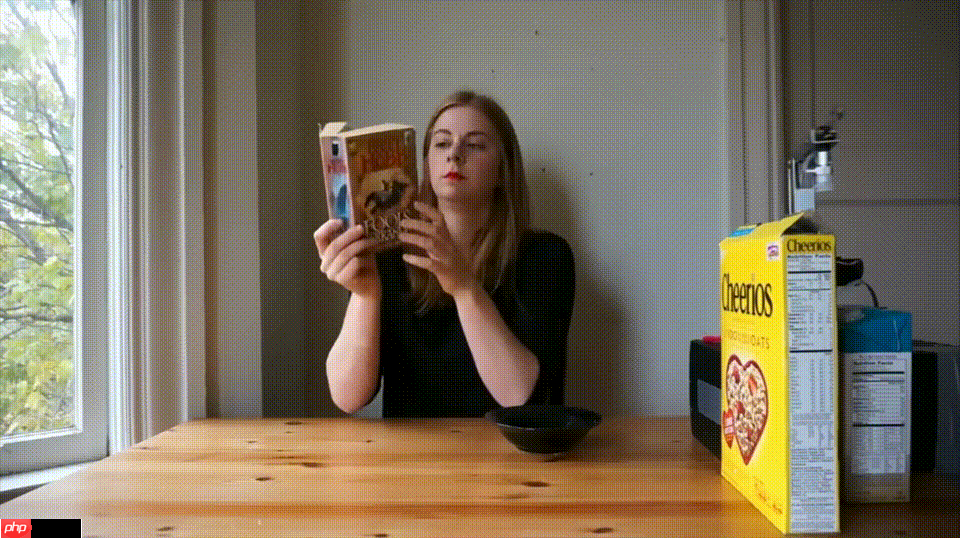
英伟达高级科学家Jim Fan在红杉的闭门演讲中,将其称之为「物理图灵测试」。演讲过程中,他展示了一个机器人提供VIP早餐服务的翻车视频,引全场爆笑。
三金,又是中国队!全球机器人视触融合挑战赛揭榜

一个再普通不过的生活场景,机器人为啥就搞得一团糟呢?

这是因为,当前机器人领域的研究主要依赖视觉感知,通过摄像头捕捉环境信息,并进行决策。

但视觉主导的方案,在接触密集场景中存在着明显的局限性,比如遮挡、光线变化、物体透明度,都会干扰视觉数据。

与此同时,那些缺乏触觉反馈的机器人,更是难以感知接触力、表面纹理或物体刚性等关键信息。

这导致了,机器人在医疗手术、精密装配、复杂物流分拣等场景中,难以达到人类水平的操作能力。

ManiSkill-ViTac视触觉融合挑战赛的诞生,恰恰填补了这一技术空白。
三金,又是中国队!全球机器人视触融合挑战赛揭榜

主页地址:https://ai-workshops.github.io/maniskill-vitac-challenge-2025/

它由清华、UCSD、伦敦国王学院等顶尖机构联合主办,聚焦于视触觉融合技术,以拓展机器人在复杂操作任务中的能力边界。

与历届ManiSkill赛事不同,ManiSkill-ViTac提供了触觉物理仿真平台并搭建了现实世界的测试平台,是全球范围首个结合视觉与触觉的公开赛事。

ManiSkill-ViTac 2025的意义远超学术竞赛,它为机器人行业提供了从实验室到现实应用的桥梁。

它将推动触觉 – 视觉融合算法的进步,加速改进触觉传感器设计,为丰富接触的操作任务建立基准。

在42支全球参赛团队中,中国团队的表现尤为亮眼。

以原力灵机为代表,不仅在算法研发上取得了突破,还通过「算法+硬件+场景」的系统创新,推动技术快速落地。

中国队夺三金

凭什么?

在纯触觉操作赛道(Track1)中,原力灵机Dexmal团队直面机器人操控的终极难题:

如何在完全没有视觉辅助的条件下,仅凭触觉完成高精度的操作?

Giiso写作机器人 Giiso写作机器人

Giiso写作机器人,让写作更简单

Giiso写作机器人 56 查看详情 Giiso写作机器人

根据介绍,Track1要求机器人通过触觉传感器,完成将轴体插入毫米级孔洞的复杂任务。

这不仅需要其精准解析轴体轮廓的种种特征,还要依据接触反馈构建起准确的空间坐标系。

传统方案大多依赖RL,但受限于触觉数据的低维度和高噪声,成功率仅为14.81%,且因接触力失衡,传感器常因过度受力而损坏。

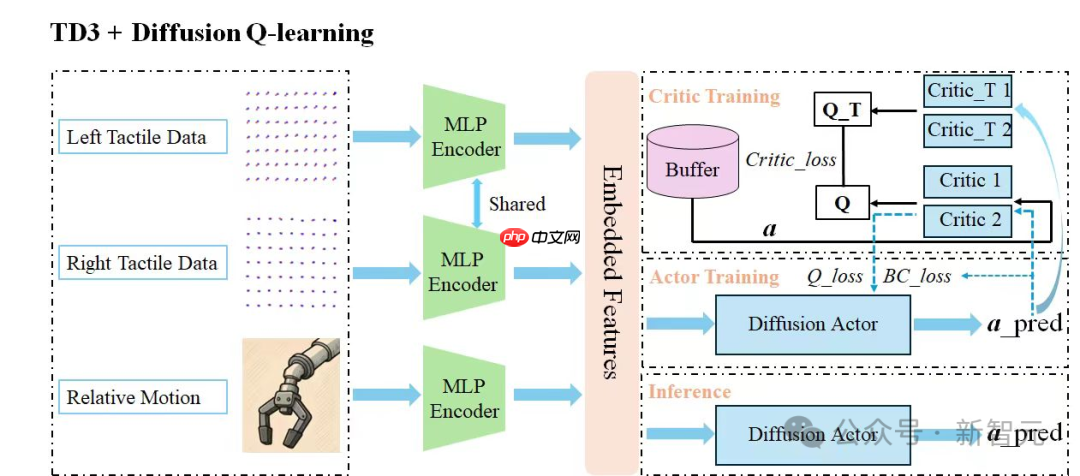
为此,Dexmal团队提出了创新的「双范式学习框架」,将专家知识与智能学习巧妙结合。

首先,他们利用专家示范数据,对策略网络进行预训练,让机器人快速掌握空间探索的基本能力。

随后,团队引入模仿学习生成动态奖励函数,为RL的每一步微观操作提供精准、实时的反馈引导。

这种分层递进学习的策略,就像为机器人装上了双「无形的眼睛」,让其在无视觉辅助这一苛刻条件下,依然能够精准定位孔洞位置。
三金,又是中国队!全球机器人视触融合挑战赛揭榜

这一方案的真实效果,令人震撼。

在仿真测试中,Dexmal混合算法将成功率提升了2-3倍,远超单一强化学习的方案。

更重要的是,在真实机器人验证环节,Dexmal方案凭借大幅领先的比分,充分彰显了其在纯触觉赛道领域的强大竞争力。

而在触觉传感器设计赛道(Track3)中,原力灵机Dexmal团队再次展现了技术前瞻性。

触觉传感器,作为机器人「触觉」的核心硬件,长期面临成本高、制造复杂、性能不稳定的难题,行业仍处于探索初期。

Dexmal团队以经济性与高效性为核心目标,从传感器结构到数据处理进行了全链条优化。

首先,他们重新设计了传感器的几何形状,使其能自适应非均匀应力分布,轻松应对不同任务需求。

其次,团队优化了四面体网格,力求在计算精度与实时性之间达成平衡。

最后,他们优化了标记点的分布,兼顾空间分辨率与信号鲁棒性。

三金,又是中国队!全球机器人视触融合挑战赛揭榜

为了验证设计效果,团队对传感器的空间分辨率、计算效率和算法协同性进行了全面测试。

结果显示,新设计不仅让算法性能显著提升,还有效降低了成本。

这种「高性价比」的方案,让Dexmal团队在比赛中一举夺魁,或许将为触觉传感器的规模化应用打开了大门。

通往AGI

必须要翻越具身的高山

与语音、文本等模态不同的是,触觉信息就是物理世界的「原生数据」。

它不仅对具身智能至关重要,更是实现AGI的关键一环。

触觉,可以让机器人能够感知物理纹理、力反馈、材料特性等,提供视觉无法捕捉的信息。

它为机器人与现实世界的深度交互提供了可能。另一方面,视觉则可以为全局环境的理解提供支持。

两者的融合,不仅可以提升机器人对环境的感知鲁棒性,还为跨场景、跨任务的泛化能力奠定了基础。

作为赛事主办方代表,清华大学助理研究员陈睿博士表示:

多感知模态融合在机器人领域有非常大的应用价值。我们举办挑战赛的初衷是希望为业界提供一个平台,共同推进视触觉融合技术的进步。

未来,我们还计划扩展任务复杂性,比如纳入语言模态,推进视觉-触觉-语言多模态大模型发展。也希望能够有越来越多的优秀团队能够参与进来。

相比如火如荼的LLM,机器人直接作用于物理世界,是AGI必须要翻越的高山,也是解决未来生产力难题的核心。

只有将触觉视觉无缝融合,才能提升机器人精细操作的能力。

前段时间,老黄在接受采访时表示,人形机器人将是一个价值50万亿美元的产业。当前,全球机器人市场正处于爆发前夜。

三金,又是中国队!全球机器人视触融合挑战赛揭榜

未来,它将为工业、医疗、物流等领域的智能化转型,注入全新动能。

也就是说,这一领域技术突破和落地,将为全世界带去的价值不可估量。

中国团队在赛事中的卓越表现,彰显了其在全球AI和机器人领域的引领地位。

夺得双金的Dexmal团队表示,团队日前还参加了CVPR 2025协作智能Workshop核心赛事之一——RoboTwin,并在第一轮仿真平台赛中斩获并列第一。

目前,他们正全力备战第二轮比赛,结果将于6月底公布。

这些连连战绩,无疑为中国在具身智能领域的全球影响力,再添浓墨重彩的一笔。
三金,又是中国队!全球机器人视触融合挑战赛揭榜

ManiSkill-ViTac 2025的正式落幕,不仅是一场技术的巅峰对决,更是中国具身智能崛起的里程碑。

原力灵机和它石智航的耀眼表现,展现了中国团队在算法创新、硬件突破、场景落地的全栈实力。

他们用三枚金牌向世界证明:中国不仅是AI赛道上的追赶者,更是引领者。

参考资料:

https://ai-workshops.github.io/maniskill-vitac-challenge-2025/#Award

以上就是三金,又是中国队!全球机器人视触融合挑战赛揭榜的详细内容,更多请关注创想鸟其它相关文章!

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。
如发现本站有涉嫌抄袭侵权/违法违规的内容, 请发送邮件至 chuangxiangniao@163.com 举报,一经查实,本站将立刻删除。
发布者:程序猿,转转请注明出处:https://www.chuangxiangniao.com/p/408729.html

(0)
打赏 微信扫一扫 微信扫一扫 支付宝扫一扫 支付宝扫一扫
win10远程桌面连接怎么显示对方的任务栏
上一篇 2025年11月6日 22:26:22
七日世界性别更换方法 七日世界怎么改角色性别
下一篇 2025年11月6日 22:26:24

相关推荐

  • mac怎么用命令行定时关机_Mac命令行定时关机方法

    使用shutdown命令可设定Mac在指定时间或相对分钟后关机;2. 通过pmset命令能创建每周重复的定时关机任务;3. 可用pmset -g sched查看计划,sudo pmset repeat cancel取消重复任务,kill终止一次性关机。 如果您希望在离开电脑后让Mac在特定时间自动关…

    2026年9月21日
    100
  • 打工人的全能 AI 搭档,就是戴尔灵越 16 Plus?

    打工人的全能 AI 搭档,就是戴尔灵越 16 Plus?打工人的全能 AI 搭档,就是戴尔灵越 16 Plus?打工人的全能 AI 搭档,就是戴尔灵越 16 Plus?打工人的全能 AI 搭档,就是戴尔灵越 16 Plus?

    进入2024年,无论是硬件厂商还是软件供应商,都开始加大力度,向公众宣扬ai对工作生活乃至游戏的影响。在这样的背景下,选择购买一台全新的笔记本,很难不考量它的ai能力对自身使用的影响。因此,我们可以看到办公轻薄本的 ” 常青树 ” ——戴尔灵越系列,也凭借搭载的英特尔酷睿 u…

    2026年9月21日 用户投稿
    400
  • 外媒盘点即将上线的开放世界大作!哪款让你最心动?

    外媒盘点即将上线的开放世界大作!哪款让你最心动?外媒盘点即将上线的开放世界大作!哪款让你最心动?外媒盘点即将上线的开放世界大作!哪款让你最心动?外媒盘点即将上线的开放世界大作!哪款让你最心动?

    外媒gamerant近日整理了即将在2025至2026年上线的开放世界游戏大作,这些作品不仅在玩法上推陈出新,更凭借顶级视觉表现重新定义沉浸式体验。 1. 《红色沙漠》(Crimson Desert) 特色:独立动作RPG,虽出自《黑色沙漠》团队之手,但剧情与系统全面独立,主打类似格斗游戏的精准战斗…

    2026年9月21日 用户投稿
    100
  • mysql如何排查磁盘IO瓶颈

    首先检查系统级磁盘IO,使用iostat、iotop等工具分析磁盘利用率和进程IO行为;再通过MySQL慢查询日志、sys.schema视图及SHOW ENGINE INNODB STATUS排查高IO消耗的SQL与内部等待事件;接着评估innodb_buffer_pool_size、innodb_…

    2026年9月21日
    000
  • 在Java中如何创建一个天气查询小应用

    注册OpenWeatherMap获取API密钥;2. 使用Java 11+的HttpClient发送HTTP请求;3. 构造带城市参数的URL并调用天气接口;4. 解析返回的JSON数据提取温度和天气描述;5. 在控制台输出结果,支持中文城市需URL编码。 在Java中创建一个天气查询小应用,核心是…

    2026年9月21日
    000
  • 如何在Laravel中配置数据库连接?

    在laravel中配置数据库连接需要以下步骤:1. 编辑.env文件,设置db_connection、db_host、db_port、db_database、db_username、db_password。2. 确保config/database.php文件正确引用.env文件中的配置。3. 利用环…

    2026年9月21日
    000
  • 在VSCode中如何安全地切换分支而不丢失当前修改?

    先处理未提交修改再切换分支。可通过提交更改、使用Stash保存临时修改,或选择性暂存部分文件来安全切换,并在切换后恢复贮藏的更改,避免代码丢失。 在 VSCode 中切换分支时,如果当前有未提交的修改,直接切换可能会导致冲突或代码丢失。要安全切换分支,关键是先处理好当前的更改。以下是几种稳妥的方法。…

    2026年9月21日
    100
  • 虚拟伴侣AI如何避免对话失误 虚拟伴侣AI错误纠正机制的优化技巧

    虚拟伴侣AI如何避免对话失误 虚拟伴侣AI错误纠正机制的优化技巧虚拟伴侣AI如何避免对话失误 虚拟伴侣AI错误纠正机制的优化技巧虚拟伴侣AI如何避免对话失误 虚拟伴侣AI错误纠正机制的优化技巧虚拟伴侣AI如何避免对话失误 虚拟伴侣AI错误纠正机制的优化技巧

    当虚拟伴侣AI回应出错时,可通过上下文感知纠错、用户反馈校正、多模型交叉验证、角色规则约束和渐进学习控制五项机制优化。一、建立动态上下文缓存池,比对语义一致性并检测情感或人设冲突,触发重生成;二、捕捉用户显式或隐式反馈,主动确认错误并更新对话状态,积累微调数据;三、部署三个专家模型分别评估逻辑、事实…

    2026年9月21日 用户投稿
    100
  • 2025年10月1日至12日全国批发54.6万辆 同比下降11%

    2025年10月1日至12日,全国乘用车市场呈现先抑后扬的发展趋势。根据乘用车市场信息联席会(乘联分会)最新发布的数据,该时间段内乘用车厂家批发销量为54.6万辆,同比下滑11%,较9月同期减少15%;市场零售销量达68.6万辆,同比下降8%,但相较上月同期增长12%。今年累计来看,乘用车批发总量已…

    2026年9月21日
    100
  • 如何实现多租户(SaaS)架构?

    多租户架构可以通过三种方法实现:1. 数据库隔离,每个租户有自己的数据库,隔离性好但管理复杂;2. 共享数据库,独立schema,管理较简单但仍需schema管理;3. 共享数据库和schema,通过租户id区分数据,管理最简单但隔离性最差。实现多租户架构需要考虑数据隔离、性能优化、扩展性、自定义和…

    2026年9月21日
    100
  • Java字符串字符计数:避免substring()误用与==比较陷阱

    本文旨在解决java字符串字符计数中常见的陷阱,包括对`substring()`方法的误解、使用`==`进行字符串内容比较的错误以及循环边界条件的设置问题。通过深入解析`charat()`、`equals()`方法,并提供正确的代码示例和调试技巧,帮助开发者编写出高效、准确的字符串处理逻辑,避免初学…

    2026年9月21日
    100
  • mysql如何调试事务问题

    首先通过日志和锁信息确认事务状态,1. 启用通用日志追踪事务操作,2. 查询INNODB_TRX和INNODB_LOCK_WAITS分析活跃事务与阻塞关系,3. 查看死锁日志定位冲突原因,4. 调整隔离级别并优化事务逻辑以避免异常。 调试 MySQL 事务问题需要结合日志分析、锁信息查看和事务状态监…

    2026年9月21日
    100
  • 如何自定义代码的格式化规则?

    自定义代码格式化规则需选择合适工具并配置文件实现统一风格。1. 根据语言选用主流工具如Prettier、Black、clang-format等;2. 在项目根目录创建对应配置文件如.prettierrc、.eslintrc.js或pyproject.toml,定义缩进、引号、行宽等规则;3. 将配置…

    2026年9月21日
    100
  • 协程调试与性能分析工具

    我们需要协程调试和性能分析工具是因为协程的异步特性使得传统工具难以应对调试和性能优化挑战。1) pycharm 适合基本调试,但处理大量协程时可能变慢。2) aiodebug 适用于检测协程问题,但会增加性能开销。3) asyncio-profiler 用于分析协程性能,但可能难以解读大量协程的结果…

    2026年9月21日
    100
  • AI推文助手如何制作产品教程 AI推文助手的教学内容创作

    AI推文助手如何制作产品教程 AI推文助手的教学内容创作AI推文助手如何制作产品教程 AI推文助手的教学内容创作AI推文助手如何制作产品教程 AI推文助手的教学内容创作AI推文助手如何制作产品教程 AI推文助手的教学内容创作

    使用AI推文助手可高效制作产品教学内容:一、输入产品功能并选择分步教程模板生成图文教程;二、提供操作关键词生成60秒内短视频脚本;三、启用多语言模块并上传术语表生成本地化推文;四、分析客服数据将高频问题转为步骤化解法推文。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 Dee…

    2026年9月21日 用户投稿
    100
  • 如何利用Draw.io Integration扩展在VSCode中绘制并嵌入架构图?

    安装Draw.io Integration扩展后,可在VSCode中直接创建编辑图表。右键选择“Create Diagram with Draw.io”新建.diagram文件,双击打开内置编辑器,拖拽组件绘制流程图、架构图等。保存后自动生成Base64编码的嵌入代码,粘贴至Markdown即可预览…

    2026年9月21日
    200
  • mysql如何理解数据完整性

    数据完整性在MySQL中通过主键、外键、约束等机制确保数据准确一致。1. 实体完整性用主键保证记录唯一,主键非空且不重复;2. 域完整性通过数据类型、CHECK约束、默认值等确保字段数据合法;3. 参照完整性利用外键维护表间关系,支持级联操作;4. 用户定义完整性由开发者通过触发器或程序实现业务规则…

    2026年9月21日
    100
  • Java中浮点数比较的陷阱:理解double类型的不精确性与正确比较方法

    java中`double`类型因其二进制浮点表示的固有不精确性,即使在相同java版本和架构下,也可能在不同环境中产生微小的数值差异。直接使用`==`比较浮点数是不可靠的,因为它无法容忍这些细微的舍入误差。正确的做法是采用基于容差(epsilon)的比较方法,通过判断两数之差的绝对值是否小于一个预设…

    2026年9月21日
    200
  • 如何下载豆包电脑网页版_豆包电脑网页版正版链接

    豆包AI电脑及网页版可通过官网和官方应用商店安全获取。1、访问https://www.doubao.com登录使用网页版;2、官网下载电脑客户端,支持Windows和macOS;3、通过Microsoft Store或App Store搜索“豆包 AI”,认准北京字节跳动网络技术有限公司开发,确保正…

    2026年9月21日
    200
  • 如何避免协程中的共享资源竞争?

    避免协程中的共享资源竞争可以通过以下方法:1. 使用锁(locks),如互斥锁或读写锁,确保同一时间只有一个协程访问共享资源。2. 采用无锁数据结构(lock-free data structures),通过原子操作和cas操作提高并发性能。3. 实施消息传递(message passing),通过…

    2026年9月21日
    100

发表回复

登录后才能评论
关注微信