微软AR/VR专利分享解决摄像头不同视角产生的遮挡或视差问题

(映维网Nweon 2023年11月03日)由于位置无法对应眼睛,对于基于摄像头透视的头显,用户可能很难正确地感知环境中对象相对于定义空间的空间关系。另外,同一定义空间内的多个用户相对于定义空间外的对象可能具有不同的视角。

所以在名为“Perspective-dependent display of surrounding environment”的专利申请中,微软提出了一种正确表示所定义空间的环境图像,尤其是在汽车这样的移动平台中时。简而言之,计算系统构建围绕所定义空间的环境的至少一部分的深度图和强度数据。然后将强度数据与深度图位置相关联。

另外,计算系统可以获得关于用户在所定义空间内的姿势信息,并基于所述用户的姿势确定所述用户正在注视的所定义空间周围环境的一部分。计算系统进一步从用户的角度获得表示环境部分的图像数据,

然后,计算系统根据用户视场范围内的深度图位置的强度数据生成用于显示的图像。通过这种方式,由一个或多个摄像头获得的环境视图可以重新投影到用户的视角,从而提供不会因摄像头的不同视角而产生遮挡或视差问题的环境正确视图。

☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜
微软AR/VR专利分享解决摄像头不同视角产生的遮挡或视差问题

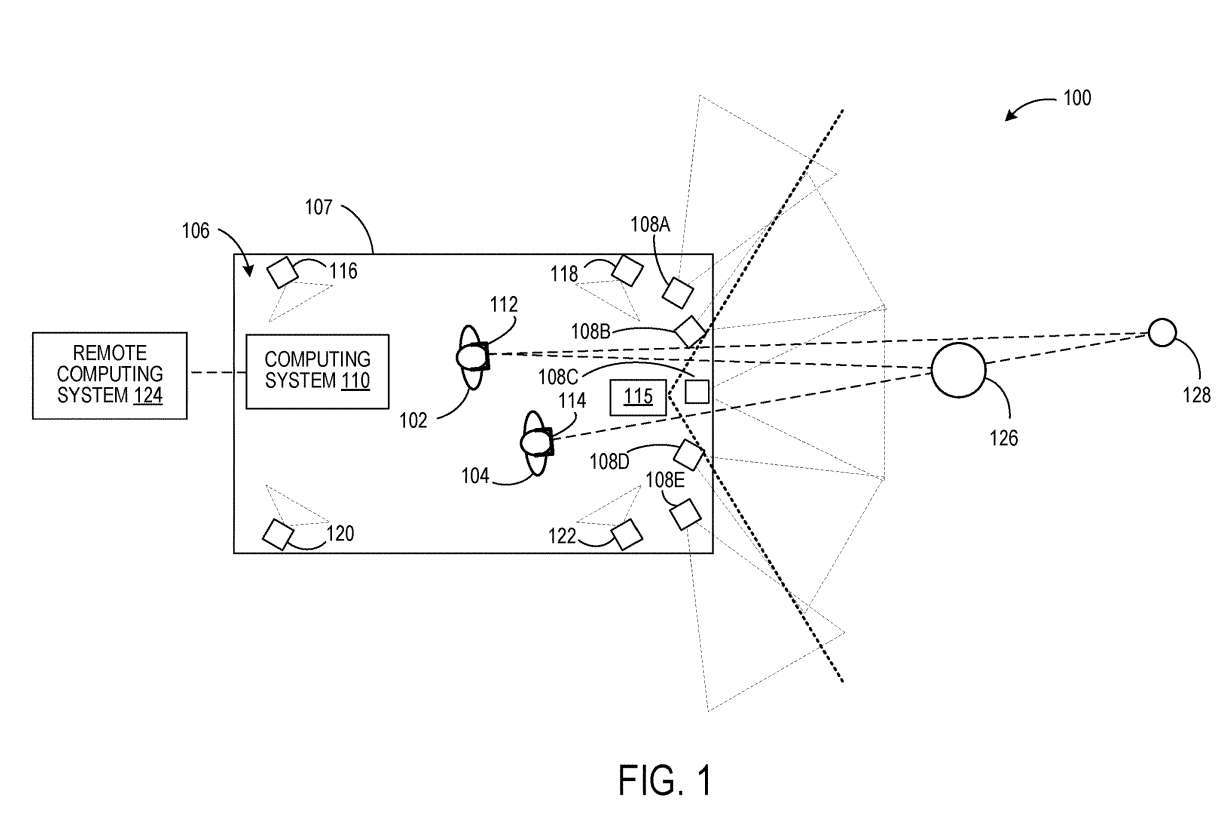
图1示出示例性使用场景100,其中用户102和104位于所定义的空间106内。用户102和104分别佩戴头显设备112和114。

计算系统110从每个用户102、104的角度生成表示围绕所定义空间的环境的图像数据。为此,计算系统110获得关于每个用户102和104在定义空间106中的姿势的信息。

在一个实施例中,每个用户102、104的姿态可以从固定在所定义空间的参考框架中的一个或多个成像设备确定,并且配置为在所定义空间内对用户进行成像。

在图1中,四个这样的成像设备描述为116、118、120和122。这种成像设备的实例可包括立体摄像头装置和深度传感器等。

可以将计算系统110配置为通过来自摄像头108A-108E的数据生成围绕定义空间106的环境的深度图。每个摄像头108A-108E配置为获取部分周围环境的强度图像数据。摄像头都知道彼此之间的空间关系。

另外如图1所示,相邻摄像头的视场重叠。因此,立体成像技术可用于确定周围环境中对象的距离,以生成深度图。在其它示例中,可使用与摄像头108A-108E分离的可选深度传感器115来获取周围环境的深度图。示例深度传感器包括激光雷达传感器和一个或多个深度摄像头。在这样的例子中,可选地获取强度图像的摄像头的视场可以不重叠。

来自摄像头的强度数据与深度图中的每个位置相关联,例如网格中的每个顶点或点云中的每个点。在其他示例中,对来自摄像头的强度数据进行计算组合,形成深度图中每个位置的计算组合强度数据。例如,当深度图位置由两个或多个不同摄像头的传感器像素成像时,可以计算组合来自两个或多个不同摄像头的像素值,然后存储深度图位置。

接下来,至少基于每个用户102、104的姿态,计算系统110可以确定围绕每个用户102、104所注视的定义空间的环境的一部分,从每个用户102、104的角度获得表示该部分环境的图像数据,并将图像数据提供给每个头显 112、114。

例如,通过知道用户在定义空间106内的姿态,以及周围环境的深度图与定义空间106的空间关系,可以将每个用户的姿态与深度图关联起来。然后,可以定义每个用户的视场并将其投影到深度图上,以确定在用户的视场内的深度图的一部分。

接下来,像光线投射这样的技术可以用来确定景深图中在视场内可见的位置。与所述位置相关联的强度数据可用于形成用于显示的图像。计算系统110可任选地与诸如云服务的远程计算系统124进行通信。在这样的实例中,可以通过远程计算系统124执行这样的处理步骤中的一个或多个。

通过这种方式,在一个确定的空间内,不同的用户可以从个人的角度来观察周围环境的图像。头显112从用户102的角度显示的图像可以包括对象126和对象128在环境中的视图,而对象128的视图可以由头显114从用户104的角度显示的图像中的对象126遮挡。
微软AR/VR专利分享解决摄像头不同视角产生的遮挡或视差问题

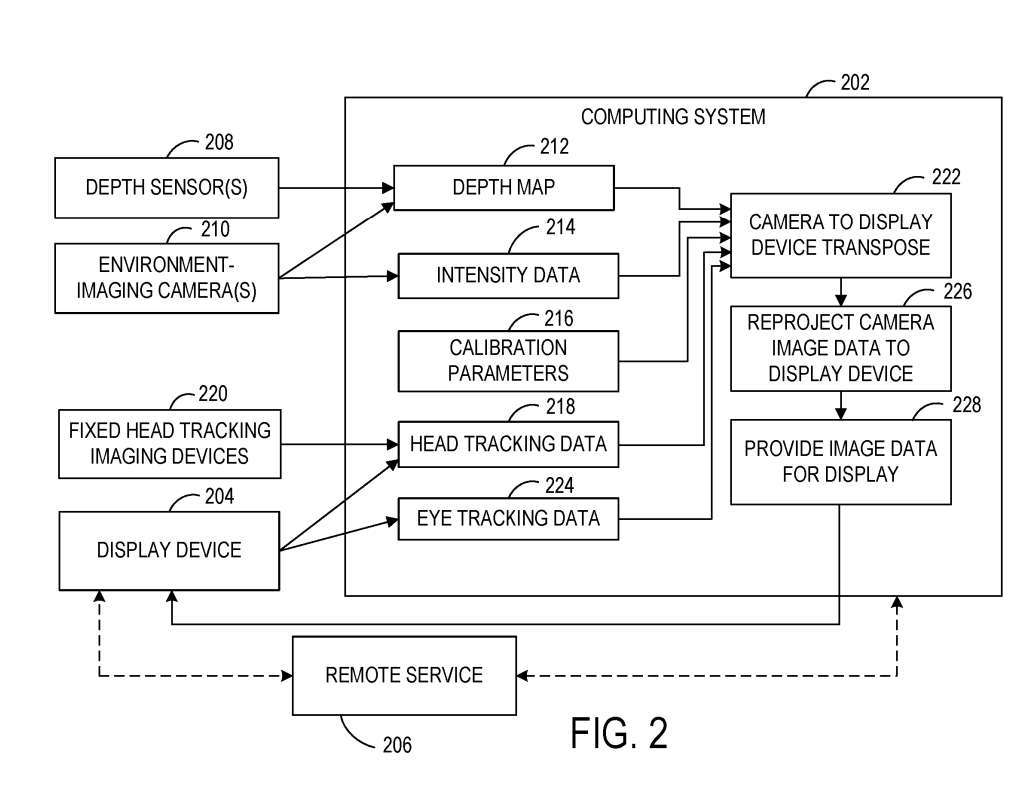
图2示出示例系统200的框图,其配置为从用户的角度向所定义空间内的用户显示围绕所定义空间的环境的图像。系统200包括位于所定义空间本地的计算系统202和位于所定义空间内的显示设备204。

系统200包括一个或多个摄像头210,并配置为对环境进行成像。在一个示例中,使用摄像头210作为被动立体摄像头并使用立体成像方法来获取强度数据和深度数据。在其他示例中,可选地使用一个或多个深度传感器208来获取所定义空间周围环境的深度数据。

计算系统202包括可执行指令,用于通过所述深度数据构造所述环境的深度图212。深度图212可以采取任何合适的形式,例如3D点云或网格。如上所述,计算系统202可以根据由一个或多个摄像头210获取的图像数据接收并存储与深度图212中的每个位置相关联的强度数据214。

深度传感器208和摄像头210的相对空间位置彼此校准,并校准到所定义空间的几何形状。因此,图2示出了可用作输入的校准参数216,以帮助将摄像头210和深度传感器208的视图转置为用户的姿势,从而帮助将图像数据从摄像头视角重新投影到用户视角以供显示。

在一个实施例中,由于显示设备204和/或定义的空间可以相对于周围环境不断移动,因此可以执行连续的外部校准以校准显示设备204到深度图212的位置。例如,显示设备204对深度图212的校准可以以显示设备204的显示的帧速率执行。

计算系统202可以进一步获得关于所述定义空间内用户的姿势的信息。用户的姿势可以更具体地指头部位置和头向,这有助于确定围绕用户正在寻找的定义空间的环境的一部分。计算系统202被配置为接收头部追踪数据218。头部追踪数据218可以另外或可选地从固定在所定义空间的参考框架中的一个或多个成像设备接收。

如上所述,计算系统202结合从头部追踪数据218确定的用户的姿势,使用深度图212和相应的强度数据214来确定从显示设备204的用户的角度进行显示的图像数据。

计算系统202可以根据用户的姿势确定用户正在看的环境的一部分,将用户的视场投影到深度图上,然后获得从用户的角度可见的深度图位置的强度数据。

提供给显示设备用于显示的图像数据可以在显示设备204的帧缓冲器内经历后期重投影。例如,后期重投影可用于在显示所呈现的图像之前直接更新所呈现的图像中对象的位置。

在这里,显示设备204位于移动的车辆中,显示设备204的帧缓冲区中的图像数据可以基于车辆在226处的图像形成与图像显示之间行驶的距离重新投影。计算系统202可以提供运动矢量以显示基于车辆运动的设备204,以用于后期重投影。在其它示例中,可以从来自显示设备204的本地惯性测量单元的数据确定运动矢量。

在一个实施例中,由摄像头210获取的强度数据的帧率可以不同于由深度传感器208获取的深度图的帧率。例如,用于获取深度图的帧率可以低于用于获取强度数据的帧率。

同样地,帧率可能根据车辆速度的变化、环境中移动的物体和/或其他环境因素而变化。在这样的示例中,在将强度数据与深度图位置关联之前,可以转译强度数据和/或深度数据,以校正在获得强度数据的时间和获得深度图的时间之间发生的运动。

在使用多个摄像头210获取强度数据的情况下,围绕所定义空间的环境中的物体可以出现在来自多个摄像头210的图像数据中。在这样的例子中,对对象成像的每个摄像头的强度数据可以重新投影到用户视角。

在其他示例中,来自对所述物体成像的一个摄像头或摄像头子集的强度数据可以重新投影到用户视角。这可能比将所有对对象成像的摄像头的图像数据转置到用户视角使用更少的计算资源。

在这样的示例中,可以使用来自具有确定为最接近用户视角的视角的摄像头的图像数据。在另一示例中,可对用于所选深度图位置的来自多个摄像头的像素强度数据进行平均或以其他方式计算组合,然后存储用于深度图位置。

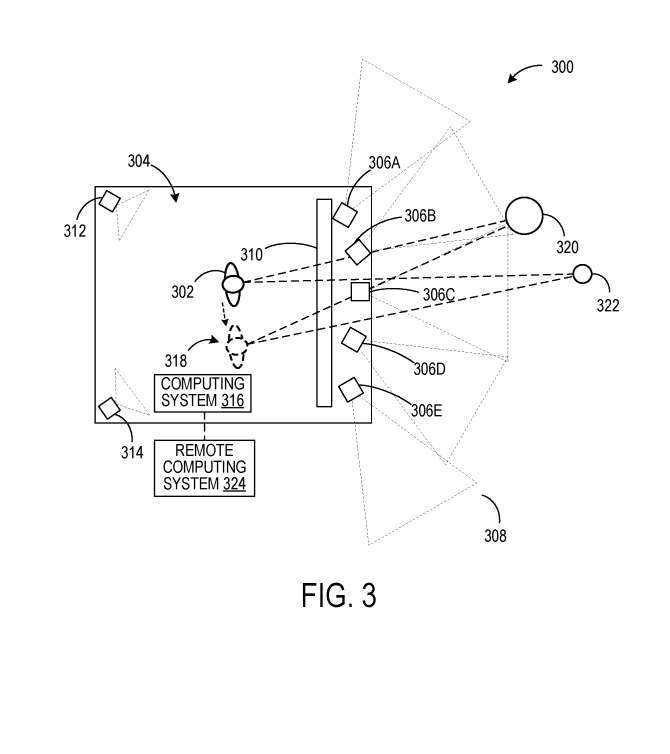
在图1的示例中,用户102和104通过头显112、114查看由计算系统110生成的依赖透视的图像。在图3的示例性场景300,用户正在位于限定空间304内的固定位置的显示面板查看由摄像头306A-306E获取的图像数据。

然而,不是从摄像头306A-306E的角度显示图像,而是将来自摄像头306A-306E的图像数据与从图像数据确定的深度图相关联,或者从深度传感器获取的数据确定的深度图相关联。
微软AR/VR专利分享解决摄像头不同视角产生的遮挡或视差问题

这允许将图像数据转换为用户302的透视视图。摄像头312、314对定义空间304的内部进行成像,以执行用户姿态追踪。一个或多个深度传感器附加地用于用户姿态确定。基于通过来自摄像头312、314的数据确定的用户姿态数据,可以在显示面板310显示来自用户302视角的图像数据。

在本例中,将图像数据重投影到用户302的视角,除了上述关于图2所述的操作之外,同时可以包括用户姿态以显示面板转置,因为用户302相对于显示面板的位置随着用户在定义空间304内移动而改变。

因此,当用户302移动到新的位置318时,环境中的对象320、322将从与用户302的原始位置不同的角度显示。计算系统316任选地可以与诸如云服务的远程计算系统324进行通信。
微软AR/VR专利分享解决摄像头不同视角产生的遮挡或视差问题

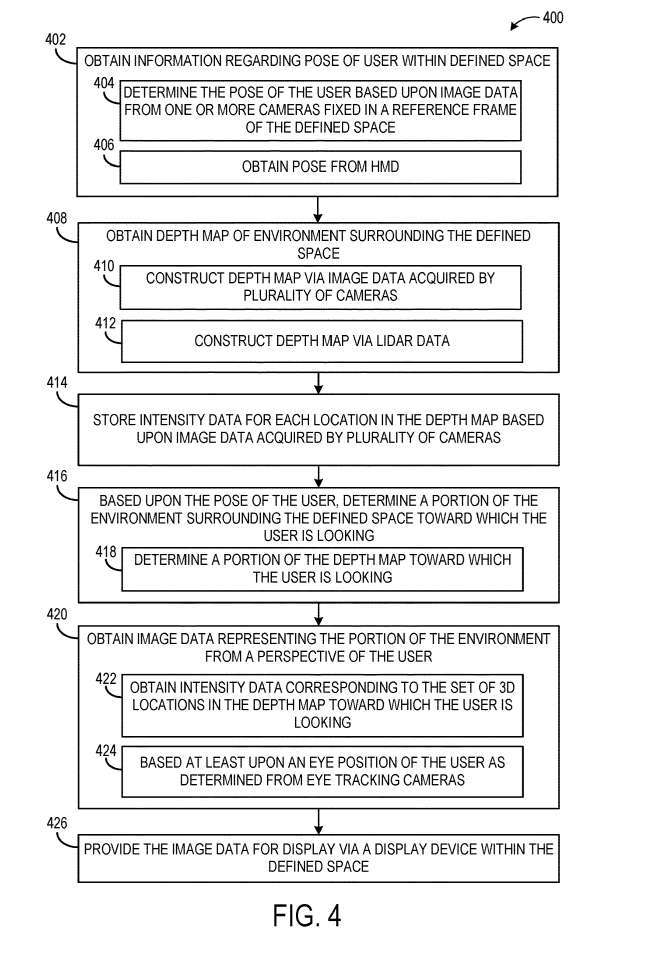
图4示出提供围绕所定义空间的环境的图像数据以从所定义空间内的用户的角度显示的示例方法400。

在402,方法400包括获取关于用户在定义空间内的姿势的信息。如上所述,例如,用户的姿势可以反映头部位置和头向。用户的姿势可以基于固定在空间的参考框架中的一个或多个摄像头的图像数据来确定。作为另一个示例,在406,用户的姿势可以从用户佩戴的头显接收,例如,根据来自头显的一个或多个图像传感器的图像数据确定。

在408,包括获取围绕所定义空间的环境的深度图。深度图可以通过在410处对环境进行成像的多个摄像头获取的图像数据来构建,或者可以通过在412处由激光雷达传感器获取的激光雷达数据来构建。

在其他示例中,可以利用其他合适类型的深度感测,例如飞行时间深度成像。然后在414,方法400包括存储深度图中每个位置的强度数据。

接下来在416,基于用户的姿势,确定围绕用户正在寻找的定义空间的环境的一部分。这可能包括在418确定用户正在看的深度图的一部分。在一个示例中,可以将用户的视场投影到深度图,以确定从用户的角度可以看到的深度图中的位置。

方法400同时包括,在420,从用户的视角获取表示所述环境部分的图像数据。方法400同时包括,在426,提供用于通过所定义空间内的显示设备显示的图像数据。
微软AR/VR专利分享解决摄像头不同视角产生的遮挡或视差问题

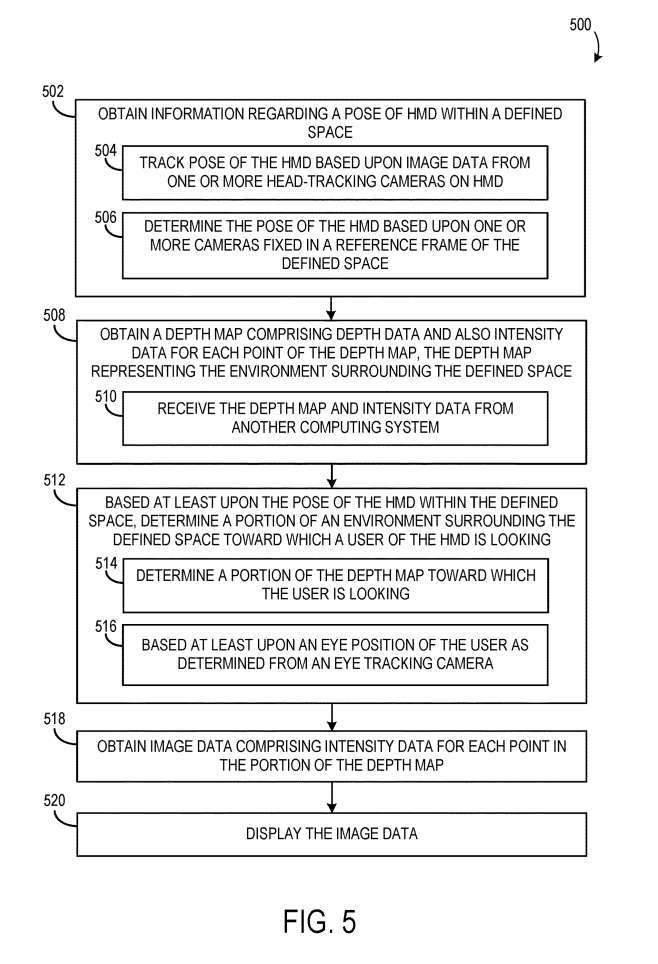
图5示出通过头显从用户的角度显示环境图像数据的示例方法500流程图。

在502,方法500包括获取关于在定义空间内的头显的姿态的信息。头显的姿态可以根据头显一个或多个头部追踪摄像头的图像数据进行追踪。在504,头显的姿态可以基于固定在定义空间的参考框架中的一个或多个摄像头来确定。在506,一个或多个固定摄像头与头显通信。

在508,方法500同时包括获取深度图,深度图包括深度数据和深度图的每个位置的强度数据,其中深度图表示围绕所定义空间的环境。

在512处,至少基于头显在所定义空间内的姿势,确定头显的用户正在注视的围绕所定义空间的环境的一部分。这可以包括在514,确定用户正在看的深度图的一部分。用户正在看的环境/深度图的部分可以进一步至少基于用户的眼睛位置。

方法500进一步包括,在518,获取包含深度图部分中每个位置的强度数据的图像数据,并且在520,显示图像数据。

相关专利:Microsoft Patent | Perspective-dependent display of surrounding environment

名为“Perspective-dependent display of surrounding environment”的微软专利申请最初在2022年3月提交,并在日前由美国专利商标局公布。

以上就是微软AR/VR专利分享解决摄像头不同视角产生的遮挡或视差问题的详细内容,更多请关注创想鸟其它相关文章!

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。
如发现本站有涉嫌抄袭侵权/违法违规的内容, 请发送邮件至 chuangxiangniao@163.com 举报,一经查实,本站将立刻删除。
发布者:程序猿,转转请注明出处:https://www.chuangxiangniao.com/p/472030.html

(0)
打赏 微信扫一扫 微信扫一扫 支付宝扫一扫 支付宝扫一扫
告诉你怎么还原电脑系统
上一篇 2025年11月8日 07:52:36
FusionGDB 2.0|融合基因综合性注释数据库
下一篇 2025年11月8日 07:52:39

相关推荐

  • 淘宝品牌库申请入口在哪里?需要注意什么?2025最新操作指南

    淘宝品牌库申请入口在哪里?需要注意什么?2025最新操作指南淘宝品牌库申请入口在哪里?需要注意什么?2025最新操作指南淘宝品牌库申请入口在哪里?需要注意什么?2025最新操作指南淘宝品牌库申请入口在哪里?需要注意什么?2025最新操作指南

    在淘宝平台成功入驻品牌库不仅能增强店铺的权威性,还能享受官方流量倾斜与营销资源支持。然而,大多数商家往往因找不到申请入口或材料反复被驳回而止步不前。本文将全面解析pc端与手机端的品牌库申请路径,并分享7条提高审核通过率的关键技巧。 一、淘宝品牌库申请入口详细指引 1. PC端操作路径 登录【淘宝商家…

    2026年9月24日 用户投稿
    100
  • 为什么苹果手机拍出来的照片发黄

    为什么苹果手机拍出来的照片发黄为什么苹果手机拍出来的照片发黄为什么苹果手机拍出来的照片发黄为什么苹果手机拍出来的照片发黄

    苹果手机照片发黄的原因有硬件因素(镜头镀膜氧化、色温传感器偏差)、软件因素(图像增强算法、色温设置)、环境因素(灯光环境、曝光不足)等。可通过校准色温、使用自然光、手动调整设置、使用第三方相机应用、后期处理等办法解决。 苹果手机照片发黄的原因 一、硬件因素 镜头镀膜氧化:随着时间的推移,镜头镀膜会氧…

    2026年9月24日 用户投稿
    000
  • DeepSeek R1T2— TNG推出的改进型AI语言模型,基于DeepSeek

    DeepSeek R1T2— TNG推出的改进型AI语言模型,基于DeepSeekDeepSeek R1T2— TNG推出的改进型AI语言模型,基于DeepSeekDeepSeek R1T2— TNG推出的改进型AI语言模型,基于DeepSeekDeepSeek R1T2— TNG推出的改进型AI语言模型,基于DeepSeek

    deepseek r1t2 是 tng 在 deepseek 原始模型基础上开发的增强型语言模型。该模型采用 tri-mind 架构,融合了 deepseek r1-0528、r1 和 v3-0324 三个基础模型的优势,通过 assembly of experts(aoe)技术整合推理能力、结构化…

    2026年9月24日 用户投稿
    900
  • 终于来了! 《Ratatan》将于9月19日开启抢先体验

    终于来了! 《Ratatan》将于9月19日开启抢先体验终于来了! 《Ratatan》将于9月19日开启抢先体验终于来了! 《Ratatan》将于9月19日开启抢先体验终于来了! 《Ratatan》将于9月19日开启抢先体验

    游戏开发商ratata arts近日宣布,节奏动作游戏《ratatan》将延期至9月19日开启抢先体验,登陆pc平台(steam)。原计划本应于7月25日上线,但为确保游戏品质,团队决定延长打磨时间。 Steam商店页面:RATATAN 《RATATAN》是一款结合节奏玩法、横版动作与Rogueli…

    2026年9月24日 用户投稿
    100
  • 如何利用 Debian Node.js 日志

    如何利用 Debian Node.js 日志如何利用 Debian Node.js 日志如何利用 Debian Node.js 日志如何利用 Debian Node.js 日志

    本文介绍在 Debian 系统中有效利用 Node.js 日志记录的多种方法和最佳实践,助您提升应用的可维护性和问题排查效率。 基础方法:console 对象 console.log() 和 console.error() 是最简单的日志记录方法,适用于快速开发和调试。然而,在生产环境中过度使用可能…

    2026年9月24日 用户投稿
    100
  • php workerman是异步么

    php workerman是异步么php workerman是异步么php workerman是异步么php workerman是异步么

    workerman官方介绍:Workerman是一款开源高性能异步PHP socket即时通讯框架。支持高并发,超高稳定性,被广泛的用于手机app、移动通讯,微信小程序,手游服务端、网络游戏等开发。       (推荐学习: workerman教程)  支持TCP长连接,支持Websocket、HT…

    2026年9月24日 用户投稿
    100
  • 微软终止Cortana支持:Windows 10迎来重大调整

    微软终止Cortana支持:Windows 10迎来重大调整微软终止Cortana支持:Windows 10迎来重大调整微软终止Cortana支持:Windows 10迎来重大调整微软终止Cortana支持:Windows 10迎来重大调整

    N软网消息,微软近日宣布,将在Windows 10系统中停止对Cortana的支持。这是继Windows 11中取消Cortana支持之后的进一步动作,微软正将重心转移到Windows Copilot、Microsoft 365 Copilot以及Bing Chat等新技术上。 曾有人预计,微软会在…

    2026年9月24日 用户投稿
    100
  • 为什么有些SSD参数漂亮但实际体验却令人失望?

    为什么有些SSD参数漂亮但实际体验却令人失望?为什么有些SSD参数漂亮但实际体验却令人失望?为什么有些SSD参数漂亮但实际体验却令人失望?为什么有些SSD参数漂亮但实际体验却令人失望?

    SSD实际体验不佳的核心在于纸面参数仅反映理想条件下的峰值性能,而真实使用中受主控、闪存类型、SLC缓存耗尽、DRAM缓存缺失、固件优化不足及散热不良等因素影响,导致持续写入速度骤降、系统卡顿等问题。 很多时候,我们看着SSD产品页面上那些漂亮的顺序读写速度,比如几千MB/s,或者惊人的IOPS,心…

    2026年9月24日 用户投稿
    100
  • 如何在Java中使用Collections.shuffle打乱列表

    使用Collections.shuffle()可随机打乱列表元素,但列表必须为可变类型。Arrays.asList()返回固定列表,直接使用会抛出UnsupportedOperationException;正确做法是将其复制到ArrayList等可修改列表中再调用shuffle。基本用法示例如Lis…

    2026年9月24日
    300
  • 2025年比较好用的生成图片AI工具前十推荐

    2025年比较好用的生成图片AI工具前十推荐2025年比较好用的生成图片AI工具前十推荐2025年比较好用的生成图片AI工具前十推荐2025年比较好用的生成图片AI工具前十推荐

    2025年AI图片生成工具将更加智能、精准且深度融入创作流程,具备超写实生成、多模态输入、实时交互和3D建模能力,代表工具包括Midjourney、Stable Diffusion、DALL-E 4、Adobe Firefly Max等,未来将朝个性化、多模态融合与实时协作发展,同时面临版权、伦理、…

    2026年9月24日 用户投稿
    100
  • LINUX如何修改文件所有者_Linux更改文件属主与属组命令说明

    修改文件属主和属组可通过chown与chgrp命令实现,chown用于更改所有者及所属组,如chown user1:group1 file.txt,支持-R递归操作;chgrp仅修改属组,如chgrp developers file.txt。实际应用中常用于Web服务器权限配置,如chown -R …

    2026年9月24日
    100
  • VSCode 怎样通过快捷键快速折叠所有代码块 VSCode 快速折叠所有代码块的快捷键方法​

    在vscode中一键折叠所有代码的快捷键是ctrl + k后按ctrl + 0(mac为cmd + k再按cmd + 0),该操作可将函数、类、条件语句等所有可折叠区域全部收起,帮助快速概览文件结构、提升阅读与定位效率;此外,还可使用ctrl + shift + [折叠当前代码块、ctrl + k,…

    2026年9月24日
    100
  • mysql怎么使用表

    mysql怎么使用表mysql怎么使用表mysql怎么使用表mysql怎么使用表

    MySQL 表是存储数据的结构,使用 CREATE TABLE 命令创建表,INSERT INTO 命令插入数据,SELECT 命令查询数据,UPDATE 命令更新数据,DELETE 命令删除数据。 如何使用 MySQL 表 MySQL 表是用于存储和管理数据的结构。它们是任何 MySQL 数据库中…

    2026年9月24日 用户投稿
    100
  • LINUX查看硬件信息的命令_LINUX查看CPU内存硬盘等硬件信息汇总

    LINUX查看硬件信息的命令_LINUX查看CPU内存硬盘等硬件信息汇总LINUX查看硬件信息的命令_LINUX查看CPU内存硬盘等硬件信息汇总LINUX查看硬件信息的命令_LINUX查看CPU内存硬盘等硬件信息汇总LINUX查看硬件信息的命令_LINUX查看CPU内存硬盘等硬件信息汇总

    可通过命令行获取CPU、内存、硬盘等硬件信息:1. 使用lscpu、cat /proc/cpuinfo和dmidecode -t processor查看CPU型号、核心数及频率;2. 通过free -h、cat /proc/meminfo和dmidecode -t memory确认内存容量与类型;3…

    2026年9月24日 用户投稿
    300
  • 淘宝运费险90天都能赔付吗?一般会赔付多少钱?「90天内退货都能赔?」淘宝运费险赔付金额曝光!这样操作最高能拿24元(附避坑指南)!

    淘宝运费险90天都能赔付吗?一般会赔付多少钱?「90天内退货都能赔?」淘宝运费险赔付金额曝光!这样操作最高能拿24元(附避坑指南)!淘宝运费险90天都能赔付吗?一般会赔付多少钱?「90天内退货都能赔?」淘宝运费险赔付金额曝光!这样操作最高能拿24元(附避坑指南)!淘宝运费险90天都能赔付吗?一般会赔付多少钱?「90天内退货都能赔?」淘宝运费险赔付金额曝光!这样操作最高能拿24元(附避坑指南)!淘宝运费险90天都能赔付吗?一般会赔付多少钱?「90天内退货都能赔?」淘宝运费险赔付金额曝光!这样操作最高能拿24元(附避坑指南)!

    网购退货时最让人烦恼的莫过于运费问题,而淘宝推出的运费险为消费者提供了有力保障。但不少用户仍存在疑问:运费险真的能覆盖90天的退货时间吗?实际能赔多少钱?本文将为您全面解答这些疑惑。 一、淘宝运费险的有效期究竟有多久? (一)90天保障期的真实含义 依据淘宝平台规定,运费险的保障期限从卖家发货当日开…

    2026年9月24日 用户投稿
    000
  • vivo浏览器网页内容无法复制怎么办_vivo浏览器解除网页限制复制文本方法

    可通过阅读模式、打印预览、查看源代码、OCR识别或控制台命令五种方法解决网页内容无法复制问题,具体操作依次为:启用浏览器阅读模式后复制;利用打印预览界面选择文字;查看页面源代码搜索并提取文本;对截图使用图文识别功能获取文字;通过开发者工具控制台输入document.body.contentEdita…

    2026年9月24日
    300
  • Computer加er的变形解析

    Computer加er的变形解析Computer加er的变形解析Computer加er的变形解析Computer加er的变形解析

    1、 null 2、 computerer并不是一个正确的英文单词。computer本身已经是一个完整的名词,表示“计算机”或“计算者”,因此不需要再加上后缀-er来构成新词。 3、 computer一词由动词compute加上表示“执行者”的后缀-er构成。而compute源自拉丁语computa…

    2026年9月24日 用户投稿
    200
  • 如何通过BIOS设置优化游戏性能与系统稳定性?

    如何通过BIOS设置优化游戏性能与系统稳定性?如何通过BIOS设置优化游戏性能与系统稳定性?如何通过BIOS设置优化游戏性能与系统稳定性?如何通过BIOS设置优化游戏性能与系统稳定性?

    启用XMP/DOCP可显著提升游戏帧数与系统响应,通过让内存运行于标称高频低时序,改善最低帧稳定性;正确设置需在BIOS中开启对应配置文件,并进行稳定性测试以确保兼容性。 BIOS设置是优化游戏性能和系统稳定性的一个关键但常被忽视的环节。通过细致调整内存频率、CPU电源管理模式,甚至是集成显卡分配,…

    2026年9月24日 用户投稿
    200
  • 一加手机属于什么档次

    一加手机属于什么档次一加手机属于什么档次一加手机属于什么档次一加手机属于什么档次

    一加手机定位于中高端档次,介于旗舰机和中端机之间。综合来看,它具备强劲的硬件配置、优质的屏幕素质、出色的影像系统和完善的其他功能,价格也在3000-6000元左右,适合追求性价比和优质体验的用户。 一加手机的档次定位 一加手机属于中高端档次,介于旗舰机和中端机之间。 详细说明: 度加剪辑 度加剪辑(…

    2026年9月24日 用户投稿
    100
  • AI模型评测有哪些_好用的AI模型评测大全

    AI模型评测有哪些_好用的AI模型评测大全AI模型评测有哪些_好用的AI模型评测大全AI模型评测有哪些_好用的AI模型评测大全AI模型评测有哪些_好用的AI模型评测大全

    ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ MMLU:大规模多任务语言理解基准 Open LLM Leaderboard:Hugging Face推出的开源大模型排行榜单 C-Eval:一个全面的中文基础模型评估套件 FlagEval:智…

    2026年9月24日 用户投稿
    100

发表回复

登录后才能评论
关注微信