云上智能驾驶三维重建优秀实践

☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜
云上智能驾驶三维重建优秀实践

智能驾驶技术的不断发展,正在改变着我们的出行方式和交通系统。作为其中的一个关键技术,三维重建在智能驾驶系统中起着重要的作用。除去车端本身的感知、重建算法,自动驾驶技术的落地与发展需要庞大的云端重建能力支撑,火山引擎多媒体实验室通过行业领先的自研三维重建技术,结合强大的云平台资源与能力,助力相关技术在云端大规模重建、自动标注、真实感仿真等场景的落地与应用。

本文重点介绍火山引擎多媒体实验室三维重建技术在动态、静态场景的以及结合先进光场重建技术的原理与实践,帮助大家能更好的了解和认识云上智能三维重建如何服务智能驾驶领域,助力行业发展。

一、技术挑战与难点

驾驶场景重建需要对道路环境做点云级别的三维重建,与传统的三维重建技术应用场景相比,驾驶场景重建技术有以下难点:

车辆运行过程中的环境因素复杂且不可控,不同天气、光照、车速、路况等均会对车载传感器采集到的数据造成影响,这对重建技术的鲁棒性带来了挑战。道路场景中经常会出现特征退化和纹理缺失的情况,例如相机获取到视觉特征不丰富的图像信息,或者激光雷达获取到相似性较高的场景结构信息,同时,路面作为重建中的关键要素之一,色彩单一且缺少足够的纹理信息,这对重建技术提出了更高的要求。车载传感器数量较多,常见的有相机、激光雷达、毫米波雷达、惯导、GPS定位系统、轮速计等等,如何将多传感器的数据融合起来得到更精确的重建结果,对重建技术提出了挑战。道路中存在运动车辆、非机动车、行人等动态物体,会对传统重建算法带来挑战,如何剔除动态物体对静态场景重建带来干扰,同时对动态物体的位置、大小、速度进行估计,也是项目的难点之一。

二、驾驶场景重建技术介绍

自动驾驶领域的重建算法通常会采用激光雷达、相机为主,GPS、惯导为辅的技术路线。激光雷达可以直接获取高精度的测距信息,能够快速得到场景结构,通过预先进行的激光雷达-相机联合标定,相机获取到的图像能够为激光点云赋予色彩、语义等信息。同时,GPS和惯导可以进行辅助定位,减少重建过程中因为特征退化而出现的漂移现象。但是,由于多线激光雷达售价较高,通常用于工程车辆,而在量产车上很难得到规模化的使用。

对此,火山引擎多媒体实验室自研了一套纯视觉的驾驶场景重建技术,包括静态场景重建、动态物体重建和神经辐射场重建技术,能够区分场景中的动静态物体,还原出静态场景的稠密点云,并突出路面、指示牌、红绿灯等关键要素;能够对场景中运动物体的位置、大小、朝向和速度进行有效的估计,用于后续的4D标注;能够在静态场景重建的基础上,使用神经辐射场对场景进行重建和复现,实现自由视角的漫游,可用于场景编辑和仿真渲染。这套技术解决方案不依赖激光雷达,且能够达到分米级的相对误差,用最小的硬件成本实现接近激光雷达的重建效果。

2.1 静态场景重建技术:剔除动态干扰、还原静态场景

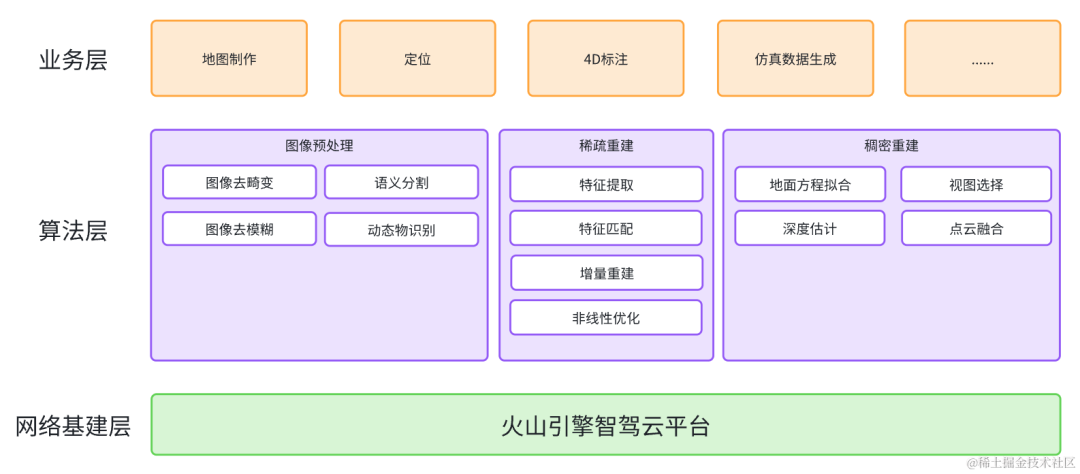
视觉重建技术以多视角几何作为基础的理论依据,要求待重建的场景或者物体具有帧间一致性,即在不同图像帧中处在静止状态,因此需要在重建过程中剔除动态物体。根据场景中的不同要素的重要性,稠密点云中需要去除无关紧要的点云,而保留一些关键要素点云,因此需要事先对图像进行语义分割。对此, 火山引擎 多媒体实验室结合AI技术与多视角几何基本原理,搭建了一套先进的鲁棒、精确完整视觉重建算法框架。重建过程包括三个关键步骤 :图像预处理、稀疏重建和稠密重建 

云上智能驾驶三维重建优秀实践

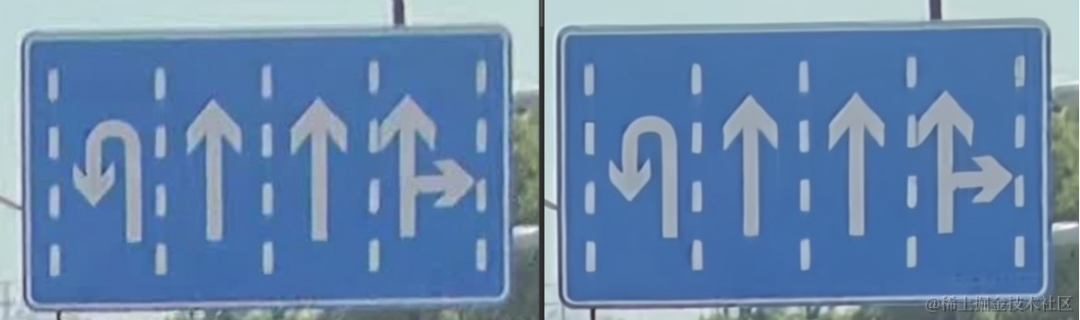
车载相机拍摄过程中处在运动状态,由于曝光时间的存在,采集到的图像中会随着车速提高而出现严重的运动模糊现象。另外,出于节约带宽和存储空间考虑,传输过程中会对图像进行不可逆的有损压缩,造成画质的进一步降低。为此, 火山引擎多媒体实验室使用了端到端的神经网络对图像进行去模糊处理,能够在抑制运动模糊现象的同时对图像质量进行提升。去模糊前后的对比如下图所示。
云上智能驾驶三维重建优秀实践

去模糊前(左) 去模糊后(右)

为了区分出动态物体,火山引擎多媒体实验室使用了基于光流的动态物体识别技术,能够得到像素级别的动态物体掩膜。在之后的静态场景重建过程中,落在动态物区域上的特征点将被剔除,只有静态的场景和物体将得到保留。

云上智能驾驶三维重建优秀实践

光流(左) 运动物体(右)

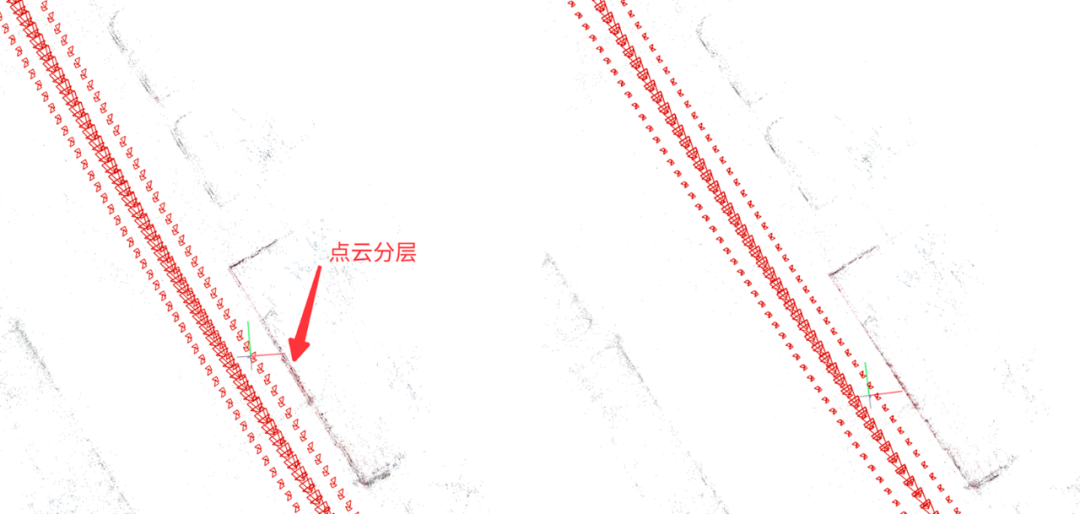
稀疏重建过程中需要同时计算相机的位置、朝向和场景点云,常用的有SLAM算法(Simultaneous localization and mapping)和SFM算法(Structure from Motion,简称SfM)。在不要求实时性的情况下,SFM算法能够得到更高的重建精度。但是,传统的SFM算法通常将每个相机当作独立相机来进行处理,而车辆上通常会在前后左右不同方向布置多个相机,这些相机之间的相对位置其实是固定不变的(忽略车辆振动带来的细微变化)。如果忽视相机与相机之间的相对位置约束,计算出来的各相机位姿误差会比较大。另外,当遮挡比较严重时,个别相机的位姿会难以计算。对此,火山引擎多媒体实验室自研了基于相机组整体的SFM算法,能够利用相机之间的先验相对位姿约束,以相机组作为整体来计算位姿,同时使用了GPS加惯导的融合定位结果对相机组中心位置进行约束,可有效地提高位姿估计的成功率和准确率,并能改善不同相机之间的点云不一致现象,减少点云分层现象。

降重鸟 降重鸟

要想效果好,就用降重鸟。AI改写智能降低AIGC率和重复率。

降重鸟 113 查看详情 降重鸟

云上智能驾驶三维重建优秀实践

云上智能驾驶三维重建优秀实践

传统SFM(左) 相机组SFM(右)

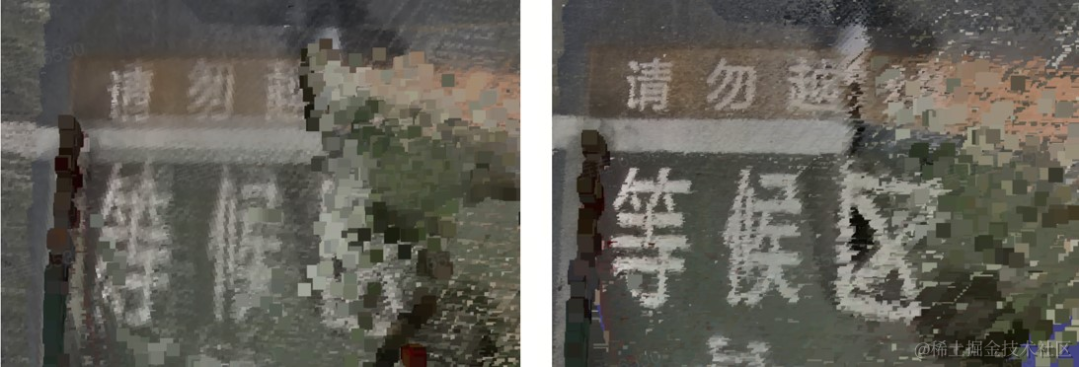
由于地面色彩单一、纹理缺失,传统的视觉重建很难还原出完整的地面,但是地面上存在车道线、箭头、文字/标识等关键要素,因此火山引擎多媒体实验室采用了二次曲面来拟合地面,辅助进行地面区域的深度估计和点云融合。和平面拟合相比,二次曲面更贴合实际道路场景,因为实际的路面往往并不是一个理想平面。以下是分别用平面方程和二次曲面方程来拟合地面的效果对比。
云上智能驾驶三维重建优秀实践

平面方程(左) 二次曲面方程(右)

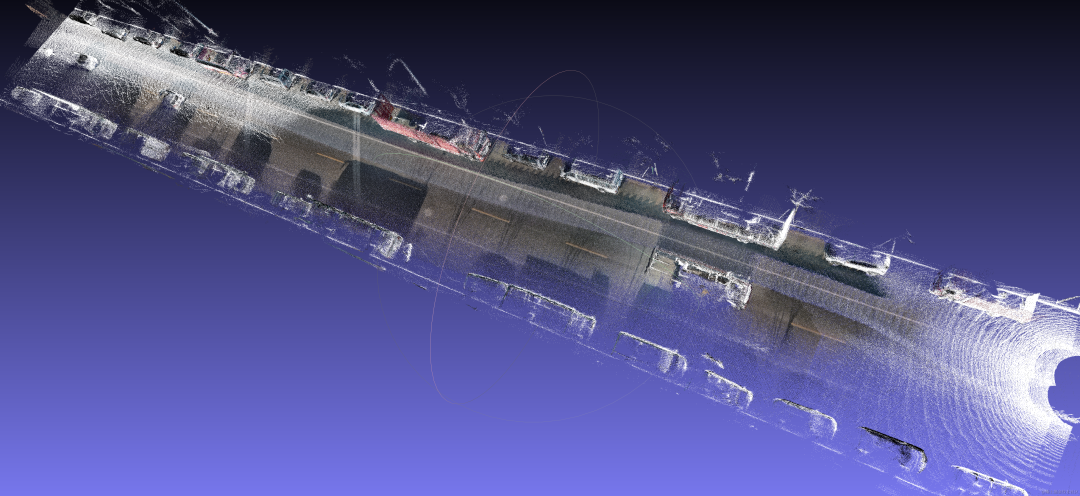
将激光点云视作真值,并将视觉重建结果与之叠加,可以直观地衡量重建点云的准确性。从下图中可以看到,重建点云和真值点云贴合度非常高,经过测量得到重建结果的相对误差在15cm左右。
云上智能驾驶三维重建优秀实践

火山引擎多媒体实验室重建结果(彩色)与真值点云(白色)

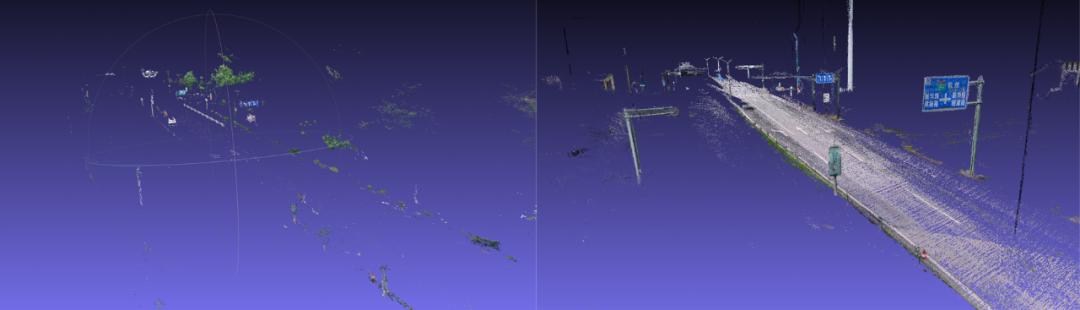
以下是火山引擎多媒体实验室视觉重建算法和某主流商业重建软件的效果对比。可以看到,和商业软件相比,火山引擎多媒体实验室的自研算法重建效果更好、更完整,场景中的路牌、红绿灯、电线杆,以及路面上车道线、箭头等还原度非常高,而商业软件的重建点云非常稀疏,且路面大范围缺失。
云上智能驾驶三维重建优秀实践

某主流商业软件(左) 火山引擎多媒体实验室算法(右)

2.2 动态重建技术:

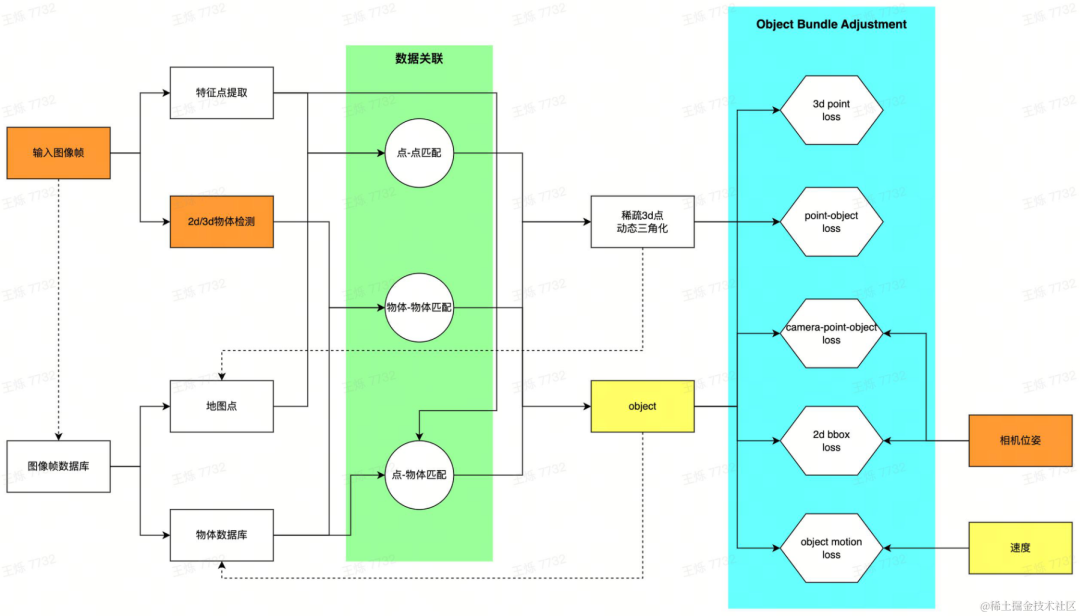
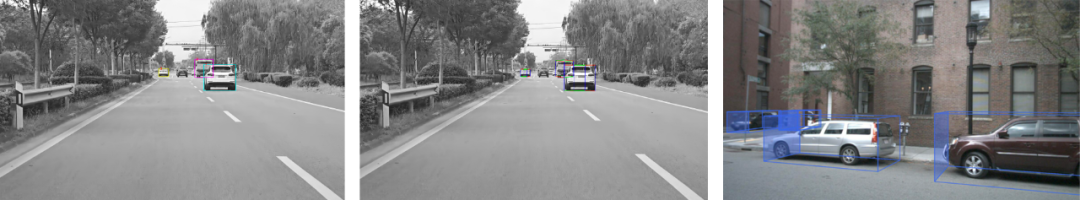
在图像上对物体进行3d标注十分困难,需要借助于点云,当车辆只有视觉传感器时,获取场景中目标物体的完整点云十分困难。特别是动态物体,无法使用传统的三维重建技术获取其稠密点云。为提供运动物体的表达,服务于4d标注,使用3d bounding box(以下简称3d bbox)对动态物体进行表示,通过自研动态重建算法获取每一时刻场景中动态物体的3d bbox姿态、大小、速度等,从而补全动态物体重建能力。
云上智能驾驶三维重建优秀实践

动态重建pipeline

对车辆采集的每一帧图像,首先提取场景中的动态目标,生成3d bbox的初始提议,提供两种方式:使用2d目标检测,通过相机位姿估计对应的3d bbox;直接使用3d目标检测。两种方式针对不同数据可以灵活进行选择,2d检测泛化性好,3d检测可以获得更好的初值。同时,对图像动态区域内部的特征点进行提取。获取单帧图像初始3d bbox提议及特征点后,建立多帧间数据关联:通过自研多目标跟踪算法建立物体匹配,并通过特征匹配技术对图像特征进行匹配。获取匹配关系后,将有共视关系的图像帧创建为局部地图,构建优化问题求解全局一致的目标bbox估计。具体地,通过特征点的匹配以及动态三角化技术,恢复动态3d点;对车辆运动建模,联合优化物体、3d点、相机之间的观测,从而获得最优估计的动态物体3d bbox。
云上智能驾驶三维重建优秀实践

2d生成3d(左二) 3d目标检测示例

2.3 NeRF 重建:真实感渲染、自由视角

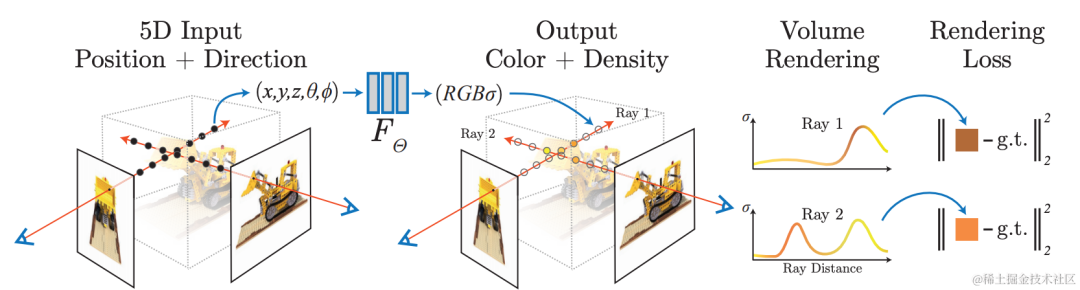
使用神经网络进行隐式重建,利用可微渲染模型,从已有视图中学习如何渲染新视角下的图像,从而实现照片级逼真的图像渲染, 即神经辐射场(NeRF)技术。同时,隐式重建具有可编辑、查询连续空间的特性,可以用于自动驾驶场景中自动标注、仿真数据构建等任务。使用NeRF技术对场景进行重建是非常有价值的。
云上智能驾驶三维重建优秀实践

火山引擎多媒体实验室融合神经辐射场技术与大场景建模技术。在具体实践中,首先针对数据进行处理,场景中的动态物体会使NeRF重建出现伪影,借助自研动静态分割、影子检测等算法,对场景中和几何不一致的区域进行提取,生成mask,同时利用视频inpainting算法,对剔除掉的区域进行修复。借助自研三维重建能力,对场景进行高精度的几何重建,包括相机参数估计以及稀疏、稠密点云生成。另外,对场景进行拆分以减小单次训练资源消耗,并可做分布式训练、维护。在神经辐射场训练过程中,针对室外无边界大场景,团队通过一些优化策略以提升该场景下的新视角生成效果,如通过在训练中同时优化位姿提高重建精度,基于哈希编码的层次化表达提升模型训练速度,借助外观编码提升不同时间采集场景的外观一致性等,借助mvs稠密深度信息提升几何精度等。团队同毫末智行合作,完成单路采集以及多路合并的NeRF重建,相关成果已在毫末AI Day发布。

云上智能驾驶三维重建优秀实践

动态物/影子剔除,填补

以上就是云上智能驾驶三维重建优秀实践的详细内容,更多请关注创想鸟其它相关文章!

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。
如发现本站有涉嫌抄袭侵权/违法违规的内容, 请发送邮件至 chuangxiangniao@163.com 举报,一经查实,本站将立刻删除。
发布者:程序猿,转转请注明出处:https://www.chuangxiangniao.com/p/474289.html

(0)
打赏 微信扫一扫 微信扫一扫 支付宝扫一扫 支付宝扫一扫
如何用VSCode重构Laravel大型项目结构 Laravel模块划分与分层实践指南
上一篇 2025年11月8日 08:48:30
下一篇 2025年11月8日 08:48:38

相关推荐

  • 陈震透露劳斯莱斯事故原因:辅助驾驶是“元凶”

    知名汽车博主陈震,就其于10月3日驾驶劳斯莱斯闪灵发生交通事故一事,作出了最新的回应。在北京交警通报其负事故全部责任后,陈震于昨晚发文,透露了事故发生的核心原因,他坦言,是由于自己使用了车辆的辅助驾驶功能,并将其归咎于自己“对闪灵的辅助驾驶能力边界认知不够清晰”。 辅助驾驶“甩锅”,驾驶员永远是第一…

    2026年9月21日
    100
  • LLaVA-OneVision-1.5— EvolvingLMMS-Lab开源的多模态模型

    LLaVA-OneVision-1.5— EvolvingLMMS-Lab开源的多模态模型LLaVA-OneVision-1.5— EvolvingLMMS-Lab开源的多模态模型LLaVA-OneVision-1.5— EvolvingLMMS-Lab开源的多模态模型LLaVA-OneVision-1.5— EvolvingLMMS-Lab开源的多模态模型

    ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 百灵大模型 蚂蚁集团自研的多模态AI大模型系列 177 查看详情 llava-onevision-1.5 是一款开源的先进多模态大模型,凭借高效的训练策略与高质量的数据构建,在性能、成本控制和可…

    2026年9月21日 用户投稿
    100
  • 一图看懂华为乾崑智驾车型:共34款 光奥迪就有6款

    ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 鸿蒙智行车型 鸿蒙智行生态品牌: 问界:覆盖M5、M7、M8、M9,主打家庭与高端市场。 智界:S7、R7,定位年轻科技群体。 享界:S9、S9T,聚焦行政级市场。 尊界:S800,与江淮合作打…

    2026年9月21日
    100
  • 小米汽车9月限时购车权益公布:至高赠送4.9万元权益

    ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 小米yu7 9月1日,小米汽车官方发布了9月限时购车政策。根据公告,2025年9月1日至30日期间下定任意一款小米汽车,并成功支付5000元定金的用户,均可享受Xiaomi HAD端到端辅助驾驶…

    2026年9月20日
    100
  • 昊铂A800亮相成都车展 搭载华为ADS 4.0和鸿蒙座舱5

    8月29日,第28届成都国际汽车展览会隆重启幕,广汽集团携手华为共同打造的首款高端智能电动轿车——昊铂a800迎来全球首秀,迅速成为展会焦点,被誉为本届车展最具吸引力的新能源车型之一。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 昊铂A8…

    2026年9月20日
    100
  • 曝华为任正非与奇瑞尹同跃在深圳会晤 9系旗舰要来了?

      10月17日,小编注意到,有网络消息称,华为创始人任正非与奇瑞汽车董事长尹同跃在深圳华为总部举行高层会晤。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜   目前,有智界产品总监在社交媒体上转发相关消息时表示:“一个更强大的智界蓄势待发…

    2026年9月20日
    100
  • RISC-V International 宣布市场渗透率达 25%

    据 NewElectronics 报道,RISC-V International 即将公布一项重要消息:基于开放指令集架构的 RISC-V 芯片市场渗透率已达到 25%。这一数据来源于该组织对当前市场格局的深入研究,预计将在即将召开的北美 RISC-V 峰会上正式发布。 RISC-V 是一种开源的 …

    2026年9月13日
    200
  • 油耗创全球SUV新低!2026款比亚迪宋Pro/宋L DM-i家族上市:9.98万起

    油耗创全球SUV新低!2026款比亚迪宋Pro/宋L DM-i家族上市:9.98万起油耗创全球SUV新低!2026款比亚迪宋Pro/宋L DM-i家族上市:9.98万起油耗创全球SUV新低!2026款比亚迪宋Pro/宋L DM-i家族上市:9.98万起油耗创全球SUV新低!2026款比亚迪宋Pro/宋L DM-i家族上市:9.98万起

    10月23日,比亚迪于今晚举行秦宋2026款新品发布会,2026款宋pro dm-i与宋l dm-i系列车型同步亮相并正式上市。 本次推出的2026款宋Pro DM-i共包含三款车型,官方指导价为10.28万元至12.58万元,限时享受超级置换优惠后价格低至9.98万元起,最低为9.98-12.28…

    2026年9月12日 用户投稿
    100
  • 又一历史性时刻!华为乾崑智驾ADS避免可能碰撞超300万次

    10月23日,华为乾崑智能汽车解决方案官方微博发布消息,宣布华为乾崑智驾ads已累计避免可能的碰撞超300万次! 官方表示:“每一次化险为夷的背后,都离不开全维防碰撞系统CAS 4.0的五维安全守护。未来,华为乾崑智驾ADS将继续护好每一程,让出行更安全、生活更美好。” 以问界M9为例,该车型搭载了…

    2026年9月12日
    000
  • 蔚来ES6将迎来30万台交付里程碑!推出百万礼遇活动

    蔚来ES6将迎来30万台交付里程碑!推出百万礼遇活动蔚来ES6将迎来30万台交付里程碑!推出百万礼遇活动蔚来ES6将迎来30万台交付里程碑!推出百万礼遇活动蔚来ES6将迎来30万台交付里程碑!推出百万礼遇活动

    10月20日,蔚来汽车官方发布消息,旗下主力车型蔚来es6即将达成第30万台交付的重要节点。为回馈用户支持,品牌特别推出“三重百万级感恩礼遇”,覆盖试驾体验、购车优惠以及推荐好友参与等多重福利,活动有效期为2025年10月20日至10月31日。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, …

    2026年9月11日 用户投稿
    200
  • 岚图泰山旗舰SUV官宣11月上市:华为乾崑ADS 4顶配

    10月20日,岚图汽车正式官宣,其首款旗舰suv——岚图泰山将于11月迎来上市。值得关注的是,作为岚图年度重磅“豪华”力作,岚图泰山在智能化方面与问界m9、尊界s800实现“技术同源”,全系标配华为顶配乾崑ads 4智能驾驶系统及鸿蒙座舱5.0,有望在高端“9系”豪华suv市场中脱颖而出,成为强有力…

    2026年9月11日
    000
  • 享界S9T试驾即将开启!彭磊:800辆展车将于本周到店

    9月2日,华为智选车产品总监(享界系列)彭磊透露,800辆享界s9t展车将在本周陆续抵达全国各大门店。与此同时,试驾车已开始生产并启动发运,预计将于下周抵达各店端。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 享界S9T 彭磊表示,目前正…

    2026年9月11日
    000
  • 猛士 M817 将于 7 月 17 日预售 全面搭载华为乾崑智能方案

    7 月 16 日,cnmo 得知,豪华智能越野 suv ——猛士 m817 将于 7 月 17 日举办技术发布及新车预售活动。据了解,猛士 m817 全车搭载华为全栈智能解决方案,并将率先配备乾崑智驾 ads 4。 猛士 M817 作为东风猛士科技与华为合作的首个项目,猛士 M817 在华为全栈智能…

    2026年9月10日
    000
  • 激光雷达供应商1-8月装机量排行榜出炉 华为排名第一

    10月22日,某汽车媒体公布了《激光雷达供应商1-8月装机量排行榜》。数据显示,华为科技以643,826颗的装机数量稳居榜首。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 榜单信息显示,凭借主激光雷达与补盲激光雷达的双重高装机表现,华为科…

    2026年9月10日
    000
  • 岚图追光L展车全面到店 全国153城500家门店开放体验

    10月23日,岚图汽车首席执行官卢放通过社交平台正式宣布,品牌全新旗舰轿车——岚图追光l已全面到店,覆盖全国153座城市的共计500家岚图门店,现已正式开启公众品鉴体验。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 岚图追光L 据悉,岚图…

    2026年9月10日
    300
  • 全新小鹏P7上市销售周报出炉:702长续航Ultra占50%

    ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 全新小鹏p7 9月3日,有汽车博主公布了全新小鹏P7上市首周的销售情况,该车售价区间为21.98万元至30.18万元。数据显示,702长续航Ultra版本订单占比高达50%,平均每家门店新增订单…

    2026年9月9日
    100
  • AI推文助手如何生成品牌口号 AI推文助手的品牌标语创作技巧

    AI推文助手如何生成品牌口号 AI推文助手的品牌标语创作技巧AI推文助手如何生成品牌口号 AI推文助手的品牌标语创作技巧AI推文助手如何生成品牌口号 AI推文助手的品牌标语创作技巧AI推文助手如何生成品牌口号 AI推文助手的品牌标语创作技巧

    答案:通过明确品牌价值、结构化提示词、竞品分析和多轮迭代,可提升AI生成口号的质量。具体步骤包括定义核心关键词,采用“角色+任务+要求”指令结构,参考竞品风格并排除陈词滥调,经多轮优化筛选出简洁有力且具差异化的品牌口号。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 Deep…

    2026年9月9日 用户投稿
    000
  • 阿里吴泳铭最新演讲:实现超级人工智能 ASI 的三个阶段

    阿里吴泳铭最新演讲:实现超级人工智能 ASI 的三个阶段阿里吴泳铭最新演讲:实现超级人工智能 ASI 的三个阶段阿里吴泳铭最新演讲:实现超级人工智能 ASI 的三个阶段阿里吴泳铭最新演讲:实现超级人工智能 ASI 的三个阶段

    9 月 24 日,在杭州召开的云栖大会上,阿里巴巴集团 ceo、阿里云智能集团董事长兼 ceo 吴泳铭发表主旨演讲,他认为实现通用人工智能 agi 已是确定性事件,但这只是起点,终极目标是发展出能自我迭代、全面超越人类的超级人工智能 asi。 吴泳铭首次系统阐述了通往 ASI 的三阶段演进路线: 第…

    2026年9月9日 用户投稿
    200
  • 中国一线城市消费者已经抛弃了BBA?

    中国一线城市消费者已经抛弃了BBA?中国一线城市消费者已经抛弃了BBA?中国一线城市消费者已经抛弃了BBA?中国一线城市消费者已经抛弃了BBA?

    ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 2025年9月,易车发布的最新一线城市终端销量数据显示:中国顶级消费市场的汽车偏好正在经历一场深刻重构——新能源车型已全面占据主导地位,传统燃油车的市场份额持续萎缩,曾经不可撼动的BBA阵营正面…

    2026年9月8日 用户投稿
    100
  • 云计算会最终取代本地高性能计算机吗?

    云计算不会完全取代本地高性能计算机,两者将互补共存。云计算在灵活性、成本和扩展性方面优势明显,适用于AI训练、大数据分析等场景;而本地HPC在超低延迟、数据安全和持续高强度计算任务中不可替代,如气象模拟、核聚变研究等;当前趋势是融合发展,混合云、边缘计算与HPC即服务等模式兼顾弹性与性能,选择取决于…

    2026年9月8日
    800

发表回复

登录后才能评论
关注微信