在无人驾驶领域,c++++ 框架扮演着关键角色,为开发者提供了构建高性能和可靠系统的有力工具。这些框架的关键应用包括传感器融合、路径规划、决策制定、车辆控制和数据分析。

C++ 框架在无人驾驶领域的关键应用
C++ 由于其高性能、资源管理和对底层硬件的直接控制的能力,而在无人驾驶领域中扮演着至关重要的角色。众多 C++ 框架应运而生,为无人驾驶系统的设计和开发提供了强大的工具。
关键应用
立即学习“C++免费学习笔记(深入)”;
1. 传感器融合
C++ 框架如 ROS (机器人操作系统) 和 Autoware.AI 允许开发者轻松集成来自不同传感器(如摄像头、雷达和激光雷达)的数据,创建对周围环境的综合视图。
实战案例: Apollo 计划使用 ROS 融合来自多个传感器的数据,实现车辆的自动驾驶能力。
2. 路径规划
C++ 框架如 LGSVL 和 CARLA 提供了用于生成、评估和优化路径的工具。这些框架允许开发者在逼真的模拟环境中测试他们的算法。
实战案例: Waymo 使用 CARLA 模拟器训练其自动驾驶系统,覆盖了各种交通场景。
3. 决策制定
C++ 框架如 A* 算法和决策树可用于指导无人驾驶车辆的决策制定,包括避障、车道变换和十字路口通行。
实战案例: Uber 使用 A* 算法为其自动驾驶汽车规划路线。
4. 车辆控制
C++ 框架如 Veins 和 NS-3 提供用于控制无人驾驶车辆底层系统的工具,包括动力总成、制动器和转向系统。
实战案例: Tesla 的自动驾驶仪系统使用自定义 C++ 框架来控制车辆的运动。
5. 数据分析
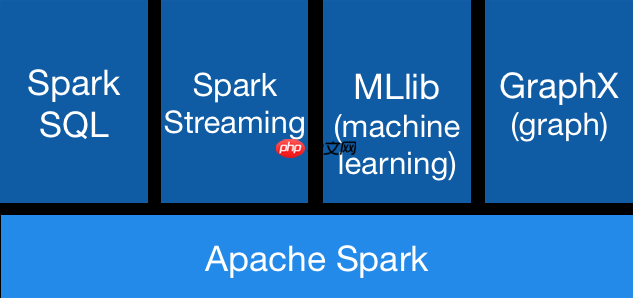
C++ 框架如 Apache Spark 和 Hadoop 可用于分析来自无人驾驶汽车的大量数据,以改善决策制定和系统性能。
实战案例: Lyft 使用 Spark 集群分析其自动驾驶车队收集的海量数据,寻找改善安全的模式。
结论
C++ 框架为无人驾驶领域的开发者提供了强大的工具,用于构建高性能、可靠和安全的系统。通过传感器融合、路径规划、决策制定、车辆控制和数据分析方面的应用,这些框架正在推动自动驾驶技术的进步。
以上就是C++框架在无人驾驶领域有哪些关键应用?的详细内容,更多请关注创想鸟其它相关文章!
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。
如发现本站有涉嫌抄袭侵权/违法违规的内容, 请发送邮件至 chuangxiangniao@163.com 举报,一经查实,本站将立刻删除。
发布者:程序猿,转转请注明出处:https://www.chuangxiangniao.com/p/1456415.html
 微信扫一扫
 支付宝扫一扫