人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

不用提前熟悉环境,一声令下,就能让宇树机器人坐在椅子上、桌子上、箱子上!

 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

还能直接解锁 ” 跨过箱子 “、” 敲门 ” 等任务 ~

 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

这是来自 UC 伯克利、卡内基梅隆大学等团队的最新研究成果LeVERB 框架——

基于模拟数据训练实现零样本部署,让人形机器人通过感知新环境,理解语言指令就能直接完成全身动作。
 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

传统人形机器人要么 ” 能看懂指令却动不了 “(缺乏全身控制能力),要么 ” 只能机械执行动作却读不懂环境 “(依赖人工预设动作库)。

LeVERB 首次打通了视觉语义理解与物理运动两者之间的断层,让机器人能像人类一样从 ” 想 ” 到 ” 做 “,自动感知环境,直接遵循指令完成动作。

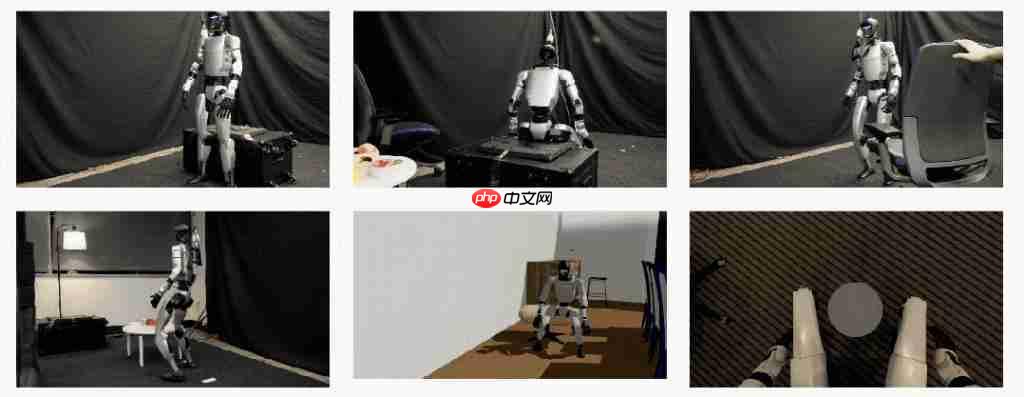
上面展示的 ” 坐下 ” 动作就是通过 ” 相机感知环境 +’ 坐在 [ 椅子 / 盒子 / 桌子 ] 上 ‘ 指令 ” 完成的:
 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

团队还推出了配套基准:LeVERB-Bench。

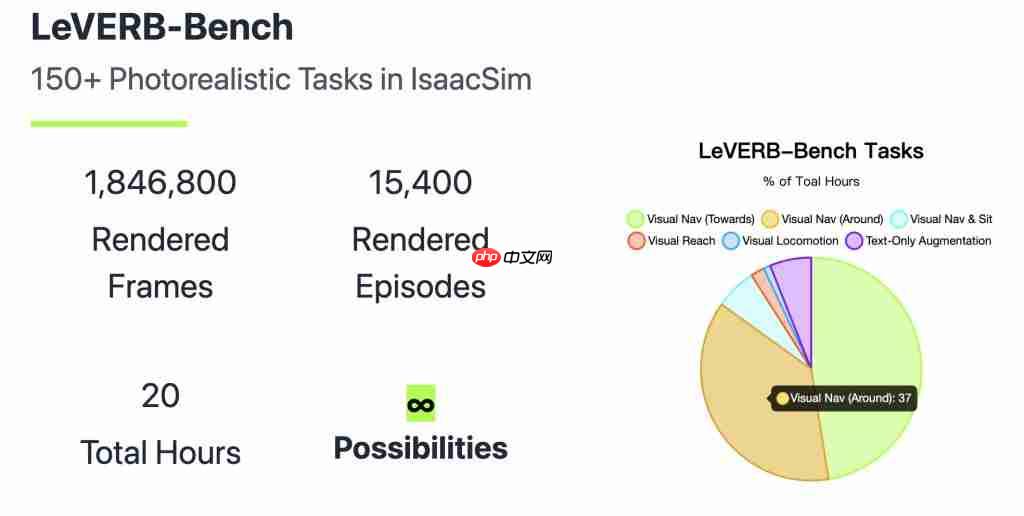
这是首个面向人形机器人 WBC(全身控制)的 ” 仿真到真实 ” 视觉 – 语言闭环基准,包含 10 类超 150 个任务。
 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

团队将该框架部署在宇树 G1 机器人上进行基准测试,结果显示:

在简单视觉导航任务中零样本成功率达 80%,整体任务成功率58.5%,比朴素分层 VLA(视觉 – 语言 – 动作)方案的性能强 7.8 倍。

目前,LeVERB-Bench 数据集已在 LeRobot 格式中开源,项目的完整代码也即将发布。

双层系统实现从 ” 想 ” 到 ” 做 ” 的全身动作

多数视觉 – 语言 – 动作(VLA)模型在控制机器人时,依赖手工设计的底层动作 ” 词汇 “(如末端执行器姿势、根部速度等)。

这使得它们只能处理准静态任务,无法应对人形机器人全身控制(WBC)所需的灵活全身动作。

简单来说,以前的机器人要么高层直接控制细节(就像大脑同时管走路和思考,效率低),要么底层不懂语义(就像四肢只听简单命令,复杂任务做不了)。

而人形机器人是高维非线性动态系统,需要高频控制与低频规划结合,传统方法缺乏对视觉和语言语义的有效整合。

于是,团队提出将高层的视觉 – 语言指令压缩映射为一个动作向量,也就是一个抽象指令,这种指令能够被底层的动作模块识别并执行。

在 LeVERB 框架中,这个抽象指令被称为” 潜在动作词汇 “。

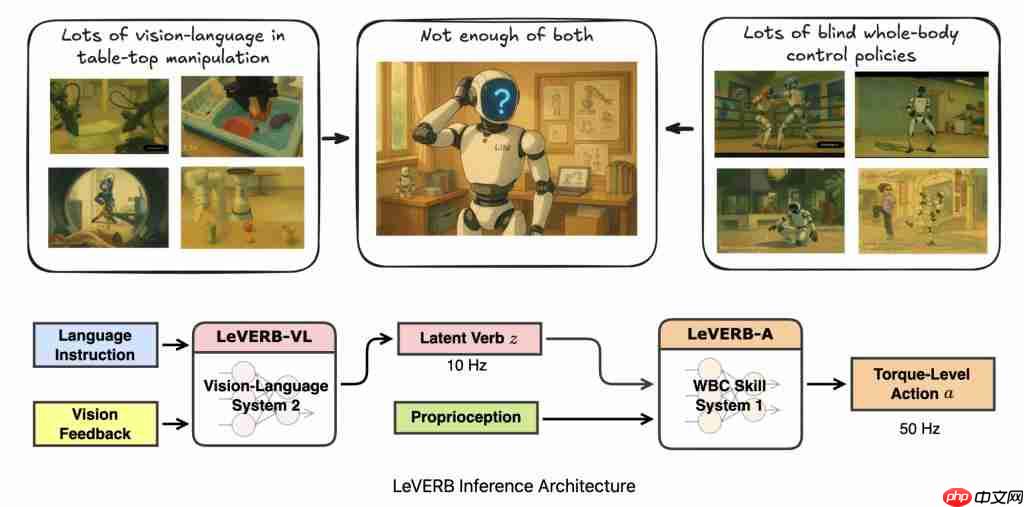
LeVERB 框架由分层双系统组成,这两层系统以 ” 潜在动作词汇 ” 作为接口。

该方法的最终目标是使两层的 ” 潜在动作词汇 ” 保持一致,让高层专注 ” 理解任务 “,底层专注 ” 做好动作 “,各取所长。

LeVERB 框架
 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

高层LeVERB-VL(想):一个基于 Transformer 的 102.6M 视觉语言主干,将语言指令和视觉上下文转换为潜在动词,运行频率 10Hz。
 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

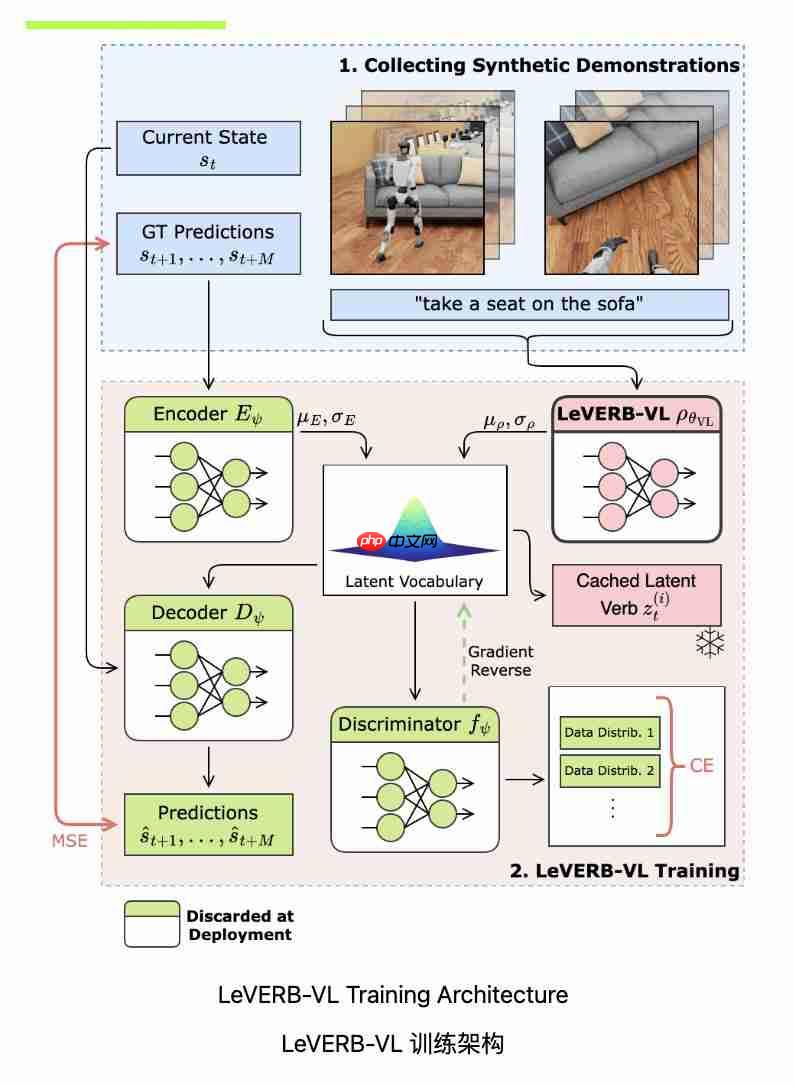
LeVERB-VL 负责理解 ” 看到的东西 ” 和 ” 听到的话 “。比如看到 ” 去坐蓝色椅子 “,它会先分析 ” 蓝色椅子在哪 “” 怎么过去 “,但不直接控制动作细节,而是把想法转化成一种 ” 抽象指令 “。

它通过 VLA 先验模块、运动学编码器、残差潜在空间、运动学解码器和判别器等组件,将视觉和语言输入映射到平滑规则的潜在词汇空间,为运动控制生成潜在动作计划。

训练时,通过轨迹重建、分布对齐和对抗分类三部分优化模型,同时采用数据混合策略增强数据多样性,并对超参数进行精细设置,以实现对视觉 – 语言信息的高效处理和准确决策 。

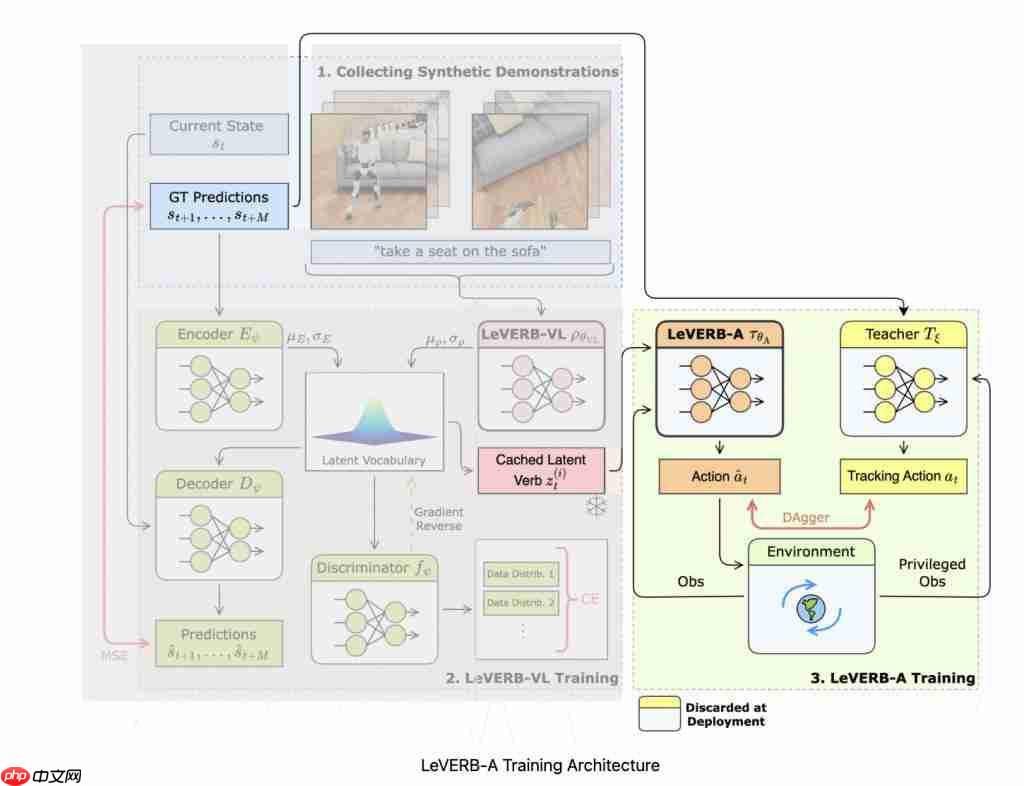
底层LeVERB-A(做):一个基于 Transformer 的 1.1M 全身动作专家,利用强化学习训练的 WBC 策略,接收高层的潜在动作指令,将潜在动词解码为动力学级的人形动作输出,运行频率 50Hz。
 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

这部分作用是将 LeVERB-VL 生成的潜在指令转化为机器人可执行的动力学级动作。

训练时,先通过近端策略优化算法训练与视觉 – 语言无关的教师策略,再使用 DAgger 算法和 Huber 损失函数将教师策略的动作蒸馏到以潜在命令为条件的学生策略(即 LeVERB-A)中。

运行时,LeVERB-A 接收本体感受信息和潜在向量,采用 Transformer 架构输出经重新参数化的扭矩级关节位置动作指令,并在机器人板载 CPU 上用 C++ 实现实时推理,完成人形机器人的全身控制 。

LeVERB-Bench

无法衡量就无法展开下一步工作,团队还专门提出了一个人形机器人视觉 – 语言全身控制(WBC)任务的配套基准 LeVERB-Bench。

在人形机器人 WBC 领域,用于训练 VLA 模型的演示数据稀缺。现有基准存在诸多问题,如仅关注 locomotion、在状态空间中无视觉、渲染不真实导致仿真与现实差距大等,无法满足研究需求。

LeVERB-Bench 在仿真中重放重定向的动作捕捉(MoCap)运动,收集逼真的轨迹数据。这种方式无需在数据收集时进行可靠的动态控制,运动学姿势能提供任务级语义,还支持使用互联网视频等来源的重定向人形数据。

采用 IsaacSim 中的光线追踪渲染技术,能更准确地模拟场景光照和阴影,减轻以往合成数据中因光照不真实导致的仿真与现实差距问题。

通过程序生成管道,对每个轨迹进行缩放和随机化处理,随机化场景背景、物体属性、任务设置、相机视图,并对部分演示进行镜像,以确保数据的多样性和语义丰富性。

手动或使用 VLM 为数据标注以自我为中心的文本命令。同时,利用 VLM 为仅包含运动的对标注文本指令,增加仅语言数据,扩大数据覆盖范围。
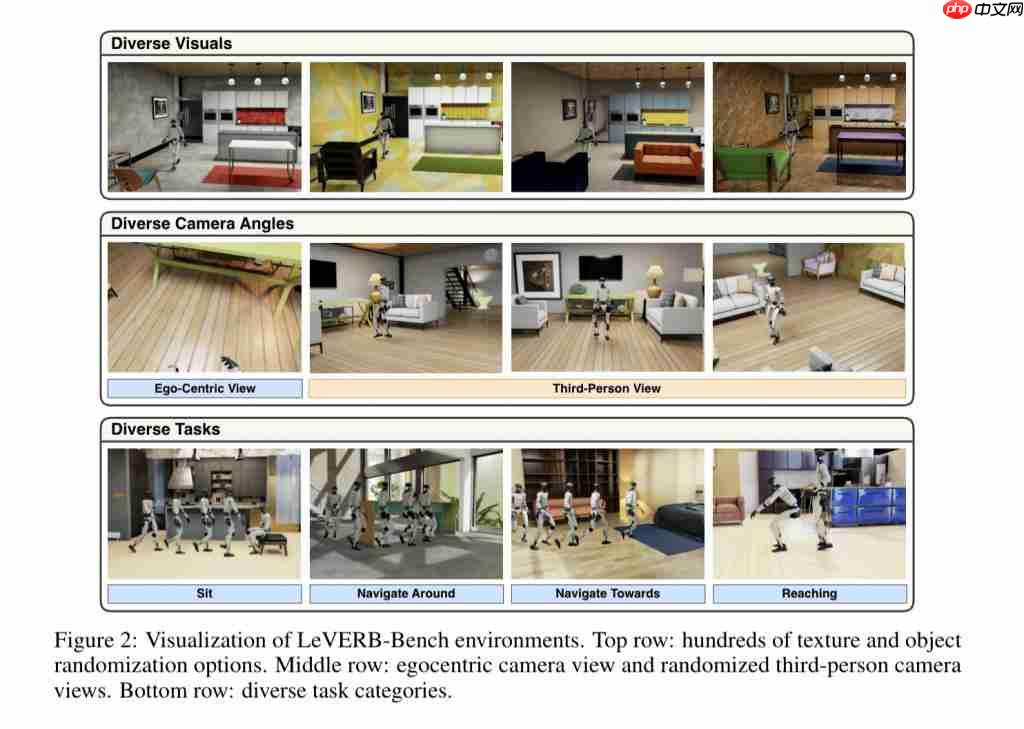
 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

LeVERB-Bench 包含多种任务类别,如导航(Navigation)、走向目标(Towards)、绕物体移动(Around)、移动(Locomotion)、坐下(Sitting)、伸手够物(Reaching)等。

从视觉 – 语言任务和仅语言任务两个维度进行分类,共涵盖 154 个视觉 – 语言任务轨迹和 460 个仅语言任务轨迹,每个轨迹经过多次随机化后生成大量演示数据。
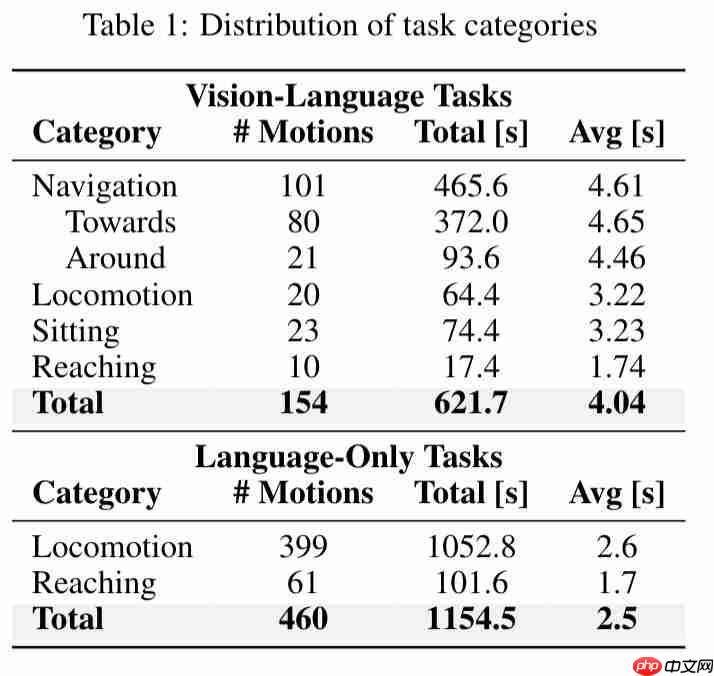
 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

通过 154 条轨迹,每条随机化 100 次,生成了 17.1 小时的逼真运动轨迹数据。此外,还增加了 2.7 小时的仅语言数据,覆盖 500 条不同轨迹,进一步丰富了数据集。
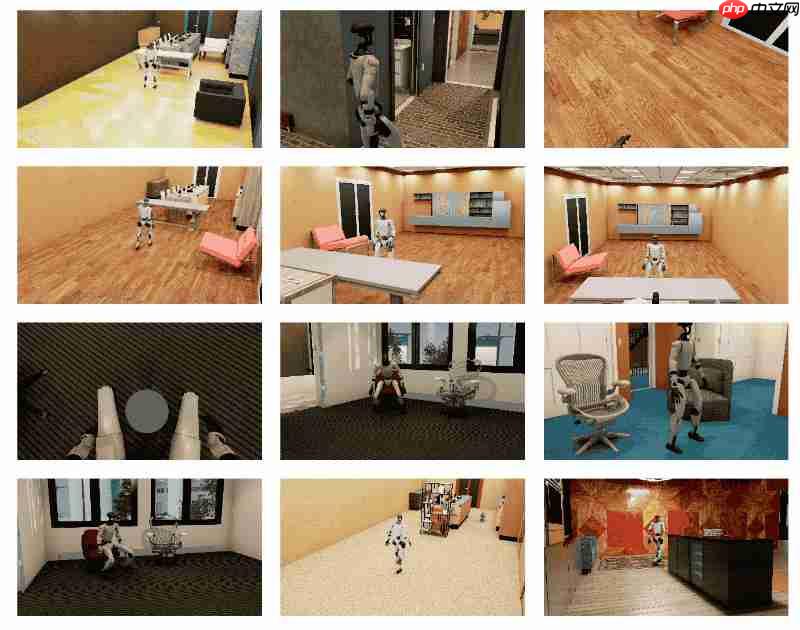
 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

在评估时,会在 20 个随机环境中进行,每个任务类别的场景纹理和物体属性完全随机化且在训练数据中未出现过,同时对第三人称相机角度进行局部随机化,确保评估任务在视觉上未在训练集中出现,以此检验模型的泛化能力。

实验结果

团队将 LeVERB 框架部署在 Unitree G1 机器人上,测试其在真实场景中的零样本闭环控制能力,让机器人执行如 ” 走向椅子坐下 ” 等任务。验证了 LeVERB 从仿真到真实的迁移能力,证明该框架在实际应用中的可行性。

 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

通过在 LeVERB-Bench 基准上评估,LeVERB 框架表现出色,简单视觉导航任务零样本成功率达 80%,整体任务成功率为 58.5% ,比朴素分层 VLA 方案高出 7.8 倍。这表明 LeVERB 能有效处理复杂视觉 – 语言任务,在不同场景下具备良好的泛化能力。
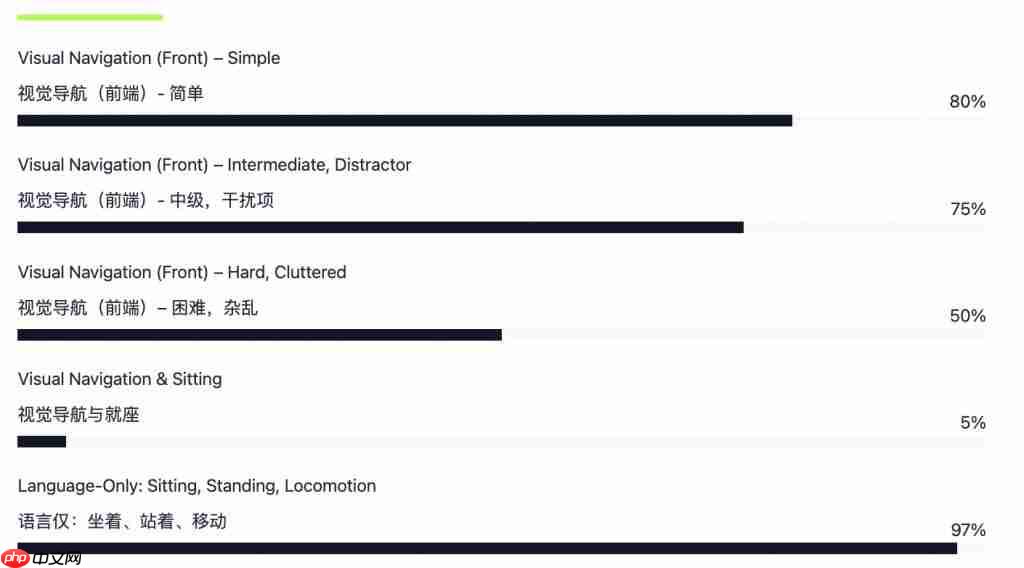
 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

还对 LeVERB 框架的关键组件进行消融实验,探究各组件对性能的影响,例如去掉判别器(ND)、运动学编码器(NE)等组件进行测试。

去掉判别器(ND)会导致性能显著下降,表明其在对齐潜在空间、增强模型泛化能力方面的重要性;去掉运动学编码器(NE)也会使性能降低,证明运动学编码器对补充运动细节信息的必要性。

 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

团队成员半数为华人

LeVERB 团队有半数成员是来自 UC 伯克利、卡内基梅隆大学(CMU)等的华人学者。

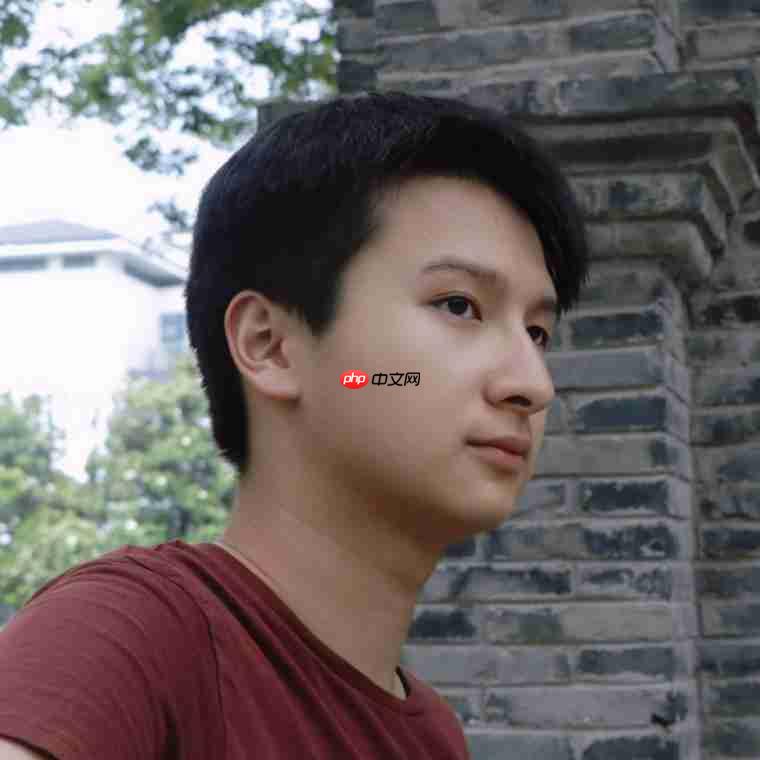
该项目的主要负责人薛浩儒硕士毕业于卡内基梅隆大学(CMU),现于 UC 伯克利攻读博士学位。

他曾在 MPC Lab、LeCAR 实验室实验室进行机器人研究,现在 NVIDIA GEAR 实验室实习。
 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

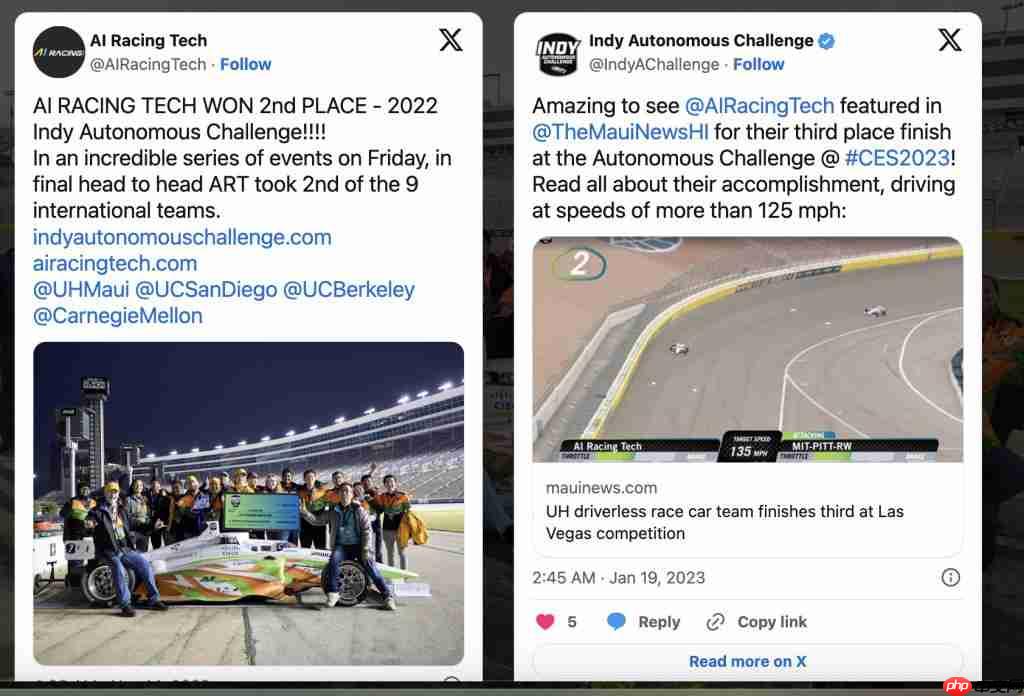
2021 年至 2024 年,他领导了 AI Racing Tech 项目——一个价值数百万美元的自动驾驶赛车研究项目。

该项目在 F1 级自动驾驶赛车上部署了真实世界的机器人学习,最高时速达到 160 英里。

AI Racing Tech 在 2022 年的美国印第安纳波利斯自动驾驶挑战赛中夺得亚军,在 2023 年夺得季军。
 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

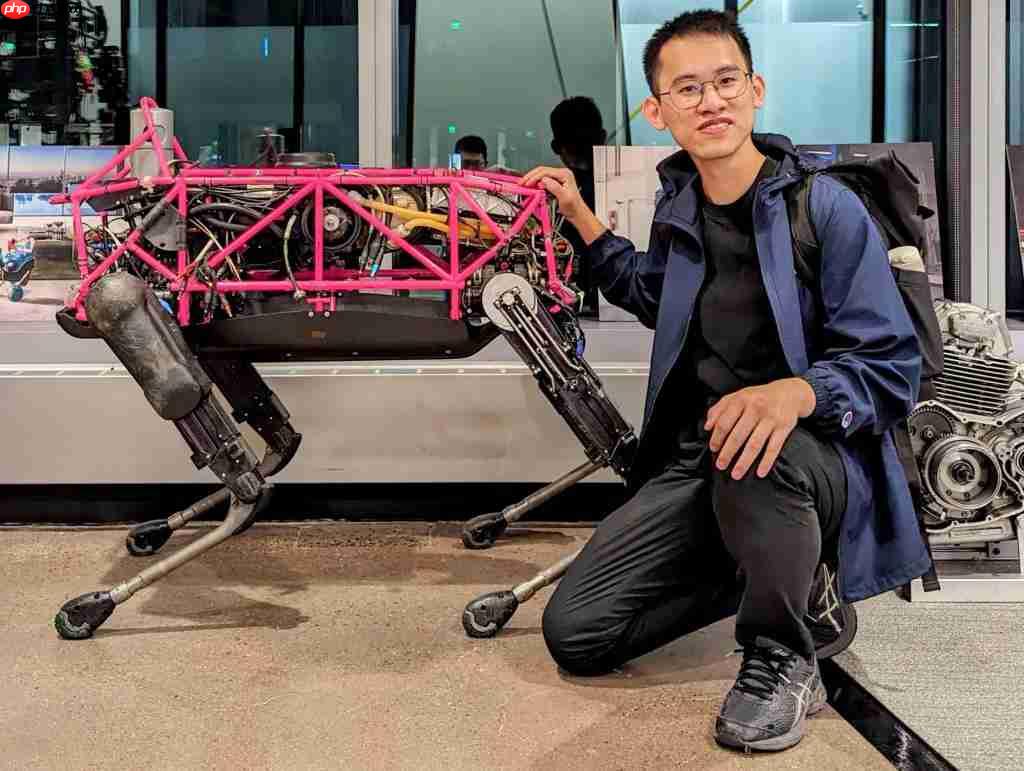
另一位负责人廖启源本科毕业于广东工业大学机电工程专业,目前是 UC 伯克利机械工程专业的博士研究生。

他的研究方向专注于开发新型机器和驱动方式、结合学习和基于模型的方法、协同设计硬件、学习和控制。

目前,他在波士顿动力公司实习。
 人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示

感兴趣的朋友可以到原文中查看更多细节。

项目地址:https://ember-lab-berkeley.github.io/LeVERB-Website/

论文地址:https://arxiv.org/abs/2506.13751

参考链接:

https://x.com/HaoruXue/status/1937216452983160863

一键三连「点赞」「转发」「小心心」

欢迎在评论区留下你的想法!

— 完 —

量子位 AI 主题策划正在征集中!欢迎参与专题365 行 AI 落地方案,一千零一个 AI 应用,或与我们分享你在寻找的 AI 产品,或发现的AI 新动向。

也欢迎你加入量子位每日 AI 交流群,一起来畅聊 AI 吧~

一键关注 点亮星标

科技前沿进展每日见

以上就是人形机器人首次打通视觉感知与运动断层,UC 伯克利华人博士让宇树 G1 现场演示的详细内容,更多请关注创想鸟其它相关文章!

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。
如发现本站有涉嫌抄袭侵权/违法违规的内容, 请发送邮件至 chuangxiangniao@163.com 举报,一经查实,本站将立刻删除。
发布者:程序猿,转转请注明出处:https://www.chuangxiangniao.com/p/148343.html

(0)
打赏 微信扫一扫 微信扫一扫 支付宝扫一扫 支付宝扫一扫
ASF转MP4:简单转换方法
上一篇 2025年12月2日 19:55:00
HTML,CSS和JavaScript基础知识的最终初学者指南
下一篇 2025年12月2日 19:55:05

相关推荐

  • Guava Multimap:高效获取并打印指定键的所有关联值

    guava multimap是处理一键多值映射关系的强大工具。要获取特定键的所有关联值,应直接使用其提供的`multimap#get(k)`方法。该方法会返回一个包含所有匹配值的`collection`,即使键不存在,也会返回一个空集合而非`null`,从而简化了值检索和空值处理逻辑,是比手动迭代键…

    2026年9月21日
    000
  • 控制台命令(Console Command)开发

    控制台命令是程序员日常工作中不可或缺的工具,它提高了开发效率并帮助理解和控制程序运行。1) 通过简单的文本输入,完成复杂任务,如文件管理和系统监控。2) 控制台命令可用于快速调试、测试代码和自动化重复工作。3) 开发控制台命令时需注意安全性和兼容性问题。4) 控制台命令可实现有趣功能,如监控服务器资…

    2026年9月21日
    100
  • 链路追踪(OpenTelemetry/Jaeger)集成

    要将opentelemetry和jaeger集成到java应用中,需按以下步骤操作:1.配置jaeger exporter,2.初始化opentelemetry,3.创建并管理span。通过这种方式,你可以有效地追踪和分析微服务间的调用链路,提升系统性能。 在现代微服务架构中,链路追踪已经成为诊断和…

    2026年9月21日
    000
  • Linux如何恢复被删除的用户数据

    恢复Linux被删数据需立即停用磁盘并使用photorec或extundelete等工具,结合快照或备份可提高恢复成功率。 恢复Linux中被删除的用户数据,并非易事,但并非完全不可能。可能性取决于数据被删除的方式、删除后系统是否被继续使用,以及是否采取了合适的预防措施。核心在于理解数据删除的机制,…

    2026年9月21日
    200
  • Maingear电脑黑屏问题如何修复?专业级主机BIOS设置方法详尽

    Maingear电脑黑屏问题通常由BIOS设置、硬件接触不良或显示输出配置引起。首先应尝试进入BIOS,检查并调整显卡输出模式为PCIe/PEG,确保未误设为集成显卡;排查PCIe插槽模式兼容性,必要时切换为Gen3或Auto;若启动异常,可尝试切换UEFI/Legacy模式或恢复BIOS默认设置(…

    2026年9月21日
    000
  • 实测!Sora 2长视频优势大,Vidu Q2细节处理更胜一筹

    近日,AI视频工具领域的竞争愈发激烈。OpenAI推出的Sora 2刚刚登顶美区App Store榜单,国产新秀Vidu Q2便携重磅升级版本强势入局,引发广泛关注。不少从事自媒体创作与影视剪辑的朋友都在思考:这两款AI视频生成器,究竟谁更胜一筹?出于好奇,我亲自上手实测了一番,发现两者之间的差异更…

    用户投稿 2026年9月21日
    000
  • Java Stream 高效分组计数并获取Top N元素

    本文深入探讨了如何利用java stream api对数据进行高效的分组计数,并从中提取出现频率最高的top n元素。文章首先介绍了一种简洁的基于全排序的实现方式,该方法适用于数据集较小或top n值接近总数的情况。随后,针对大数据量和小型top n场景下的性能瓶颈,文章详细阐述了如何通过自定义`c…

    2026年9月21日
    000
  • mysql安装后如何优化配置文件

    答案:优化MySQL配置需先定位配置文件,再根据硬件和业务调整内存、InnoDB、连接等核心参数。具体包括设置innodb_buffer_pool_size为物理内存50%~70%,合理配置日志参数与连接数,启用慢查询日志,并使用工具辅助调优,避免过度配置,确保稳定高效。 MySQL 安装后,优化配…

    2026年9月21日
    000
  • mac怎么阻止特定app访问网络_Mac阻止应用访问网络方法

    可通过系统防火墙、hosts文件、第三方工具或pf防火墙阻止应用联网。首先,macOS内置防火墙可阻断入站连接,需在“系统设置-网络-防火墙”中添加应用并启用阻止;其次,编辑/etc/hosts文件,将目标域名指向127.0.0.1可屏蔽其网络访问,需刷新DNS缓存生效;再者,使用Little Sn…

    2026年9月21日
    000
  • VSCode的括号匹配功能如何自定义?

    可通过 settings.json 自定义括号高亮的边框和背景色;2. 用 editor.matchBrackets 控制是否启用高亮;3. 启用 bracketPairColorization 可为嵌套括号着色;4. 使用 Ctrl/Cmd + Shift + 快速跳转配对括号。 VSCode 的…

    2026年9月21日
    000
  • 马斯克xAI的Grok将推AI视频检测工具,能否破解深度伪造难题?

    随着ai视频生成技术飞速渗透网络,深度伪造内容不断扩散,网络信息真实性面临前所未有的挑战。在此背景下,马斯克的xai公司的grok模型即将推出一项关键升级,打造一款“真伪侦探”工具。 近日,马斯克在X平台回应网友担忧时表示,Grok即将获得识别AI生成视频并追踪其网络来源的能力,以此应对深度伪造内容…

    2026年9月21日
    000
  • AI推文助手如何生成节日祝福 AI推文助手的情感连接内容创作

    AI推文助手如何生成节日祝福 AI推文助手的情感连接内容创作AI推文助手如何生成节日祝福 AI推文助手的情感连接内容创作AI推文助手如何生成节日祝福 AI推文助手的情感连接内容创作AI推文助手如何生成节日祝福 AI推文助手的情感连接内容创作

    答案:通过AI推文助手的节日模板、情感关键词、用户数据定制和多语言混合策略,可高效生成个性化祝福,增强受众情感连接。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 如果您希望借助AI推文助手在节日期间传递温暖的祝福,同时增强与受众的情感连接…

    2026年9月21日 用户投稿
    000
  • 如何通过命令行参数启动VSCode?

    掌握VSCode命令行用法可提升开发效率,需先安装code命令到PATH,之后可用code .打开目录、code 文件名打开文件、code –diff比较文件、–disable-extensions排查问题,并支持别名与Shell结合使用。 通过命令行启动 VSCode 是一…

    2026年9月21日
    100
  • 万人同时在线抽奖活动架构

    万人同时在线抽奖活动的系统架构应采用微服务架构、分布式数据库、redis缓存、区块链存储结果,并使用负载均衡和异步处理技术。具体包括:1.采用微服务架构和分布式数据库(如tidb)保证系统稳定性和可扩展性;2.使用redis处理抽奖逻辑,确保高效和随机性;3.将结果存入区块链,保证透明度和可验证性;…

    2026年9月21日
    000
  • 小可AI小程序入口链接_小可AI小程序官方地址

    小可AI小程序官方入口为https://xcx.xiaokeai.com.cn,用户可在社交平台搜索使用;平台支持多轮对话、文本生成、图像理解及语音转文字功能,界面简洁、响应迅速,具备历史记录查看与持续优化的智能算法。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepS…

    2026年9月21日
    000
  • Linux文件和目录管理常见命令

    Linux文件和目录管理依赖于ls、cd、mkdir、rm、cp、mv等核心命令,用于浏览、创建、删除、复制和移动文件与目录;通过find、du、grep等命令可查找文件、定位大文件并清理磁盘空间;使用rename、mmv或脚本可实现批量重命名;为安全起见,应谨慎使用rm命令,推荐结合-i选项或使用…

    2026年9月21日
    000
  • 大数据量下的批量导入/导出优化

    在大数据环境下优化批量导入/导出的方法包括:1. 使用批处理技术分批导入/导出数据,减少系统资源压力;2. 采用数据流技术如apache kafka进行实时处理,降低内存占用;3. 利用并行处理技术分配任务到多个处理器或节点,提高处理速度;4. 通过性能监控和调优识别并解决瓶颈点,以提升整体效率。 …

    2026年9月21日
    200
  • 《忍者龙剑传4》明日发售 制作人谈亮点:经典与创新并存!

    白金工作室今日迎来《忍者龙剑传4》(ninja gaiden 4)制作人兼导演中尾裕治的特别公告,正式确认游戏将于10月21日(周二)全球上线。中尾在声明中详细介绍了本作的核心特色,强调在传承系列精髓的同时注入全新机制,为玩家打造既怀旧又充满惊喜的忍者冒险。 特色一:传承与进化的战斗系统 系列经典操…

    2026年9月21日
    000
  • mysqlmysql如何优化in条件大列表查询

    使用EXPLAIN和慢查询日志判断IN性能问题,type为ALL且possible_keys为空或rows过大说明需优化;JOIN在有索引时通常优于IN,尤其当列表值来自另一表时;大IN列表可拆分为多个小IN结合UNION ALL,或存入临时表后用JOIN提升效率。 优化 MySQL 中 IN 条件…

    2026年9月21日
    000
  • 拍摄更强了!vivo X200系列功能升级:舞台模式双视野录像来了

    10月15日,vivo正式公布x200系列功能迭代计划,影像系统与相册体验将迎来多项重磅升级。 据悉,全新的希区柯克式Live Photo功能将支持主体智能追踪,用户可一键实现流畅变焦效果,该功能预计从11月起逐步推送。 舞台模式双视野录制功能将于12月陆续上线, 用户可一键启动前后双摄,录制视频时…

    2026年9月21日
    000

发表回复

登录后才能评论
关注微信