Deprecated: imwpcache\f884414bce24ee67f\f73723ec7b1919fa5::__construct(): Implicitly marking parameter $YECBGYFECGEAFWHA as nullable is deprecated, the explicit nullable type must be used instead in /www/wwwroot/www.chuangxiangniao.com/wp-content/plugins/imwpcache-dist/build/f884414bce24ee67ff73723ec7b1919fa5.php on line 2

Deprecated: imwpcache\f884414bce24ee67f\f73723ec7b1919fa5::__construct(): Implicitly marking parameter $BBWFDDBHHYHDXXAB as nullable is deprecated, the explicit nullable type must be used instead in /www/wwwroot/www.chuangxiangniao.com/wp-content/plugins/imwpcache-dist/build/f884414bce24ee67ff73723ec7b1919fa5.php on line 2
整理自动驾驶端到端规划方法的综述_创想鸟

整理自动驾驶端到端规划方法的综述

本文为经自动驾驶之心公众号授权转载,转载请联系原文出处

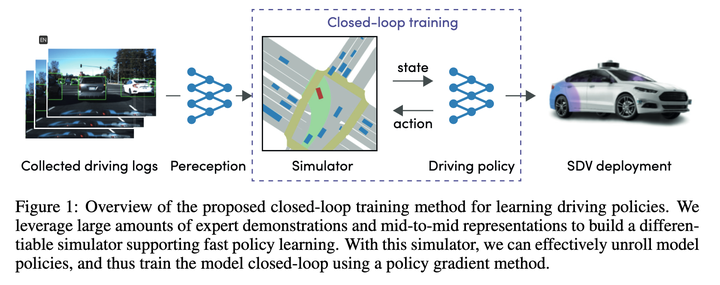
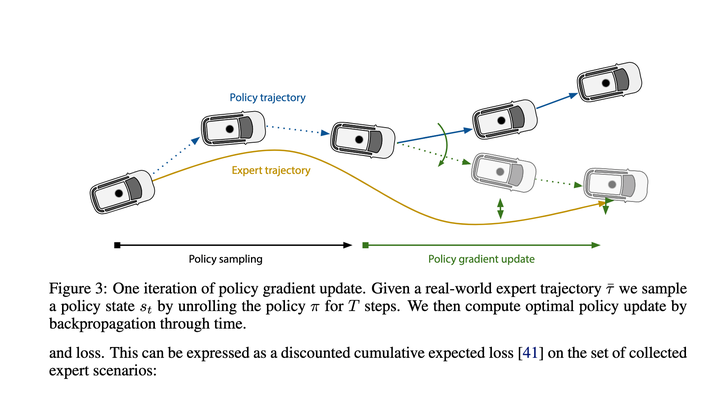
一、Woven Planet(丰田子公司)的方案:Urban Driver 2021

这篇文章虽然是21年的,但很多新的文章都以它为对比基线,因此也有必要了解其方法

☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜
整理自动驾驶端到端规划方法的综述

整理自动驾驶端到端规划方法的综述

大概看了下,主要就是用Policy Gradients学习State->近期action的映射函数,有了这个映射函数,可以一步步推演出整个执行轨迹,最后loss就是让这个推演给出的轨迹尽可能的接近专家轨迹。

效果应该当时还不错,因此能成为各家新算法的基线。

二、南洋理工大学方案一 Conditional Predictive Behavior Planning with Inverse Reinforcement Learning 2023.04

整理自动驾驶端到端规划方法的综述

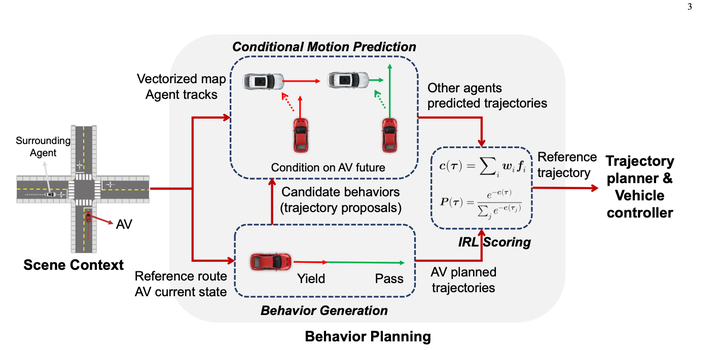
先使用规则枚举了多种行为,生成了10~30条轨迹。(未使用预测结果)
使用Condtional Prediction算出每条主车待选轨迹情况下的预测结果,然后使用IRL对待选轨迹打分。

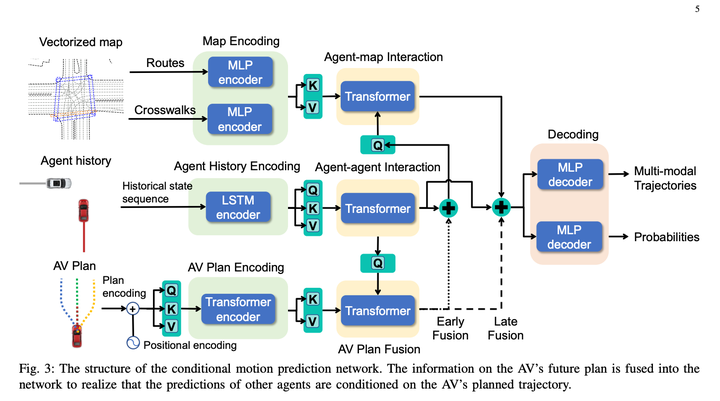
其中Conditional Joint Prediction模型长这样:

整理自动驾驶端到端规划方法的综述

这个方法基本上很赞的点就是利用了Conditional Joint Prediction可以很好的完成交互性的预测,使得算法有一定的博弈能力。
但我个人认为算法缺点是前边只生成了10~30条轨迹,而且轨迹生成时没考虑预测,而且最后会直接在IRL打分后,直接选用这些轨迹中的一条作为最终结果,比较容易出现10~30条在考虑预测后发现都不大理想的情况。相当于要在瘸子里边挑将军,挑出来的也还是瘸子。基于这个方案,再解决前边待选样本生成质量会是很不错的路子

三、英伟达方案:2023.02 Tree-structured Policy Planning with Learned Behavior Models

用规则树状采样,一层一层的往后考虑,对每一层的每个子结点都生成一个conditional prediction,然后用规则对prediction结果和主车轨迹打分,并用一些规则把不合法的干掉,然后,利用DP往后生成最优轨迹,DP思路有点类似于apollo里dp_path_optimizer,不过加了一个时间维度。

不过因为多了一个维度,这个后边扩展次数多了之后,还是会出现解空间很大计算量过大的情况,当前论文里写的方法是到节点过多之后,随机丢弃了一些节点来确保计算量可控(感觉意思是节点过多之后可能也是n层之后了,可能影响比较小了)

本文主要贡献就是把一个连续解空间通过这种树形采样规则转变一个马尔可夫决策过程,然后再利用dp求解。

四、南洋理工大学&英伟达联合 2023年10月最新方案:DTPP: Differentiable Joint Conditional Prediction and Cost Evaluation for Tree Policy Planning in Autonomous Driving

看标题就感觉很Exciting:

一、Conditional Prediction确保了一定博弈效果
二、可导,能够整个梯度回传,让预测与IRL一起训练。也是能拼出一个端到端自动驾驶的必备条件
三、Tree Policy Planning,可能有一定的交互推演能力

法语写作助手 法语写作助手

法语助手旗下的AI智能写作平台,支持语法、拼写自动纠错,一键改写、润色你的法语作文。

法语写作助手 31 查看详情 法语写作助手

仔细看完,发现这篇文章信息含量很高,方法很巧妙。

整理自动驾驶端到端规划方法的综述

经过对英伟达的TPP和南洋理工的Conditional Predictive Behavior Planning with Inverse Reinforcement Learning进行糅合改进,成功解决了之前南洋理工论文中待选轨迹不好的问题

论文方案的主要模块包括:

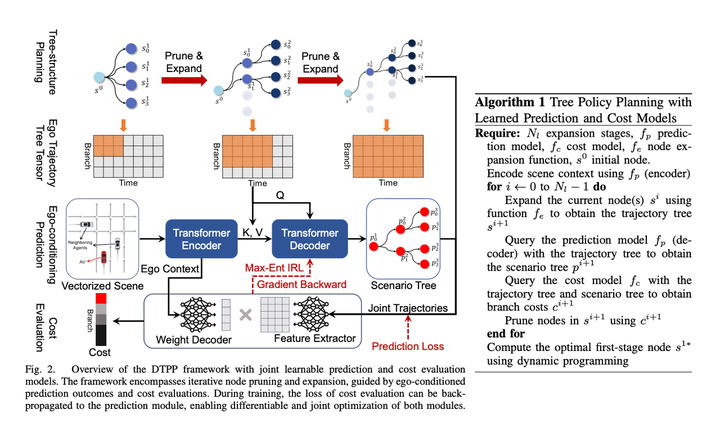
一、Conditional Prediction模块,输入一条主车历史轨迹+提示轨迹 + 障碍车历史轨迹,给出主车接近提示轨迹的预测轨迹和与主车行为自洽的障碍车的预测轨迹。
二、打分模块,能够给一个主车+障碍车轨迹打分看这个轨迹是否像专家的行为,学习方法是IRL。
三、Tree Policy Search模块,用来生成一堆待选轨迹

采用Tree Search算法来探索主车的可行解,探索过程中每一步都将已经探索出来的轨迹作为输入,利用Conditional Prediction算法生成主车和障碍车的预测轨迹,并调用打分模块评估轨迹的优劣,从而影响下一步搜索扩展节点的方向。通过这种方法,可以生成一些与其他方案不同的主车轨迹,并且在轨迹生成时考虑与障碍车之间的交互

传统的IRL都是人工搞了一大堆的feature,如前后一堆障碍物在轨迹时间维度上的各种feature(如相对s, l和ttc之类的),本文里为了让模型可导,则是直接使用prediction的ego context MLP生成一个Weight数组(size = 1 * C),隐式表征了主车周围的环境信息,然后又用MLP直接接把主车轨迹+对应多模态预测结果转成Feature数组(size = C * N, N指的待选轨迹数),然后两个矩阵相乘得到最终轨迹打分。然后IRL让专家得分最高。个人感觉这里可能是为了计算效率,让decoder尽可能简单,还是有一定的主车信息丢失,如果不关注计算效率,可以用一些更复杂一些的网络连接Ego Context和Predicted Trajectories,应该效果层面会更好?或者如果放弃可导性,这里还是可以考虑再把人工设置的feature加进去,也应该可以提升模型效果。

在时间方面,该方案采用了一次重编码 + 多次轻量化解码的方法,成功地减少了计算延迟。文章中指出,延迟可以压缩到98毫秒

在learning based planner中属于SOTA行列,闭环效果接近前一篇文章中提到的nuplan 排第一的Rule Based方案PDM。

总结

看下来,感觉这么个范式是挺不错的思路,中间具体过程可以自己想办法调整:

用预测模型指导一些规则来生成一些待选ego轨迹对每条轨迹,用Conditional Joint Prediction做交互式预测,生成agent预测。可以提升博弈性能。IRL等方法做利用Conditional Joint Prediction结果对前边的主车轨迹打分,选出最优轨迹

整理自动驾驶端到端规划方法的综述

需要重新书写的内容是:原文链接:https://mp.weixin.qq.com/s/ZJtMU3zGciot1g5BoCe9Ow

以上就是整理自动驾驶端到端规划方法的综述的详细内容,更多请关注创想鸟其它相关文章!

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。
如发现本站有涉嫌抄袭侵权/违法违规的内容, 请发送邮件至 chuangxiangniao@163.com 举报,一经查实,本站将立刻删除。
发布者:程序猿,转转请注明出处:https://www.chuangxiangniao.com/p/473458.html

(0)
打赏 微信扫一扫 微信扫一扫 支付宝扫一扫 支付宝扫一扫
如何在VSCode中定制Laravel项目启动器 Laravel项目初始化插件开发指南
上一篇 2025年11月8日 08:29:11
如何使用OpenSSL在Linux上进行文件加密
下一篇 2025年11月8日 08:29:18

相关推荐

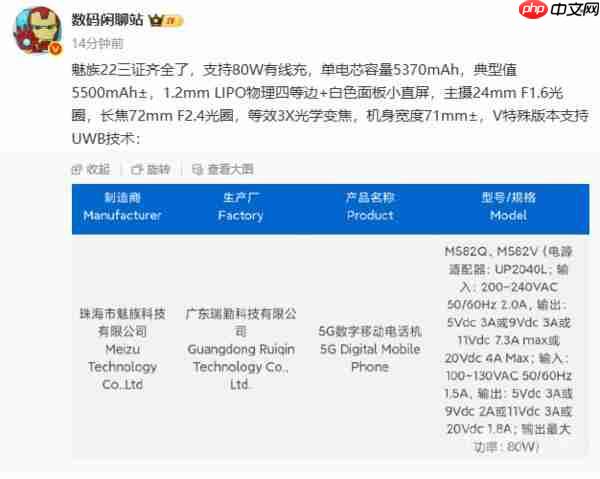
  • 魅族 22 核心配置曝光:80W+5500mAh 支持 UWB 技术

    魅族 22 核心配置曝光:80W+5500mAh 支持 UWB 技术魅族 22 核心配置曝光:80W+5500mAh 支持 UWB 技术魅族 22 核心配置曝光:80W+5500mAh 支持 UWB 技术魅族 22 核心配置曝光:80W+5500mAh 支持 UWB 技术

    8 月 19 日,一位数码博主透露了魅族 22 的关键配置信息。据悉,该机型将搭载 80w 有线快充,电池容量约为 5500mah,部分特别版本还将支持 uwb(超宽带)技术。 魅族 22 据该博主透露,魅族 22 已完成 CCC、SRRC 和 CTA 三大认证,进入发布前的最后准备阶段。在外观工艺…

    2026年9月9日 用户投稿
    000
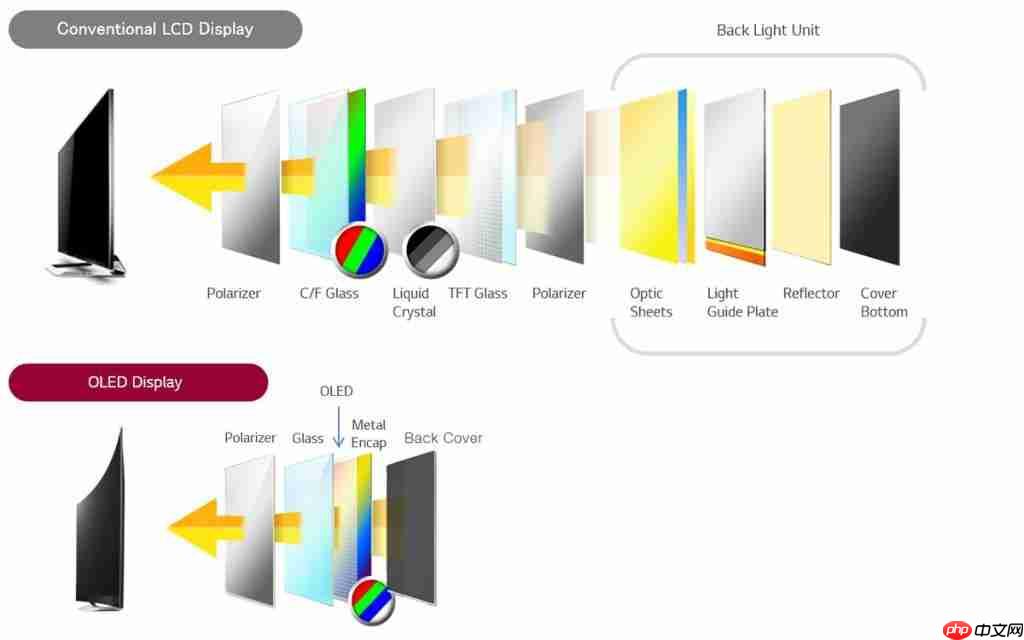
  • 彩色背光技术:RGB-MiniLED/RGB MicroLED 解析——开启大屏显示新时代

    彩色背光技术:RGB-MiniLED/RGB MicroLED 解析——开启大屏显示新时代彩色背光技术:RGB-MiniLED/RGB MicroLED 解析——开启大屏显示新时代彩色背光技术:RGB-MiniLED/RGB MicroLED 解析——开启大屏显示新时代彩色背光技术:RGB-MiniLED/RGB MicroLED 解析——开启大屏显示新时代

    在当下的显示设备市场,显示方案的选择早已不是当年等离子和液晶技术那样的技术路线之争,而是 ” 画质表现 ” 与 ” 成本 ” 之间的权衡。传统背光和 mini led 背光供应链成熟、成本可控,却始终受制于技术先天带来的画质瓶颈;自发光阵营的 micr…

    2026年9月9日 用户投稿
    400
  • 特斯拉 FSD 加入大量全新渲染模型 玩滑板的人都能识别

    近日,有汽车领域博主爆料,特斯拉的fsd(完全自动驾驶)辅助系统将迎来一次重要升级,或将实现更真实的环境场景还原。在最新曝光的软件代码中,发现了大量新增的渲染模型,涵盖多种车辆与行人类型。 这些新增模型包括救护车、消防车、垃圾清运车、校车、半挂式卡车、高尔夫球车、骑电动滑板车的行人、使用轮椅的行人、…

    2026年9月8日
    100
  • 在ThinkPHP6中使用Docker技术

    随着云计算和容器技术的快速发展,docker 成为了构建、部署和管理应用程序的最流行方式之一。在软件开发和部署方面,docker 为我们提供了一种轻量级、可移植、可重复使用的解决方案,可以有效地优化我们的开发过程。 而在 ThinkPHP6 中,开发者们可以使用 Docker 技术来优化他们的开发流…

    用户投稿 2026年9月7日
    100
  • 在ThinkPHP6中使用Auth授权技术

    随着互联网应用的不断发展,web应用程序的安全性成为越来越重要的问题,如何保证程序的安全性,已经成为所有开发者面临的难题。auth授权技术是一种流行的解决方案,可以提供基于角色的访问控制。 在这篇文章中,我们将探讨如何在ThinkPHP6中使用Auth授权技术。首先,我们需要明确一下Auth授权的工…

    用户投稿 2026年9月7日
    000
  • 在ThinkPHP6中使用Pjax技术

    随着web技术的不断发展,网站的访问速度变得越来越快。但是,对于一些需要频繁刷新页面的应用程序,如博客、新闻站点或社交媒体,即使有快速的网站,用户仍然需要等待每个页面完全加载才能获取信息或执行一些操作。pjax技术可以帮助解决这个问题,而在thinkphp6中使用pjax也相当容易。 Pjax是什么…

    用户投稿 2026年9月6日
    100
  • 自动驾驶巨头Mobileye巨额亏损30亿美元,股价暴跌40%

    ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 自动驾驶技术公司Mobileye近日公布2024年全年财报,显示营收16.5亿美元,同比下降20%,净亏损高达30亿美元。巨额亏损主要源于第三季度26亿美元的资产减值,反映出Mobileye被英…
    2026年9月5日
    000
  • 利用WebMan技术打造优质的在线学习平台

    利用WebMan技术打造优质的在线学习平台 随着互联网的快速发展,在线学习方式日益普及。然而,市场上的在线学习平台千差万别,用户体验和功能的不同常常让人犯难。为了解决这个问题,我们可以利用WebMan技术来打造一个更加优质的在线学习平台。 WebMan是一种基于Web技术的应用开发方式,可以帮助我们…

    2026年9月3日
    000
  • ICLR 2025 | Diffusion Planner: 基于扩散模型的自动驾驶规划算法,nuPlan SOTA!

    清华大学联合多家机构在iclr 2025发表的最新研究成果《diffusion-based planning for autonomous driving with flexible guidance》提出了一种创新的自动驾驶规划方法——diffusion planner。该方法基于diffusio…

    2026年9月3日
    100
  • 特斯拉正式在华推出“FSD功能” 将分批向车主推送

    特斯拉中国用户迎来重大更新:城市道路自动辅助驾驶功能上线!特斯拉今日宣布,2024.45.32.12 软件更新已开始分批推送给中国用户。 此次更新的核心亮点在于“城市道路autopilot自动辅助驾驶”功能的正式启用。 该系统可在受控道路和城市道路上,根据导航路线自动完成驶出匝道、通过交叉路口(包括…

    2026年8月29日
    000
  • 苹果汽车?苹果“弃”车!事实证明闭门造车还是不行

    苹果汽车?苹果“弃”车!事实证明闭门造车还是不行苹果汽车?苹果“弃”车!事实证明闭门造车还是不行苹果汽车?苹果“弃”车!事实证明闭门造车还是不行苹果汽车?苹果“弃”车!事实证明闭门造车还是不行

    苹果决定终止其保密的汽车项目,凸显了全球电动汽车和自动驾驶汽车所面临的挑战。实际上,苹果的造车计划并不算什么秘密,这一消息早已传播开来,只是没人料到它会如此突然地结束。 2017 年,苹果 CEO 蒂姆·库克证实了全球汽车行业长期以来一直关注的问题:苹果正在致力于研发无人驾驶汽车。 ” …

    2026年8月29日 用户投稿
    000
  • 推荐有效的工具和技术来进行网站性能优化

    随着互联网的快速发展,越来越多的企业将自己的业务扩展到了网上。然而,随之而来的问题是网站的性能优化。一个高效的网站能够提高用户体验,增加访问量以及销售额。为了达到这些目标,下面将要介绍一些有效的工具和技术来帮助您对网站进行性能优化。 页面压缩:页面压缩是通过减少文件大小来提高页面加载速度的一种方法。…

    2025年12月22日
    400
  • 实现响应式布局的技术和策略

    如何实现响应式布局的技术与方法 引言:随着移动设备的普及和多种终端的涌现,实现响应式布局已成为现代网页开发的重要一环。响应式布局可以使网页在不同的屏幕尺寸下自动适应,提供更好的用户体验。本文将介绍响应式布局的技术与方法,并提供具体的代码示例。 一、媒体查询(Media Queries)媒体查询是实现…

    2025年12月21日
    500
  • 静态重定位技术的原理及其应用案例

    静态重定位技术的原理和应用 引言:在现代计算机系统中,内存管理是一个非常重要的课题。随着软件的复杂性和规模的增加,内存的限制成为了我们面临的一个挑战。为了更高效地利用内存资源,静态重定位技术应运而生。本文将介绍静态重定位技术的原理、应用以及提供一些具体的代码示例。 一、静态重定位技术的原理静态重定位…

    2025年12月21日
    000
  • 分析静态定位技术的优缺点

    静态定位技术的优势与局限性分析 随着现代科技的发展,定位技术已经成为我们生活中不可或缺的一部分。而静态定位技术作为其中的一种,具有其特有的优势和局限性。本文将对静态定位技术进行深入分析,以便更好地了解其应用现状和未来的发展趋势。 首先,我们来看一下静态定位技术的优势所在。静态定位技术是通过对待定位对…

    2025年12月21日
    500
  • 优化网页设计的方法——静态定位的应用技巧

    在现代互联网领域中,网页设计是一个至关重要的领域。深入探究网页设计的方方面面,现代设计师越来越意识到静态定位技术的重要性。静态定位技术可以使得网页设计更灵活,更符合用户的需求,从而大大提高用户对于网页的满意度与使用体验。本文将探究静态定位技术的作用,以及如何在网页设计中去优化与应用静态定位技术。 一…

    2025年12月21日
    000
  • 用Canvas技术打造引人入胜的动态效果,轻松get!

    轻松掌握Canvas技术,打造炫酷动态效果 Canvas是HTML5中一项功能强大的绘图技术,可以实现各种炫酷的动态效果。本文将带你一步步学习Canvas的基本用法,并提供具体的代码示例,让你轻松掌握这项技术。 一、Canvas简介 Canvas是HTML5中的一个元素,用于在网页上绘制图形、动画等…

    2025年12月21日
    700
  • 了解canvas的JS技术:你熟知哪些呢?

    探究canvas的JS技术:你知道有哪些吗? 简介 在现代Web开发中,JavaScript已经成为不可或缺的一部分。作为一种脚本语言,它可以为网页添加交互性和动态性。而在JS技术中,canvas则是一个重要的API之一。本文将带您深入了解canvas的JS技术,并介绍一些常用的canvas相关功能…

    2025年12月21日
    200
  • 再谈前端HTML模板技术

    再谈前端HTML模板技术再谈前端HTML模板技术再谈前端HTML模板技术再谈前端HTML模板技术

    这篇文章介绍的内容是关于再谈前端HTML模板技术,有着一定的参考价值,现在分享给大家,有需要的朋友可以参考一下 在web2.0之前,写jsp的时候虽然有es和JSTL,但是还是坚持jsp。后面在外包公司为了快速交货,还是用了php Smart技术。 web2.0后,前端模板技术风行。 代表有如下三大…

    2025年12月21日 用户投稿
    000
  • 如何搭建C++自动驾驶环境 Apollo平台配置

    搭建C++自动驾驶环境需先配置Ubuntu系统、Docker及NVIDIA驱动,再克隆Apollo代码并构建Docker镜像,进入容器后用bazel编译,启动Dreamview可视化界面,选择地图与模块运行Demo;常见问题如编译失败可清理缓存或更新依赖,自定义车辆模型和地图需掌握URDF与prot…

    2025年12月18日
    000

发表回复

登录后才能评论
关注微信