Deprecated: imwpcache\f884414bce24ee67f\f73723ec7b1919fa5::__construct(): Implicitly marking parameter $YECBGYFECGEAFWHA as nullable is deprecated, the explicit nullable type must be used instead in /www/wwwroot/www.chuangxiangniao.com/wp-content/plugins/imwpcache-dist/build/f884414bce24ee67ff73723ec7b1919fa5.php on line 2

Deprecated: imwpcache\f884414bce24ee67f\f73723ec7b1919fa5::__construct(): Implicitly marking parameter $BBWFDDBHHYHDXXAB as nullable is deprecated, the explicit nullable type must be used instead in /www/wwwroot/www.chuangxiangniao.com/wp-content/plugins/imwpcache-dist/build/f884414bce24ee67ff73723ec7b1919fa5.php on line 2
用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平_创想鸟

用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平

仅仅通过使用7500条轨迹数据进行训练,这个机器人可以展示出12种不同的操作技能,在38个任务中,不仅仅限于拾取和推动,还包括关节对象操纵和物体重新定位。而且,这些技能还可以应用于数百个不同的未知情境,包括未知物体、未知任务,甚至完全未知的厨房环境。这样的机器人真的很酷吧!

☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜

用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平

数十年来,创造一个能够在不同环境中操纵任意物体的机器人一直是一个遥不可及的目标。其中一个原因是缺乏多样化的机器人数据集,无法训练这样的智能体,同时也缺乏能够生成此类数据集的通用智能体

为了克服这个难题,来自卡内基梅隆大学和Meta AI的作者花费了两年时间开发了一个通用的RoboAgent。他们的主要目标是开发一种高效的范例,可以在数据有限的情况下训练一个能够具备多种技能的通用智能体,并将这些技能推广应用于各种未知情境

用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平

RoboAgent 由以下模块化构成 :

RoboPen – 一个采用通用硬件构建的分布式机器人基础设施,能够长期不间断运行;RoboHive – 一个统一的框架,用于在模拟和真实世界操作中进行机器人学习;RoboSet – 一个高质量的数据集,代表了各种场景中使用日常物品的多种技能;MT-ACT – 一种高效的语言条件多任务离线模仿学习框架,通过在现有机器人经验的基础上创建多样的语义增强集合,从而扩大了离线数据集,并采用了一种新颖的策略架构和高效的动作表示方法,在有限的数据预算下恢复出性能良好的策略。

RoboSet:多技能、多任务、多模态数据集

构建一个能够在许多不同情境下推广的机器人智能体,首先需要一个具有广泛覆盖范围的数据集。鉴于扩大规模的努力通常会有所帮助(例如,RT-1 展示了约 130,000 条机器人轨迹的结果),因此需要在数据集有限的情况下理解学习系统的效率和泛化原则,低数据情境往往会导致过拟合。因此,作者的主要目标是开发一种强大的范例,可以在低数据情境下学习可推广的通用策略,同时避免过拟合问题。

用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平

机器人学习中的技能与数据全景是一个重要的领域。在机器人学习中,技能是指机器人通过学习和训练获得的能力,可以用于执行特定的任务。这些技能的发展离不开大量的数据支持。数据是机器人学习的基础,通过分析和处理数据,机器人可以从中学习并改进自己的技能。因此,技能和数据是机器人学习中不可或缺的两个方面。只有通过不断学习和获取新的数据,机器人才能不断提升自己的技能水平,并在各种任务中展现出更高的智能和效率

用于训练 RoboAgent 的数据集 RoboSet(MT-ACT)仅包括 7,500 条轨迹(比 RT-1 的数据少 18 倍)。该数据集提前收集并保持冻结状态。该数据集由在多个任务和场景中使用商品机器人硬件(Franka-Emika 机器人配备 Robotiq 夹具)进行人类遥操作收集的高质量轨迹组成。RoboSet(MT-ACT)在几个不同的情境下稀疏地涵盖了 12 种独特技能。数据通过将日常厨房活动(如泡茶、烘焙)分为不同的子任务来收集,每个子任务代表一个独特的技能。数据集包括常见的拾取 – 放置技能,还包括接触丰富的技能,如擦拭、盖盖子,以及涉及关节物体的技能。重写后的内容:用于训练 RoboAgent 的数据集 RoboSet(MT-ACT)仅包括 7,500 条轨迹(比 RT-1 的数据少 18 倍)。该数据集提前收集并保持冻结状态。该数据集由在多个任务和场景中使用商品机器人硬件(Franka-Emika 机器人配备 Robotiq 夹具)进行人类遥操作收集的高质量轨迹组成。RoboSet(MT-ACT)在几个不同的情境下稀疏地涵盖了 12 种独特技能。数据通过将日常厨房活动(如泡茶、烘焙)分为不同的子任务来收集,每个子任务代表一个独特的技能。数据集包括常见的拾取 – 放置技能,还包括接触丰富的技能,如擦拭、盖盖子,以及涉及关节物体的技能

用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平

MT-ACT:多任务动作分块 Transformer

RoboAgent基于两个关键洞察在低数据情境下学习通用策略。它利用基础模型的世界先验知识以避免模式崩溃,并采用了一种新颖的高效策略表示,能够摄取高度多模态的数据

需要进行改写的内容是:1、语义增强:RoboAgent通过对RoboSet(MT-ACT)进行语义增强,将来自现有基础模型的世界先验知识注入其中。由此产生的数据集将机器人的经验与世界先验知识相结合,而无需额外的人力/机器人成本。使用SAM对目标物体进行分割,并在形状、颜色、纹理变化方面对其进行语义增强。改写后的内容:1、语义增强:RoboAgent通过对RoboSet(MT-ACT)进行语义增强,将来自现有基础模型的世界先验知识注入其中。这样,机器人的经验和世界先验知识就能结合起来,而不需要额外的人力/机器人成本。使用SAM对目标物体进行分割,并在形状、颜色、纹理变化方面进行语义增强

2、高效策略表示:由此产生的数据集是严重多模态的,包含丰富多样的技能、任务和情景。我们将动作分块方法应用于多任务设置,开发了一种新颖的高效策略表示——MT-ACT,能够在数据量较少的情况下获取高度多模态的数据集,同时避免过拟合问题

用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平

实验结果

RoboAgent的样本效率比现有方法更高

下图比较了作者提出的MT-ACT策略表示与几种模仿学习架构。作者仅使用了包括物体姿态变化和部分光照变化的环境变化。与之前的研究相似,作者将此归于L1泛化。从RoboAgent的结果可以清楚地看到,使用动作分块来建模子轨迹明显优于所有基准方法,从而更证明了作者提出的策略表示在样本效率学习方面的有效性

用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平

RoboAgent 在多个抽象层面上表现出色

用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平

在下图中展示了作者对不同泛化层次上测试方法的结果。同时,还通过可视化展示了泛化级别,其中L1代表物体姿态变化,L2代表多样的桌面背景和干扰因素,L3代表新颖的技能-物体组合。接下来,作者展示了每种方法在这些泛化层次上的表现。在严格的评估研究中,MT-ACT在比其他方法中表现显著优异,特别是在更困难的泛化层次(L3)上

用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平

RoboAgent 具有高度的可扩展性

作者对RoboAgent在不断增加的语义增强级别下的表现进行了评估,并在一个包含5个技能的活动中进行了评估。从下图可以看出,随着数据的增加(即每帧增强的数量增加),在所有泛化级别上的性能都有显著提升。尤其值得注意的是,在更难的任务(L3泛化)中,性能提升更为明显

用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平

RoboAgent 能够展示其技能在各种不同的活动中

用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平

用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平

用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平

以上就是用7500条轨迹数据训练,CMU、Meta让机器人达到全能的厅堂与厨房水平的详细内容,更多请关注创想鸟其它相关文章!

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。
如发现本站有涉嫌抄袭侵权/违法违规的内容, 请发送邮件至 chuangxiangniao@163.com 举报,一经查实,本站将立刻删除。
发布者:程序猿,转转请注明出处:https://www.chuangxiangniao.com/p/506162.html

赞 (0)
打赏 微信扫一扫 微信扫一扫 支付宝扫一扫 支付宝扫一扫
GitLab在Debian上的故障排查方法有哪些
上一篇 2025年11月8日 22:35:32
ubuntu如何卸载vscode
下一篇 2025年11月8日 22:35:39

相关推荐

  • 云鲸逍遥001扫拖机器人,长「脑子」了!| 体验

    云鲸逍遥001扫拖机器人,长「脑子」了!| 体验云鲸逍遥001扫拖机器人,长「脑子」了!| 体验云鲸逍遥001扫拖机器人,长「脑子」了!| 体验云鲸逍遥001扫拖机器人,长「脑子」了!| 体验

    近几年最受消费者欢迎的智能家电,扫拖机器人可谓是其中之一。它所带来的操作便利性,甚至是无需操作,让懒人们释放了双手,让消费者能够从日常的家务中「解放」出来,也能拿更多的时间花在自己喜欢的事情上,变相提高了生活品质。 借着这股热潮,市面上几乎所有的家电产品品牌都在做自己的扫拖机器人,一时间使得整个扫拖…

    2026年9月21日 • 用户投稿
    000
  • 文博会现人工智能热潮 光峰科技激光科技再获关注

    5 月 22 日,为期 5 天的第二十一届中国(深圳)国际文化产业博览交易会(以下简称 ” 文博会 “)在深圳国际会展中心拉开帷幕。本届文博会共吸引了全球 6000 余家文化机构、文化企业和政府单位通过线上线下的方式参展,展出了超 12 万件的文化产品,再现文化产业 &#82…

    2026年9月11日
    100
  • 波士顿动力机器人终于有脑子了!人类故意使绊子也不怕

    波士顿动力机器人终于有脑子了!人类故意使绊子也不怕波士顿动力机器人终于有脑子了!人类故意使绊子也不怕波士顿动力机器人终于有脑子了!人类故意使绊子也不怕波士顿动力机器人终于有脑子了!人类故意使绊子也不怕

    波士顿动力也搞端到端 ai 了! 这次升级,Atlas不仅能理解自然语言指令,还能自主规划动作并应对突发状况。 只见操作员故意合上箱盖,机器人依然能识别变化并顺利打开箱子。 即使箱子被人为移动位置,它也能精准感知环境变化并调整行动路径。 当周围有遗漏的部件时,Atlas也能主动发现,并准确将其放入指…

    2026年9月9日 • 用户投稿
    600
  • 华为诺亚首席研究员,也具身智能创业了

    华为诺亚首席研究员,也具身智能创业了华为诺亚首席研究员,也具身智能创业了华为诺亚首席研究员,也具身智能创业了华为诺亚首席研究员,也具身智能创业了

    具身智能,正成为今夏最火爆的创业风口。 据量子位独家消息,前华为诺亚方舟实验室首席研究员李银川,已悄然创办一家专注于具身智能的科技公司。 李银川在投身创业前,长期担任华为诺亚方舟实验室AI首席研究员,并负责生成模型理论项目团队。他是一位在学术界极具分量的硬核科学家,Google Scholar显示其…

    2026年9月9日 • 用户投稿
    200
  • AlphaGo 作者领衔,8 个机械臂协同干活 0 碰撞,DeepMind 新作登 Science 子刊

    AlphaGo 作者领衔,8 个机械臂协同干活 0 碰撞,DeepMind 新作登 Science 子刊AlphaGo 作者领衔,8 个机械臂协同干活 0 碰撞,DeepMind 新作登 Science 子刊AlphaGo 作者领衔,8 个机械臂协同干活 0 碰撞,DeepMind 新作登 Science 子刊AlphaGo 作者领衔,8 个机械臂协同干活 0 碰撞,DeepMind 新作登 Science 子刊

    一群机械臂手忙脚乱地自己干活,彼此配合、互不碰撞。 科幻大片场景真的走入现实了。优雅,实在是优雅。 △视频中为 4 个机械臂,在仿真环境下 4 个安装在桌子上,另外 4 个安装在天花板上。 这就是发表在 Science 子刊Science Robotics上,由 DeepMind、Intrinsic…

    2026年9月9日 • 用户投稿
    100
  • 京东方陈炎顺:三年将投入研发资金 500 亿元,已组建机器人团队

    近日,在京东方全球创新伙伴大会 2025(boe ipc 2025)开幕式上,京东方董事长陈炎顺指出,未来三年京东方将投入研发资金 500 亿元、采购资金 5000 亿元,支持产业链技术突破和产业升级。还将把营收中的 0.5% 用于 ai 研发,促进 ai 对制造、产品、运营的赋能。此外,京东方已组…

    2026年9月9日
    800
  • 杭州:加大支持力度激励人工智能等领域创新企业

    ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 杭州市政府近日发布消息,将进一步加大政策支持力度,促进人工智能等高科技领域创新企业发展壮大。 据杭州市发改委主任楼建忠介绍,杭州将优化整合现有产业政策资金,重点支持通用人工智能、人形机器人等未来…

    2026年9月2日
    100
  • 估值395亿美元,机器人公司Figure拟融资15亿美元

    ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 据报道,美国硅谷机器人公司Figure AI正计划进行一轮巨额融资,目标筹集15亿美元,公司估值高达395亿美元。 此轮融资预计由Align Ventures和Parkway Venture C…

    2026年9月2日
    800
  • 何小鹏定义通用机器人五级能力:行业需跨越“数十倍难度”实现L3量产

    小鹏汽车ceo何小鹏近日分享了其对人形机器人发展阶段的独到见解,并公布了小鹏iron机器人的研发目标。他将通用机器人能力分为了五个等级,并认为当前行业水平大致相当于自动驾驶的l2阶段。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 从L2到…

    2026年8月30日
    100
  • 中国人形机器人再获突破 全球首例完成前空翻特技

    深圳众擎机器人科技有限公司在机器人运动控制领域取得重大突破!该公司于昨日(2月24日)宣布成功完成全球首例机器人前空翻,展现了其在机器人动态平衡和精准控制方面的卓越技术实力。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 前空翻对机器人技术…

    2026年8月30日
    100
  • 北京将在两年内开放万台机器人应用机会

    北京亦庄新城发布“万台机器人创新应用计划”,两年内将提供超过万台机器人的应用机会,总价值近50亿元。此举旨在推动机器人技术在各行各业的应用,赋能千行百业。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 该计划涵盖九大应用场景:高端制造、教育…

    2026年8月28日
    000
  • 北京设立1000亿元政府投资基金 支持人工智能和机器人产业发展

    ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 北京市政府近日发布《北京具身智能科技创新与产业培育行动计划(2025—2027年)》,旨在加速具身智能科技发展。 北京作为人工智能产业重镇,目前拥有约2400家相关企业,占据全国四成市场份额,其…

    2026年8月28日
    000
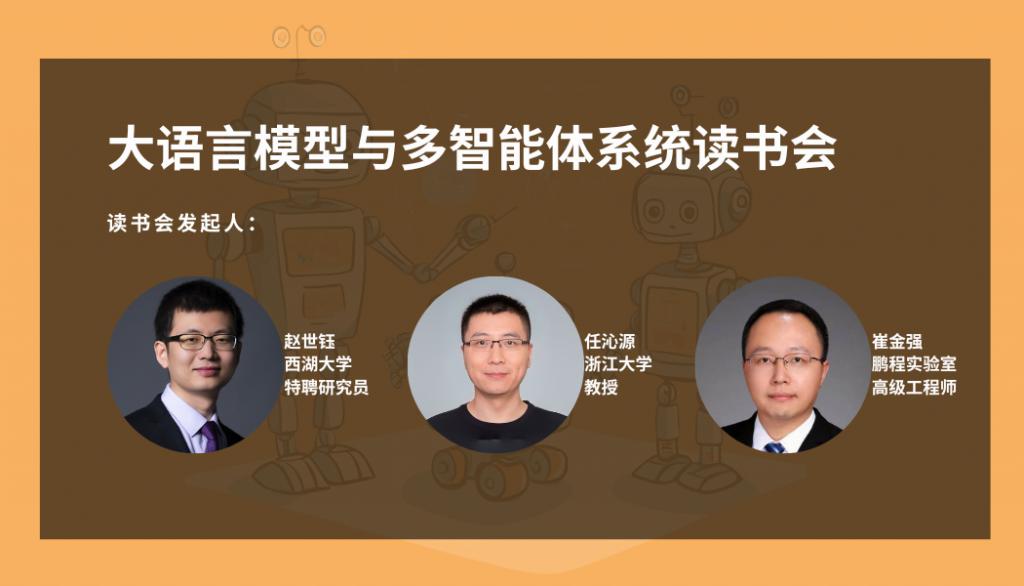
  • “大语言模型与多智能体系统读书会”本周六开始啦!

    “大语言模型与多智能体系统读书会”本周六开始啦!“大语言模型与多智能体系统读书会”本周六开始啦!“大语言模型与多智能体系统读书会”本周六开始啦!“大语言模型与多智能体系统读书会”本周六开始啦!

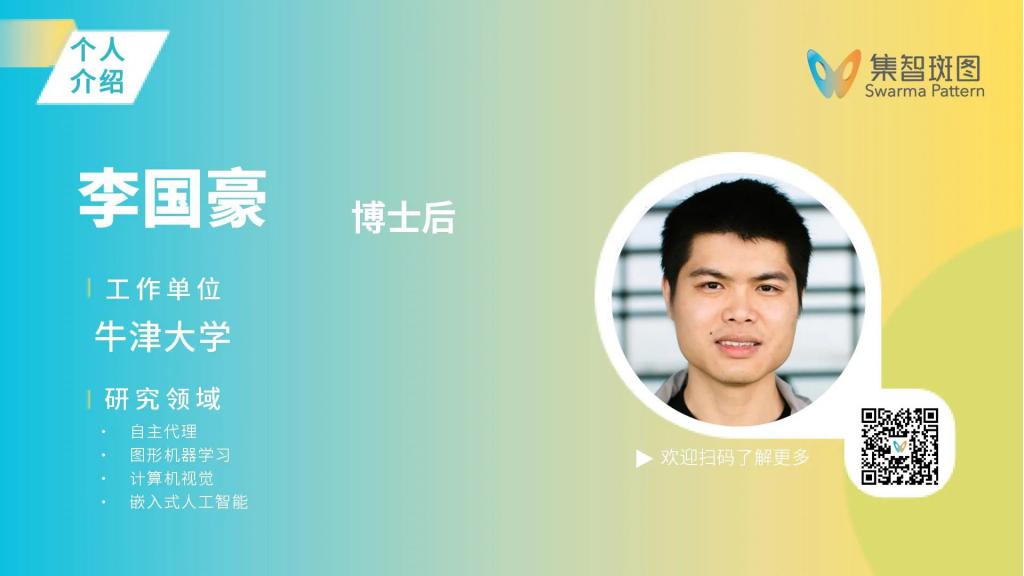
    导语 “大语言模型与多智能体系统读书会” 将于本周六晚 20 点开始第一次分享。这次将由圣母大学计算机科学在读博士生——郭泰成,以及目前火爆的多智能体框架 CAMEL 的创始人,牛津大学博士后——李国豪主讲!更多来自清华、北大、浙大、MIT、UIUC 等高校的论文作者将轮番登…

    2026年8月27日 • 用户投稿
    100
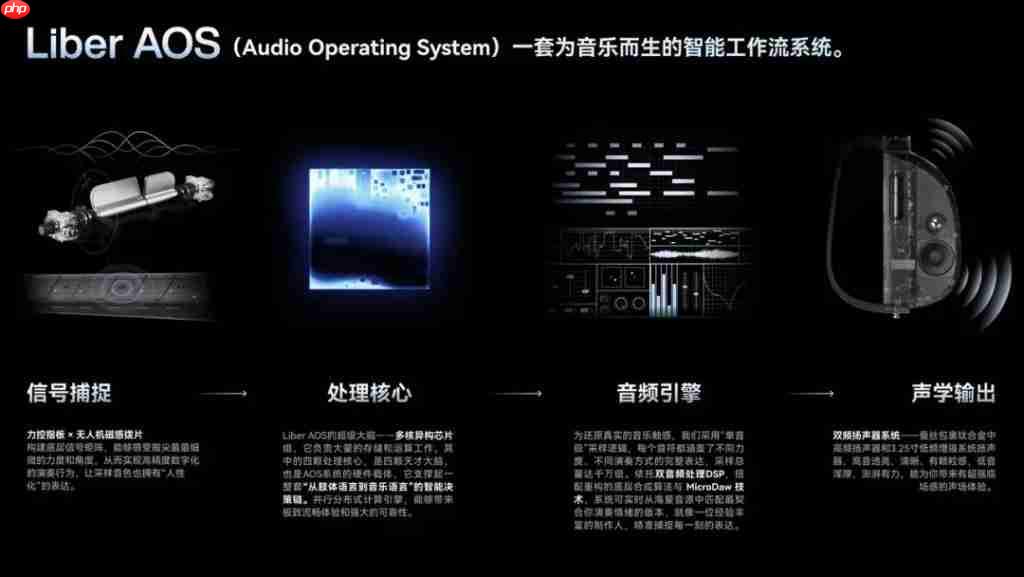
  • 一把吉他卖出 10 亿后,LiberLive 选择自我革命

    一把吉他卖出 10 亿后,LiberLive 选择自我革命一把吉他卖出 10 亿后,LiberLive 选择自我革命一把吉他卖出 10 亿后,LiberLive 选择自我革命一把吉他卖出 10 亿后,LiberLive 选择自我革命

    如果你是一个社交媒体的高频用户,你很可能已经刷到过不少抱着一把智能吉他弹唱的主播了。 不需要高门槛的学习,无弦吉他给那些不会乐器的人提供了一个机会——用游戏般简单的体验,就能实现抱着吉他弹唱的梦想。自 2023 年 LiberLive 首发初代产品之后,无弦吉他俨然已成为一个新的消费电子赛道。 开创…

    2026年8月25日 • 用户投稿
    100
  • 宇树 CEO 回应新人形机器人长得吓人:为满足期待加入仿生人脸

    10 月 24 日讯,树科技创始人兼 ceo、cto 王兴兴在 iros 2025(ieee/rsj 智能机器人与系统国际会议)上就旗下新款人形机器人 h2 的外观设计作出回应。他表示,此前几代机器人头部造型偏向简约风格,而此次 h2 引入仿生人脸设计,主要是为了回应部分用户希望机器人具备“更像人脸…

    2026年8月25日
    000
  • 0.198 超低风阻 AI 智能纯电轿车极越 07 首秀北京车展

    0.198 超低风阻 AI 智能纯电轿车极越 07 首秀北京车展0.198 超低风阻 AI 智能纯电轿车极越 07 首秀北京车展0.198 超低风阻 AI 智能纯电轿车极越 07 首秀北京车展0.198 超低风阻 AI 智能纯电轿车极越 07 首秀北京车展

    展览会随着新车发布、新技术展露,每一次的大型车展都是购车用户和汽车爱好者的最佳去处。本届北京车展将于4月25日开幕,极越作为高端智能汽车品牌,将携带 ” 最美 7 系 ” 极越 07 和 ai 智能纯电 suv 极越 01 双双亮相。 本届北京车展,极越以” 极越…

    2025年12月5日 • 用户投稿
    200
  • 用 Vision Pro 实时训练机器狗!MIT 博士生开源项目火了

    用 Vision Pro 实时训练机器狗!MIT 博士生开源项目火了用 Vision Pro 实时训练机器狗!MIT 博士生开源项目火了用 Vision Pro 实时训练机器狗!MIT 博士生开源项目火了用 Vision Pro 实时训练机器狗!MIT 博士生开源项目火了

    vision pro 又现火爆新玩法,这回还和具身智能联动了 ~ 就像这样,MIT 小哥利用 Vision Pro 的手部追踪功能,成功实现了对机器狗的实时控制。 不仅开门这样的动作能精准 get: 也几乎没什么延时。 Demo 一出,不仅网友们大赞鹅妹子嘤,各路具身智能研究人员也嗨了。 比如这位准…

    2025年12月4日 • 用户投稿
    100
  • 张亚勤:未来会有全新的物种,它将是人类的延伸

    清华大学智能产业研究院院长张亚勤院士近期接受媒体采访,对人工智能、自动驾驶和机器人技术等领域的未来发展趋势进行了展望。 张亚勤院士认为,人工智能将沿着“信息智能>物理智能>生物智能”的路径逐步发展,最终实现通用人工智能(AGI)。他预测,信息智能的AGI将在5年内实现;物理智能AGI,例…

    2025年12月4日
    100
  • 透明物体也能被机器人抓起来了,单目的那种

    透明物体也能被机器人抓起来了,单目的那种透明物体也能被机器人抓起来了,单目的那种透明物体也能被机器人抓起来了,单目的那种透明物体也能被机器人抓起来了,单目的那种

    机器人精准抓取透明物体难题攻克!仅需单张图像,单目视觉即可实现! 这项突破性成果由地瓜机器人和中科院自动化所等单位合作完成,其核心是名为MODEST的新型算法框架。该框架是一个多任务模型,能够同时进行透明物体的深度估计和语义分割。 MODEST作为通用抓取模型的前端模块,无需额外传感器,即可高效、灵…

    2025年12月3日 • 用户投稿
    000
  • 2024 年全球扫地机器人出货量排名:石头小米进前五

    2024 年全球扫地机器人出货量排名:石头小米进前五2024 年全球扫地机器人出货量排名:石头小米进前五2024 年全球扫地机器人出货量排名:石头小米进前五2024 年全球扫地机器人出货量排名:石头小米进前五

    2024年全球智能扫地机器人市场蓬勃发展,idc最新报告显示强劲增长态势。报告指出,2024年全球智能扫地机器人出货量达2060.3万台,同比增长11.2%,销售额更是增长19.7%,达到93.1亿美元。这一增长主要归功于消费者对智能家居的日益追捧以及扫地机器人技术的持续革新。 中国厂商在全球市场表…

    2025年12月3日 • 用户投稿
    000

发表回复

登录后才能评论
关注微信