Deprecated: imwpcache\f884414bce24ee67f\f73723ec7b1919fa5::__construct(): Implicitly marking parameter $YECBGYFECGEAFWHA as nullable is deprecated, the explicit nullable type must be used instead in /www/wwwroot/www.chuangxiangniao.com/wp-content/plugins/imwpcache-dist/build/f884414bce24ee67ff73723ec7b1919fa5.php on line 2

Deprecated: imwpcache\f884414bce24ee67f\f73723ec7b1919fa5::__construct(): Implicitly marking parameter $BBWFDDBHHYHDXXAB as nullable is deprecated, the explicit nullable type must be used instead in /www/wwwroot/www.chuangxiangniao.com/wp-content/plugins/imwpcache-dist/build/f884414bce24ee67ff73723ec7b1919fa5.php on line 2
如何使用Python处理点云?Open3D库指南_创想鸟

如何使用Python处理点云?Open3D库指南

python处理点云推荐使用open3d库,其提供了读取、可视化、滤波、分割、配准等功能。1. 安装open3d可使用pip或conda;2. 支持ply、pcd等格式的点云读取;3. 提供统计滤波和半径滤波去除噪声;4. 使用ransac进行平面分割;5. 通过icp算法实现点云配准;6. 可保存处理后的点云数据。性能瓶颈主要在数据量、算法复杂度及硬件限制,可通过降采样、并行计算等方式优化。自定义可视化包括颜色、大小、渲染方式等设置。其他可用库有pytorch3d、pyntcloud和scikit-learn,选择依据具体需求而定。
如何使用Python处理点云?Open3D库指南

Python处理点云,核心在于选择合适的库,并理解点云数据的基本结构。Open3D是个不错的选择,因为它提供了丰富的功能和友好的Python接口。
如何使用Python处理点云?Open3D库指南

解决方案

Open3D是一个强大的开源库,专门用于处理3D数据,包括点云。它提供了点云的读取、可视化、滤波、分割、配准等功能。以下是如何使用Open3D处理点云的步骤:

立即学习“Python免费学习笔记(深入)”;
如何使用Python处理点云?Open3D库指南

安装Open3D:

首先,你需要安装Open3D。推荐使用pip:

如何使用Python处理点云?Open3D库指南

pip install open3d

如果遇到问题,可以尝试conda:

conda install -c open3d-admin open3d

读取点云数据:

Open3D支持多种点云格式,如PLY、PCD等。

import open3d as o3d# 读取点云pcd = o3d.io.read_point_cloud("path/to/your/point_cloud.ply")# 检查点云是否成功读取if pcd.is_empty():    print("Error: Cannot load point cloud")else:    print("Successfully loaded point cloud with", len(pcd.points), "points")

可视化点云:

这是理解点云数据最直观的方式。

# 可视化点云o3d.visualization.draw_geometries([pcd])

你可以旋转、缩放和平移点云来观察它的结构。

点云滤波:

点云数据通常包含噪声。滤波可以移除这些噪声点。

# 统计滤波cl, ind = pcd.remove_statistical_outlier(nb_neighbors=20, std_ratio=2.0)pcd = pcd.select_by_index(ind)# 半径滤波 (可选)# cl, ind = pcd.remove_radius_outlier(nb_points=16, radius=0.05)# pcd = pcd.select_by_index(ind)o3d.visualization.draw_geometries([pcd])

统计滤波移除与其他点距离过大的点,半径滤波移除周围点太少的点。

点云分割:

分割可以将点云分成不同的部分,例如平面、物体等。

# RANSAC平面分割plane_model, inliers = pcd.segment_plane(distance_threshold=0.01,                                         ransac_n=3,                                         num_iterations=1000)[a, b, c, d] = plane_modelprint(f"Plane equation: {a:.2f}x + {b:.2f}y + {c:.2f}z + {d:.2f} = 0")inlier_cloud = pcd.select_by_index(inliers)outlier_cloud = pcd.select_by_index(inliers, invert=True)inlier_cloud.paint_uniform_color([1, 0, 0]) # 红色outlier_cloud.paint_uniform_color([0.6, 0.6, 0.6]) # 灰色o3d.visualization.draw_geometries([inlier_cloud, outlier_cloud])

这段代码使用RANSAC算法分割点云中的平面,并将平面上的点标记为红色,其余点标记为灰色。

点云配准:

将多个点云合并成一个完整的模型。

# 假设你有两个点云pcd_source 和 pcd_target# 可以使用ICP算法进行配准threshold = 0.02trans_init = np.asarray([[1, 0, 0, 0],                         [0, 1, 0, 0],                         [0, 0, 1, 0],                         [0, 0, 0, 1]])reg_p2p = o3d.pipelines.registration.registration_icp(    pcd_source, pcd_target, threshold, trans_init,    o3d.pipelines.registration.TransformationEstimationPointToPoint())print(reg_p2p)print("Transformation is:")print(reg_p2p.transformation)

这段代码使用ICP算法将两个点云对齐。trans_init 是初始变换矩阵。

保存点云数据:

处理完点云后,可以将其保存到文件中。

# 保存点云o3d.io.write_point_cloud("path/to/your/output_point_cloud.ply", pcd)

Open3D点云处理的性能瓶颈在哪里?

点云处理的性能瓶颈通常出现在以下几个方面:

数据量过大: 点云数据往往非常庞大,特别是高分辨率的点云。这会导致内存消耗巨大,处理速度变慢。算法复杂度: 某些点云处理算法,如配准、分割等,计算复杂度较高,需要大量的计算资源。硬件限制: CPU和GPU的性能直接影响点云处理的速度。

为了解决这些瓶颈,可以考虑以下方法:

数据降采样: 减少点云的点数,降低数据量。并行计算: 利用多核CPU或GPU进行并行计算,加速算法执行。Open3D本身对一些算法做了并行优化。算法优化: 选择更高效的算法,或者对现有算法进行优化。使用更强大的硬件: 更换更快的CPU和GPU。

如何自定义Open3D点云的可视化效果?

Open3D提供了丰富的可视化选项,可以自定义点云的颜色、大小、渲染方式等。

颜色: 可以为点云的每个点指定颜色。

# 为点云指定颜色pcd.colors = o3d.utility.Vector3dVector(np.random.rand(len(pcd.points), 3))o3d.visualization.draw_geometries([pcd])

大小: 可以调整点云的点的大小。这个通常不是直接修改点云对象,而是通过可视化器的设置。

vis = o3d.visualization.Visualizer()vis.create_window()vis.add_geometry(pcd)opt = vis.get_render_option()opt.point_size = 5 # 设置点的大小vis.run()vis.destroy_window()

渲染方式: 可以选择不同的渲染方式,如点云、线框、表面等。

# 改变渲染风格需要在Visualizer里设置vis = o3d.visualization.Visualizer()vis.create_window()vis.add_geometry(pcd)opt = vis.get_render_option()opt.visualize_normals = True # 显示法线vis.run()vis.destroy_window()

光照: 可以调整光照效果,使点云看起来更真实。

# 光照效果也在RenderOption里vis = o3d.visualization.Visualizer()vis.create_window()vis.add_geometry(pcd)opt = vis.get_render_option()opt.light_on = Truevis.run()vis.destroy_window()

除了Open3D,还有哪些Python点云处理库值得关注?

除了Open3D,还有一些其他的Python点云处理库也值得关注:

PyTorch3D: Facebook开发的基于PyTorch的3D深度学习库。它提供了点云、网格等3D数据的处理和渲染功能,并且可以与PyTorch无缝集成,方便进行深度学习研究。

PyntCloud: 一个简单易用的点云处理库,提供了点云的读取、可视化、滤波、分割等功能。它的特点是接口简洁,易于上手。

Scikit-learn: 虽然Scikit-learn主要是一个机器学习库,但它也提供了一些点云处理相关的算法,如K-means聚类、DBSCAN聚类等。

选择哪个库取决于你的具体需求。如果需要进行深度学习研究,PyTorch3D是一个不错的选择。如果需要快速原型开发,PyntCloud可能更适合。如果只需要一些基本的点云处理功能,Scikit-learn也可以满足需求。

以上就是如何使用Python处理点云?Open3D库指南的详细内容,更多请关注创想鸟其它相关文章!

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。
如发现本站有涉嫌抄袭侵权/违法违规的内容, 请发送邮件至 chuangxiangniao@163.com 举报,一经查实,本站将立刻删除。
发布者:程序猿,转转请注明出处:https://www.chuangxiangniao.com/p/1363501.html

(0)
打赏 微信扫一扫 微信扫一扫 支付宝扫一扫 支付宝扫一扫
如何用Python实现人脸检测?dlib库配置方法
上一篇 2025年12月14日 03:26:45
克服AWS Lambda Python函数部署包大小限制:容器镜像方案详解
下一篇 2025年12月14日 03:26:56

相关推荐

  • 递归实现列表排序检查与条件移除最大值

    本文详细介绍了如何使用Java递归方法处理整数列表。核心内容包括:首先检查列表是否已排序,如果已排序则直接返回false;如果未排序,则查找列表中的最大值。仅当最大值位于列表的起始或结束位置时,才将其移除并递归地继续处理列表。如果最大值位于列表中间,则打印当前列表并终止递归。 在数据处理和算法设计中…

    2026年9月22日
    000
  • VSCode如何实现代码可视化调试 VSCode执行流程图形化分析方法

    vscode的可视化调试功能通过内置调试器和扩展生态,显著提升代码理解与问题排查效率。1. 首先配置launch.json文件以定义调试环境,支持多种语言如node.js、python等;2. 在代码中设置断点,程序运行至断点时暂停,便于检查变量状态和执行上下文;3. 利用调试面板查看变量、监视表达…

    2026年9月22日
    000
  • MySQL备份压缩与加密技巧_MySQL提升备份安全与效率

    MySQL备份压缩与加密技巧_MySQL提升备份安全与效率MySQL备份压缩与加密技巧_MySQL提升备份安全与效率MySQL备份压缩与加密技巧_MySQL提升备份安全与效率MySQL备份压缩与加密技巧_MySQL提升备份安全与效率

    mysql备份压缩与加密的核心在于减少存储空间并提升数据安全性。1. 压缩能显著降低存储成本,提升传输效率,加快恢复速度,简化备份管理,并有助于满足合规要求;2. 加密则通过防止未授权访问保障数据安全。实现方式主要有:1. 使用mysqldump结合gzip和gpg/openssl进行逻辑备份、压缩…

    2026年9月22日 用户投稿
    100
  • VS Code中Dockerized PHP项目:解决PHP版本冲突的教程

    本教程旨在解决在VS Code中开发Dockerized PHP项目时,VS Code默认识别宿主机PHP版本而非容器内PHP版本的问题。核心解决方案是利用VS Code的Remote – Containers扩展,实现直接在Docker容器内部进行代码开发,从而确保VS Code及其所…

    2026年9月22日
    200
  • 蔡司2亿影像大小王,年度影像旗舰vivo X300系列发布!

    蔡司2亿影像大小王,年度影像旗舰vivo X300系列发布!蔡司2亿影像大小王,年度影像旗舰vivo X300系列发布!蔡司2亿影像大小王,年度影像旗舰vivo X300系列发布!蔡司2亿影像大小王,年度影像旗舰vivo X300系列发布!

    PConline最新资讯,vivo于今晚正式揭晓X300系列新机,定位“全焦段影像旗舰”,起售价为4399元。该系列成为首款搭载联发科天玑9500芯片的智能手机,并携手三星与索尼共同定制多颗影像传感器,在影像能力、屏幕素质及续航表现上力求全面跃升。 产品线涵盖X300与X300 Pro两款机型,价格…

    2026年9月22日 用户投稿
    000
  • 从AI场景搭建到蝴蝶号运营,全流程实战攻略

    从AI场景搭建到蝴蝶号运营,全流程实战攻略从AI场景搭建到蝴蝶号运营,全流程实战攻略从AI场景搭建到蝴蝶号运营,全流程实战攻略从AI场景搭建到蝴蝶号运营,全流程实战攻略

    做ai内容变现需先明确方向再选工具,注册蝴蝶号要模拟真实行为,用ai提升效率但需调整内容细节,流量转化重于播放量。一、先确定内容类型和风格,根据方向选择合适ai工具链搭建流程,用免费api测试效果。二、蝴蝶号注册尽量用企业主体,资料完整,养号阶段关注同类账号,保持每天发布1~2条内容,视频控制在30…

    2026年9月22日 用户投稿
    100
  • GIMP中如何利用AI裁剪图片?一步步完成高效图像裁剪方法

    GIMP虽无“一键AI裁剪”功能,但可通过智能选择工具(如前景选择、智能剪刀)精准选中主体,结合Resynthesizer插件的内容感知填充实现类AI裁剪效果;对于更高要求,可协同Remove.bg等外部AI工具完成自动抠图,再导入GIMP进行裁剪或背景替换,形成高效智能裁剪工作流。 ☞☞☞AI 智…

    2026年9月22日
    100
  • MySQL字段映射表自动生成方案_Sublime一键导出JSON与结构化模板

    MySQL字段映射表自动生成方案_Sublime一键导出JSON与结构化模板MySQL字段映射表自动生成方案_Sublime一键导出JSON与结构化模板MySQL字段映射表自动生成方案_Sublime一键导出JSON与结构化模板MySQL字段映射表自动生成方案_Sublime一键导出JSON与结构化模板

    如何利用sublime text插件提升mysql字段映射表生成效率?1. 插件通过自动化提取sql语句中的表结构信息,减少手动操作;2. 支持一键导出为json或结构化模板(如markdown、html表格),提升开发效率;3. 利用sublime text的python插件机制,实现快速集成与执…

    2026年9月22日 用户投稿
    000
  • 疑似荣耀500系列入网 代号Merry全系支持80W有线快充

    10月25日,知名数码博主“数码闲聊站”透露,荣耀500系列新机已现身工信部,型号分别为mep-an00和mey-an00,预计代号为merry/merryp,全系支持80w有线快充。该博主还表示,此前上手的样机提供了黑色、银色、粉色和蓝色等多种配色方案,外观设计或将延续前代爆款风格。 据最新消息,…

    2026年9月22日
    000
  • VSCode搭建Python开发环境(附详细截图,小白也能学会)

    答案:搭建VSCode Python环境需安装Python并添加至PATH,安装VSCode及Python扩展,创建项目文件并选择正确解释器,通过虚拟环境隔离依赖,利用Pylance、Black、Flake8等工具提升开发效率,常见问题多为路径或环境配置错误,可通过检查解释器选择和安装路径解决。 在…

    2026年9月22日
    100
  • Vision Transformer 必读系列之图像分类综述(三): MLP、ConvMixer 和架构分析

    Vision Transformer 必读系列之图像分类综述(三): MLP、ConvMixer 和架构分析Vision Transformer 必读系列之图像分类综述(三): MLP、ConvMixer 和架构分析Vision Transformer 必读系列之图像分类综述(三): MLP、ConvMixer 和架构分析Vision Transformer 必读系列之图像分类综述(三): MLP、ConvMixer 和架构分析

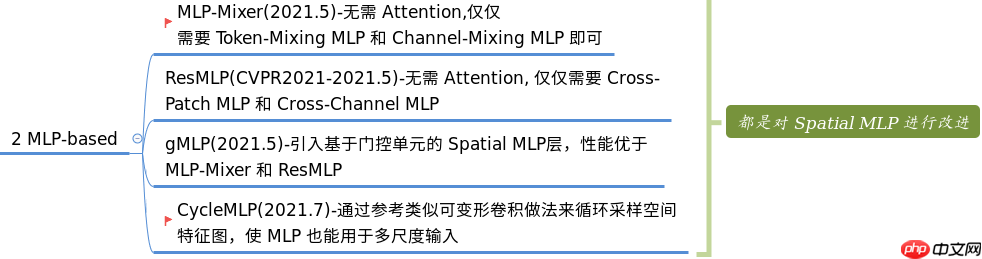
    号外号外!awesome-vit 上新啦, 欢迎大家 Star Star Star ~ https://github.com/open-mmlab/awesome-vit 前言 在 Vision Transformer 必读系列之图像分类综述(一):概述 一文中对 Vision Transforme…

    2026年9月22日 用户投稿
    200
  • 蝴蝶号无人直播完整流程详解:搭建+开播+引流

    蝴蝶号无人直播完整流程详解:搭建+开播+引流蝴蝶号无人直播完整流程详解:搭建+开播+引流蝴蝶号无人直播完整流程详解:搭建+开播+引流蝴蝶号无人直播完整流程详解:搭建+开播+引流

    蝴蝶号无人直播的完整流程包括前期准备、直播搭建、开播设置、引流推广、监控与维护五个步骤。前期准备需完成账号注册认证、硬件设备配置、软件安装及素材准备;直播搭建涉及场景设置、素材导入、循环播放设定及自动化脚本配置;开播设置包括直播间信息填写、推流配置与测试直播;引流推广可通过平台内工具、社交媒体、内容…

    2026年9月22日 用户投稿
    100
  • 如何在VEED.io中制作AI视频?在线工具快速剪辑AI内容的步骤

    如何在VEED.io中制作AI视频?在线工具快速剪辑AI内容的步骤如何在VEED.io中制作AI视频?在线工具快速剪辑AI内容的步骤如何在VEED.io中制作AI视频?在线工具快速剪辑AI内容的步骤如何在VEED.io中制作AI视频?在线工具快速剪辑AI内容的步骤

    VEED.io通过“文本转视频”和“AI形象”功能,让视频制作变得简单高效。用户只需输入文本,即可生成带AI配音、字幕和匹配素材的视频,或选择AI虚拟人物进行口型同步播报。平台还提供AI语音合成、自动字幕、多语言支持及丰富编辑功能,便于后期精修。优化效果需从高质量文本入手,合理选择声音与形象,并通过…

    2026年9月22日 用户投稿
    000
  • Java中递归处理列表:条件性移除最大值策略与实现

    本教程深入探讨了如何在Java中使用递归方法,根据特定条件(如列表是否已排序、最大值是否位于列表的首尾)来移除列表中的最大值。文章将详细阐述如何设计一个高效的递归算法,包括排序检查、最大值定位以及条件性移除的实现细节,并提供完整的代码示例和注意事项,帮助读者掌握递归在复杂列表操作中的应用。 引言:递…

    2026年9月22日
    000
  • 玩转 Spring Boot 集成篇(定时任务框架Quartz)

    玩转 Spring Boot 集成篇(定时任务框架Quartz)玩转 Spring Boot 集成篇(定时任务框架Quartz)玩转 Spring Boot 集成篇(定时任务框架Quartz)玩转 Spring Boot 集成篇(定时任务框架Quartz)

    在日常项目研发中,定时任务可谓是必不可少的一环,关于 spring boot 如何实现静态定时任务、动态定时任务以及如何开启多线程跑任务,均已在上篇分享过,不再赘述。 虽然 Spring Boot 内置注解方式实现的定时任务,在一定程度上也能解决一定的业务场景问题,但是若做更复杂的动作,例如启停任务…

    2026年9月22日 用户投稿
    100
  • Cortana如何连接邮箱_Cortana邮箱同步配置方法

    首先需将邮箱账户与Cortana连接,可通过Windows设置添加账户或在Cortana应用内手动配置,支持Outlook.com、Gmail及Exchange等类型;完成账户添加后,须在隐私权限中启用邮件读取和同步权限,确保Cortana可访问邮件、日历及联系人数据,从而实现智能提醒与信息同步功能…

    2026年9月22日
    000
  • 如何用Sublime导出MySQL数据表结构_生成Markdown或HTML格式文档

    要使用 sublime text 导出 mysql 数据表结构并生成 markdown 或 html 文档,需通过以下步骤操作:1. 使用 show create table 命令或 mysqldump 工具获取建表语句;2. 在 sublime 中整理字段信息,按字段名、类型、是否为空、键、默认值…

    2026年9月22日
    000
  • 三角洲行动S6九格保险任务速通指南

    三角洲行动S6九格保险任务速通指南三角洲行动S6九格保险任务速通指南三角洲行动S6九格保险任务速通指南三角洲行动S6九格保险任务速通指南

    在《三角洲行动》s6赛季中,九格保险任务成了不少玩家头疼的难题,耗时久、节奏慢,稍不注意就被卡住。其实只要掌握策略,合理安排任务顺序,高效推进并非难事!接下来这份分阶段速通攻略,将帮你理清思路,快速通关九格保险任务! 三角洲行动S6赛季九格保险任务高效速通指南 第一阶段:聚焦主线与关键前置 优先完成…

    2026年9月22日 用户投稿
    100
  • VSCode如何安装和使用插件 VSCode插件管理的高效方法

    安装插件需通过vscode扩展视图搜索并点击安装,部分插件需重启或配置后生效;2. 使用插件时可通过命令面板、上下文菜单、状态栏或自动语言特性调用功能,并在设置中自定义行为;3. 高效管理应定期审视插件使用频率,禁用或卸载不常用者,关注性能影响,利用“开发者: 显示正在运行的扩展”识别资源占用高的插…

    2026年9月22日
    200
  • Java Stream API:从嵌套集合中提取唯一值的高效实践

    本文深入探讨如何利用Java Stream API,从包含嵌套集合的对象列表中高效地提取唯一的字符串值。我们将重点介绍flatMap()和mapMulti()这两种强大的流操作,演示它们如何替代传统的嵌套循环,从而实现代码的简洁性、可读性以及潜在的性能优化。 在java应用开发中,我们经常会遇到处理…

    2026年9月22日
    100

发表回复

登录后才能评论
关注微信