开环端到端自动驾驶中自车状态是你所需要的一切吗?

原标题:is ego status all you need for open-loop end-to-end autonomous driving?

论文链接:https://arxiv.org/abs/2312.03031

代码链接:https://github.com/NVlabs/BEV-Planner

作者单位:南京大学 NVIDIA

☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜
开环端到端自动驾驶中自车状态是你所需要的一切吗?

论文思路:

端到端自动驾驶最近作为一个有前景的研究方向浮现出来,以全栈视角为目标寻求自动化。沿这条线,许多最新的工作遵循开环评估设置在 nuScenes 上研究规划行为。本文通过进行彻底的分析并揭示更多细节中的难题,更深入地探讨了这个问题。本文最初观察到,以相对简单的驾驶场景为特征的 nuScenes 数据集,导致在整合了自车状态(ego status)的端到端模型中感知信息的利用不足,例如自车的速度。这些模型倾向于主要依赖自车状态进行未来路径规划。除了数据集的局限性之外,本文还注意到当前的指标并不能全面评估规划质量,这导致从现有基准中得出的结论可能存在偏见。为了解决这个问题,本文引入了一个新的指标来评估预测的轨迹是否遵循道路。本文进一步提出了一个简单的基线,能够在不依赖感知标注的情况下达到有竞争力的结果。鉴于现有基准和指标的局限性,本文建议学术界重新评估相关的主流研究,并谨慎考虑持续追求最先进技术是否会产生令人信服的普遍结论。

主要贡献:

基于 nuScenes 的开环自动驾驶模型受到自车状态(速度、加速度、偏航角)的显著影响,这些因素在规划性能中起着关键作用。当自车状态参与其中时,模型的轨迹预测主要受其控制,可能导致对感知信息的利用减少。

现有的规划指标可能无法全面评估模型的实际表现。不同指标下模型的评估结果可能存在明显差异。因此,建议引入更多多样化和全面的指标来评估模型的性能,避免模型只在某些指标下表现优异而忽视其他潜在风险。

相较于在现有的 nuScenes 数据集上取得最先进性能,开发更适用的数据集和指标被认为是一项更为关键和紧迫的挑战。

论文设计:

端到端自动驾驶的目标是综合考虑感知和规划,以全栈方式实现[1, 5, 32, 35]。其基本动机在于将自动驾驶车辆(AV)的感知视为实现目标(规划)的手段,而非过度依赖某些感知度量标准进行拟合。

与感知不同,规划通常更加开放式且难以量化[6, 7]。理想情况下,规划的开放式特性将支持闭环评估设置,在该设置中,其他代理可以对自车的行为做出反应,原始传感器数据也可以相应地变化。然而,到目前为止,在闭环模拟器中进行代理行为建模和真实世界数据模拟[8, 19]仍然是具有挑战性的未解决问题。因此,闭环评估不可避免地引入了与现实世界相当大的域差距(domain gaps)。

另一方面,开环评估旨在将人类驾驶视为真实情况,并将规划表述为模仿学习[13]。这种表述允许通过简单的日志回放,直接使用现实世界的数据集,避免了来自模拟的域差距(domain gaps)。它还提供了其他优势,例如能够在复杂和多样的交通场景中训练和验证模型,这些场景在模拟中经常难以高保真度生成[5]。因为这些好处,一个已经建立的研究领域集中于使用现实世界数据集的开环端到端自动驾驶[2, 12, 13, 16, 43]。

目前流行的端到端自动驾驶方法[12, 13, 16, 43]通常使用 nuScenes[2] 来进行其规划行为的开环评估。例如,UniAD[13] 研究了不同感知任务模块对最终规划行为的影响。然而,ADMLP[45] 最近指出,一个简单的MLP网络也能仅依靠自车状态(ego status) 信息,就实现最先进的规划结果。这激发了本文提出一个重要问题:

开环端到端自动驾驶是否只需要自车状态(ego status) 信息?

本文的答案是肯定的也是否定的,这考虑到了在当前基准测试中使用自车状态(ego status) 信息的利弊:

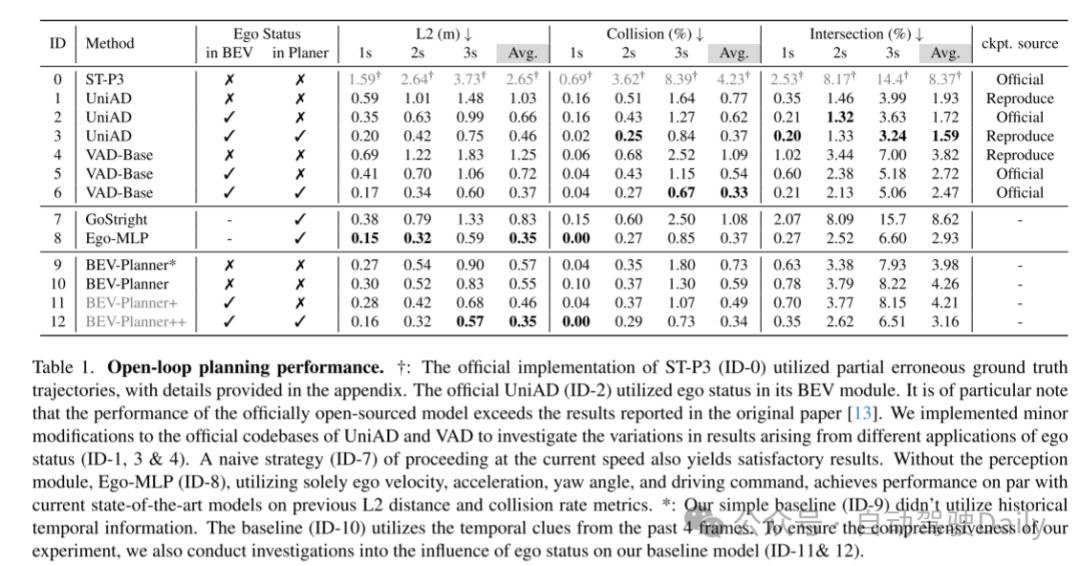
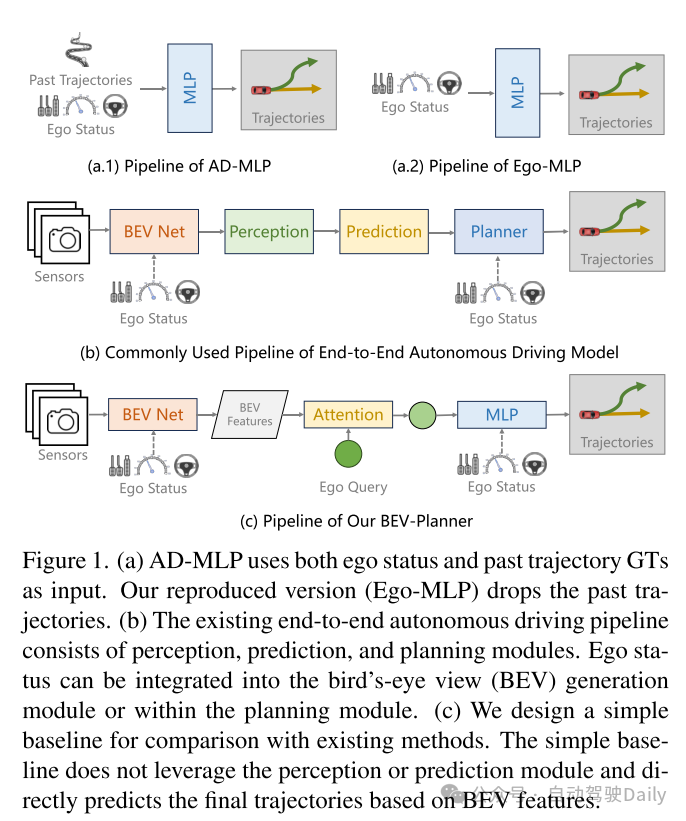
是。自车状态(ego status) 中的信息,如速度、加速度和偏航角,显然应有利于规划任务的执行。为了验证这一点,本文解决了AD-MLP的一个公开问题,并移除了历史轨迹真实值(GTs)的使用,以防止潜在的标签泄露。本文复现的模型,Ego-MLP(图1 a.2),仅依赖自车状态(ego status) ,并且在现有的L2距离和碰撞率指标方面与最先进方法不相上下。另一个观察结果是,只有现有的方法[13, 16, 43],将自车状态(ego status) 信息纳入规划模块中,才能获得与 Ego-MLP 相当的结果。尽管这些方法采用了额外的感知信息(追踪、高清地图等),但它们并未显示出比 Ego-MLP 更优越。这些观察结果验证了自车状态(ego status) 在端到端自动驾驶开环评估中的主导作用。

不是。很明显,作为一个安全至关重要的应用,自动驾驶在决策时不应该仅仅依赖于自车状态(ego status) 。那么,为什么仅使用自车状态(ego status) 就能达到最先进规划结果的现象会发生呢?为了回答这个问题,本文提出了一套全面的分析,涵盖了现有的开环端到端自动驾驶方法。本文识别了现有研究中的主要缺陷,包括与数据集、评估指标和具体模型实现相关的方面。本文在本节的其余部分列举并详细说明了这些缺陷:

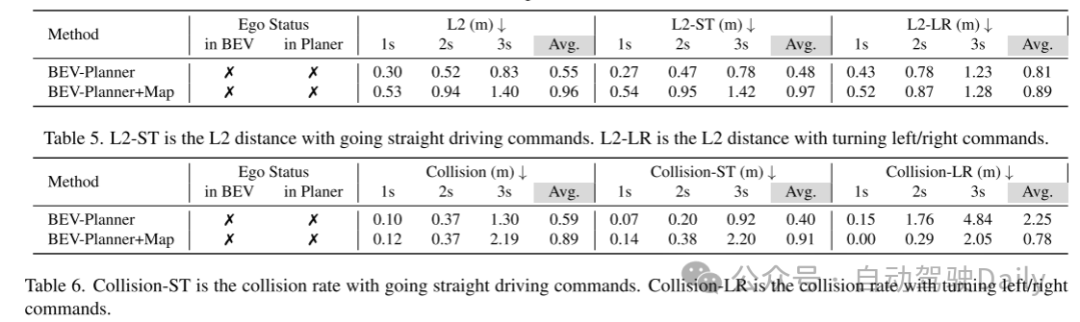
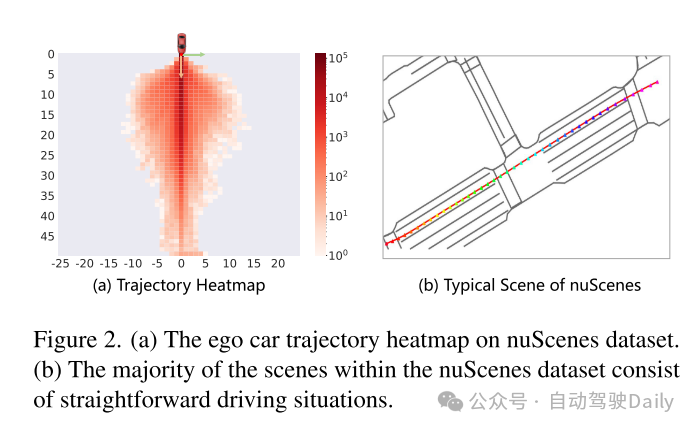
数据集不平衡。NuScenes 是一个常用的开环评估任务的基准[11–13, 16, 17, 43]。然而,本文的分析显示,73.9%的 nuScenes 数据涉及直线行驶的场景,如图2所示轨迹分布反映的那样。对于这些直线行驶的场景,大多数时候保持当前的速度、方向或转向率就足够了。因此,自车状态(ego status) 信息可以很容易地被作为一种捷径来适应规划任务,这导致了 Ego-MLP 在 nuScenes 上的强大性能。

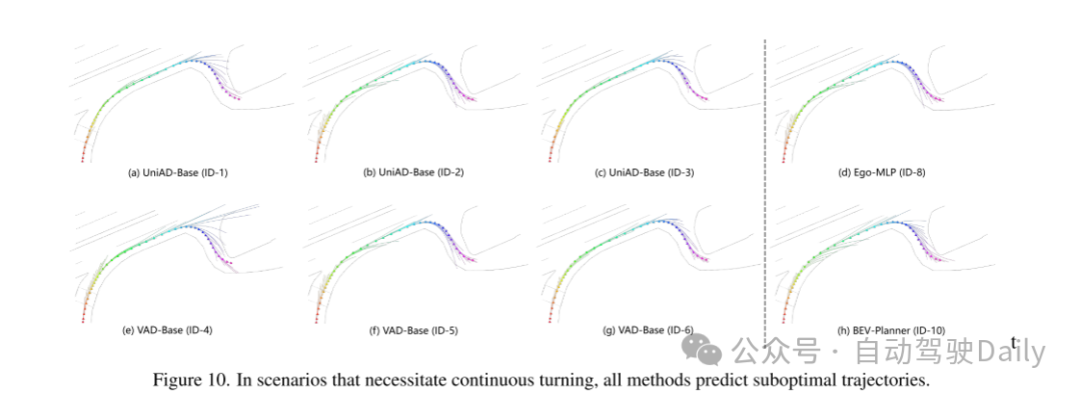
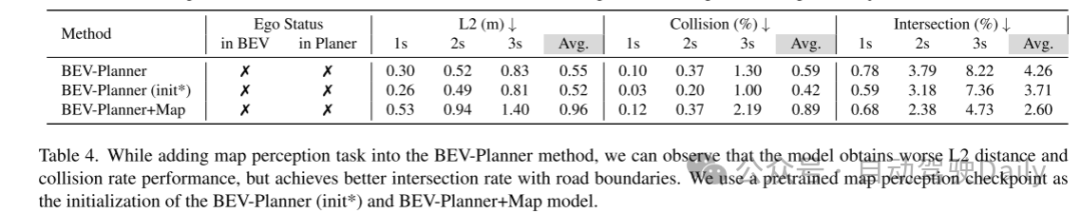
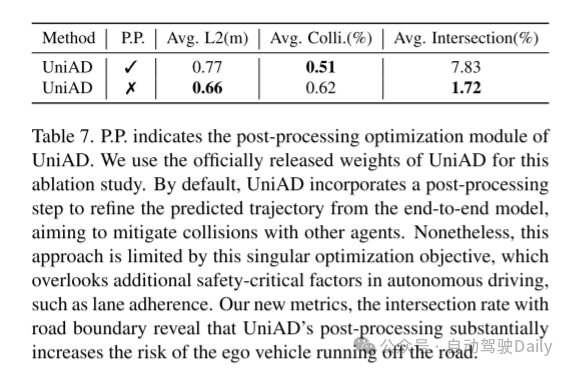
现有的评估指标不全面。NuScenes 数据中剩余的26.1%涉及更具挑战性的驾驶场景,可能是规划行为更好的基准。然而,本文认为广泛使用的当前评估指标,如预测与规划真实值之间的L2距离以及自车与周围障碍物之间的碰撞率,并不能准确衡量模型规划行为的质量。通过可视化各种方法生成的众多预测轨迹,本文注意到一些高风险轨迹,如驶出道路可能在现有指标中不会受到严重惩罚。为了回应这一问题,本文引入了一种新的评估指标,用于计算预测轨迹与道路边界之间的交互率(interaction rate)。当专注于与道路边界的交汇率(intersection rates) 时,基准将经历一个实质性的转变。在这个新的评估指标下,Ego-MLP 倾向于预测出比 UniAD 更频繁偏离道路的轨迹。

一键职达 一键职达

AI全自动批量代投简历软件,自动浏览招聘网站从海量职位中用AI匹配职位并完成投递的全自动操作,真正实现’一键职达’的便捷体验。

一键职达 79 查看详情 一键职达

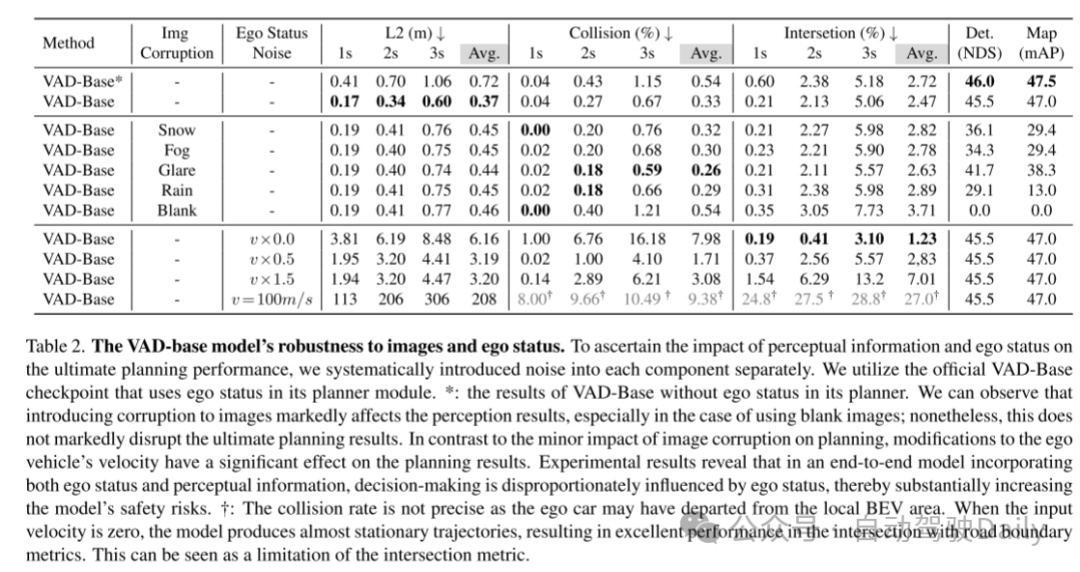
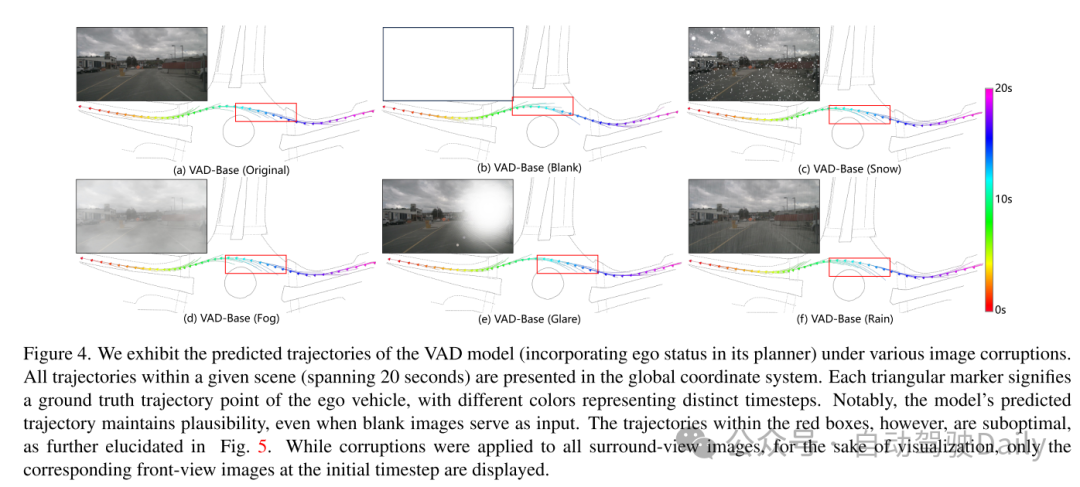
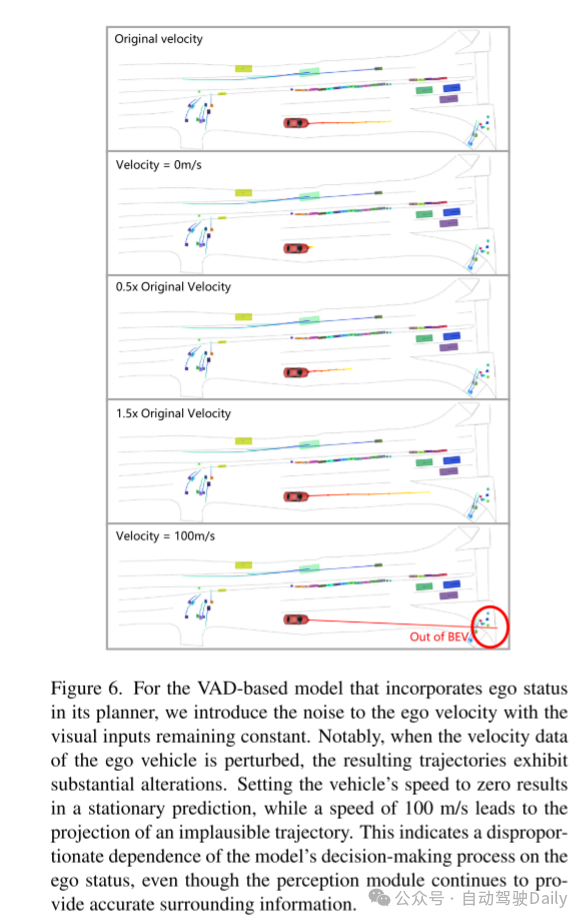
自车状态(ego status)偏见与驾驶逻辑相矛盾。由于自车状态(ego status) 可能导致过拟合,本文进一步观察到一个有趣的现象。本文的实验结果表明,在某些情况下,从现有的端到端自动驾驶框架中完全移除视觉输入,并不会显著降低规划行为的质量。这与基本的驾驶逻辑相矛盾,因为感知被期望为规划提供有用的信息。例如,在 VAD [16] 中屏蔽所有摄像头输入会导致感知模块完全失效,但如果有自车状态(ego status) 的话,规划的退化却很小。然而,改变输入的自身速度可以显著影响最终预测的轨迹。

总之,本文推测,最近在端到端自动驾驶领域的努力及其在 nuScenes 上的最先进成绩很可能是由于过度依赖自车状态(ego status) ,再加上简单驾驶场景的主导地位所造成的。此外,当前的评估指标在全面评估模型预测轨迹的质量方面还不够。这些悬而未决的问题和不足可能低估了规划任务的潜在复杂性,并且造成了一种误导性的印象,那就是在开环端到端自动驾驶中,自车状态(ego status) 就是你所需要的一切。

当前开环端到端自动驾驶研究中自车状态(ego status) 的潜在干扰引出了另一个问题:是否可以通过从整个模型中移除自车状态(ego status) 来抵消这种影响?然而,值得注意的是,即使排除了自车状态(ego status) 的影响,基于 nuScenes 数据集的开环自动驾驶研究的可靠性仍然存疑。
开环端到端自动驾驶中自车状态是你所需要的一切吗?

图1。(a) AD-MLP 同时使用自车状态(ego status) 和过去轨迹的真实值作为输入。本文复现的版本(Ego-MLP)去掉了过去的轨迹。(b) 现有的端到端自动驾驶流程包括感知、预测和规划模块。自车状态(ego status) 可以集成到鸟瞰图(BEV)生成模块或规划模块中。(c) 本文设计了一个简单的基线以便与现有方法进行比较。这个简单的基线不利用感知或预测模块,而是直接基于 BEV 特征预测最终轨迹。
开环端到端自动驾驶中自车状态是你所需要的一切吗?

图2。(a) nuScenes 数据集中的自车轨迹热图。(b) nuScenes 数据集中的大多数场景由直行驾驶情况组成。
开环端到端自动驾驶中自车状态是你所需要的一切吗?

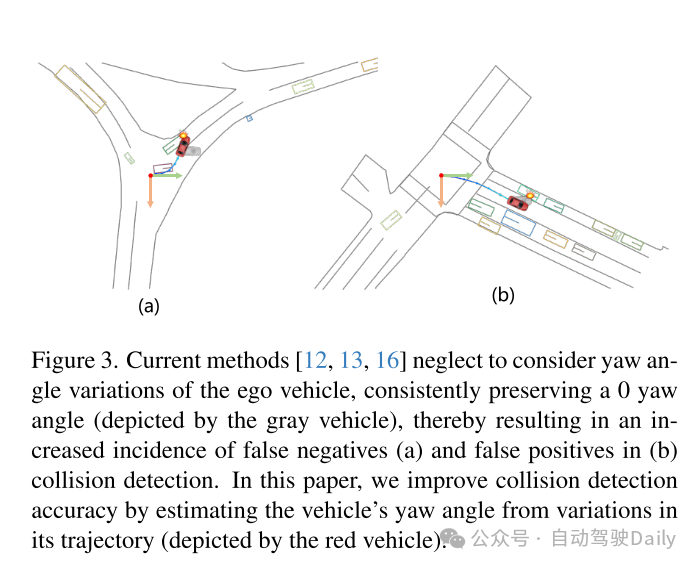
图3。当前方法[12, 13, 16]忽略了考虑自车的偏航角变化,始终保持0偏航角(由灰色车辆表示),从而导致假阴性(a)和假阳性(b)的碰撞检测事件增加。本文通过估计车辆轨迹的变化来估计车辆的偏航角(由红色车辆表示),以提高碰撞检测的准确性。
开环端到端自动驾驶中自车状态是你所需要的一切吗?

图4。本文展示了 VAD 模型(在其规划器中结合了自车状态(ego status) )在各种图像损坏情况下的预测轨迹。给定场景中的所有轨迹(跨越20秒)都在全局坐标系统中呈现。每个三角形标记代表自车的真实轨迹点,不同的颜色代表不同的时间步。值得注意的是,即使输入为空白图像,模型的预测轨迹仍保持合理性。然而,红色框内的轨迹是次优的,如图5中进一步阐述的。尽管对所有环视图像都进行了损坏处理,但为了便于可视化,只显示了初始时间步对应的前视图像。
开环端到端自动驾驶中自车状态是你所需要的一切吗?

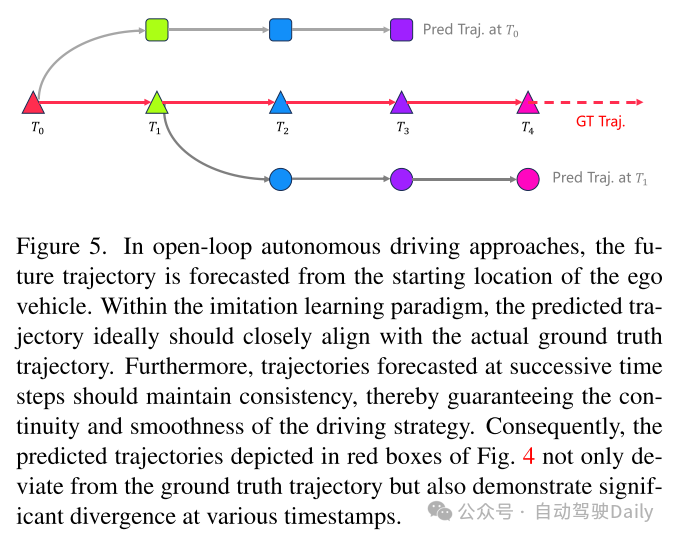
图5。在开环自动驾驶方法中,从自车的起始位置预测未来轨迹。在模仿学习范式内,预测轨迹理想情况下应该与实际的真实轨迹密切对齐。此外,连续时间步预测的轨迹应保持一致性,从而保证驾驶策略的连续性和平滑性。因此,图4 中红色框显示的预测轨迹不仅偏离了真实轨迹,而且在不同的时间戳上显示出显著的分歧。
开环端到端自动驾驶中自车状态是你所需要的一切吗?

图6。对于在其规划器中结合了自车状态(ego status) 的基于VAD的模型,本文在视觉输入保持恒定的情况下,向自车速度引入噪声。值得注意的是,当自车的速度数据被扰动时,结果轨迹显示出显著的变化。将车辆的速度设置为零会导致静止的预测,而速度为100米/秒会导致预测出不切实际的轨迹。这表明,尽管感知模块继续提供准确的周围信息,模型的决策过程过分依赖于自车状态(ego status) 。
开环端到端自动驾驶中自车状态是你所需要的一切吗?

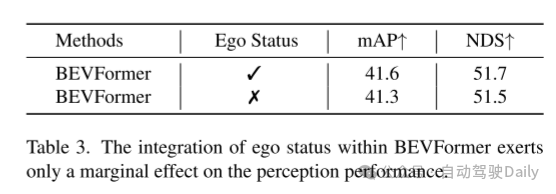
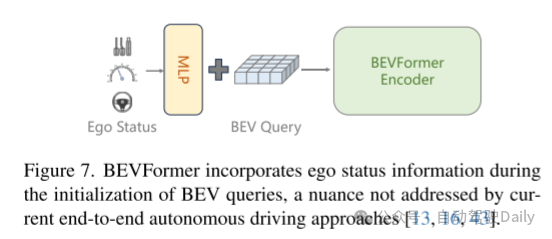
图7。BEVFormer在 BEV查询的初始化过程中结合了自车状态(ego status) 信息,这是当前端到端自动驾驶方法[13, 16, 43]未曾涉及的细节。
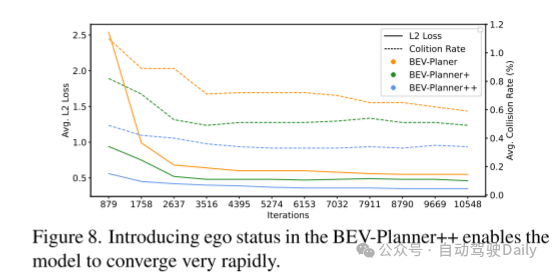
开环端到端自动驾驶中自车状态是你所需要的一切吗?

图8。在 BEV-Planner++ 中引入自车状态(ego status) 信息使得模型能够非常快速地收敛。
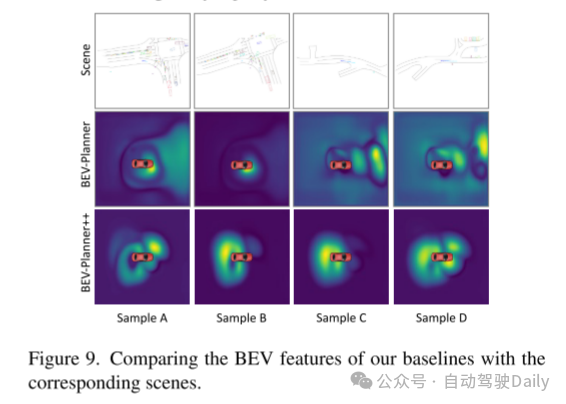
开环端到端自动驾驶中自车状态是你所需要的一切吗?

图9。比较本文基线的 BEV特征与相应的场景。

实验结果:

开环端到端自动驾驶中自车状态是你所需要的一切吗?

开环端到端自动驾驶中自车状态是你所需要的一切吗?开环端到端自动驾驶中自车状态是你所需要的一切吗?

开环端到端自动驾驶中自车状态是你所需要的一切吗?

开环端到端自动驾驶中自车状态是你所需要的一切吗?开环端到端自动驾驶中自车状态是你所需要的一切吗?

开环端到端自动驾驶中自车状态是你所需要的一切吗?

论文总结:

本文深入分析了当前开环端到端自动驾驶方法固有的缺点。本文的目标是贡献研究成果,促进端到端自动驾驶的逐步发展。

引用:

Li Z, Yu Z, Lan S, et al. Is Ego Status All You Need for Open-Loop End-to-End Autonomous Driving?[J]. arXiv preprint arXiv:2312.03031, 2023.

以上就是开环端到端自动驾驶中自车状态是你所需要的一切吗?的详细内容,更多请关注创想鸟其它相关文章!

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。
如发现本站有涉嫌抄袭侵权/违法违规的内容, 请发送邮件至 chuangxiangniao@163.com 举报,一经查实,本站将立刻删除。
发布者:程序猿,转转请注明出处:https://www.chuangxiangniao.com/p/620000.html

(0)
打赏 微信扫一扫 微信扫一扫 支付宝扫一扫 支付宝扫一扫
交管12123申领免检车检验标志怎么用_交管12123申领免检车检验标志方法
上一篇 2025年11月11日 06:08:41
现在辅导教育APP开发还能上架么?
下一篇 2025年11月11日 06:08:45

相关推荐

  • VSCode高效配置Node.js:npm集成、中文报错、断点调试

    答案:高效配置VSCode与Node.js需确保Node.js和npm为最新版,利用集成终端运行命令,通过jsconfig.json或tsconfig.json优化项目配置,解决中文乱码需设置终端编码为UTF-8并选择支持中文的字体,调试核心是正确配置launch.json文件,使用pwa-node…

    2026年9月22日
    400
  • google浏览器开发者工具怎么打开_google浏览器打开开发者工具方法

    1、使用F12或Ctrl+Shift+I快捷键可快速打开开发者工具;2、右键点击页面元素选择“检查”能直接定位HTML节点;3、通过浏览器右上角菜单进入“更多工具”-“开发者工具”也可启动;4、在地址栏输入chrome://inspect可管理远程设备调试并打开对应开发者工具窗口。 如果您在使用 G…

    2026年9月21日
    100
  • Linux命令行如何查看登录用户

    Linux命令行如何查看登录用户Linux命令行如何查看登录用户Linux命令行如何查看登录用户Linux命令行如何查看登录用户

    答案是 who、w 和 users 命令用于查看Linux系统登录用户,其中 who 显示登录用户及终端信息,w 还显示用户正在执行的命令和系统负载,users 仅输出用户名列表。 在Linux命令行下,要查看当前系统上有哪些用户登录,最直接、最常用的命令包括 who 、 w 和 users 。它们…

    2026年9月21日 用户投稿
    200
  • 蒙古开放世界游戏试玩获赞:马匹体验比大镖客2还好!

    蒙古开放世界游戏试玩获赞:马匹体验比大镖客2还好!蒙古开放世界游戏试玩获赞:马匹体验比大镖客2还好!蒙古开放世界游戏试玩获赞:马匹体验比大镖客2还好!蒙古开放世界游戏试玩获赞:马匹体验比大镖客2还好!

    由Aesir Interactive与NightinGames联合开发的开放世界新作《The Legend of Khiimori》已在Steam平台上线试玩版本,预计将于明年3月3日正式发售。 近日,国外媒体pcgamesn发布了该游戏的初步体验评测,并给予高度评价:“其骑马机制的表现力甚至超越了…

    2026年9月20日 用户投稿
    000
  • 《书店模拟器》攻略——游戏特色内容介绍

    《书店模拟器》攻略——游戏特色内容介绍《书店模拟器》攻略——游戏特色内容介绍《书店模拟器》攻略——游戏特色内容介绍《书店模拟器》攻略——游戏特色内容介绍

    《书店模拟器》(bookshop simulator)是由blep games开发并发行的一款温暖治愈的模拟经营类游戏。游戏中包含丰富的玩法元素,玩家可以通过赚取利润来装修店面、扩展空间,并雇佣店员协助运营。还能收集拥有特殊力量的古老珍本书籍,甚至收养一只猫咪,让它成为你和顾客之间的温馨纽带! 《书…

    2026年9月20日 用户投稿
    100
  • Linux怎么查看当前登录用户的信息

    whoami显示当前有效用户,who列出登录用户及终端信息,w还显示活动详情,id则查看用户UID、GID和所属组,不同命令适用于身份确认、在线状态、行为监控和权限分析场景。 在Linux系统里,想知道当前是哪个用户在操作,或者还有谁登录着,其实有几个非常直接的命令可以用。简单来说,最快的是 who…

    2026年9月12日
    200
  • 红魔11 Pro系列跑分突破435万:性能最强悍的安卓旗舰

    红魔11 Pro系列跑分突破435万:性能最强悍的安卓旗舰红魔11 Pro系列跑分突破435万:性能最强悍的安卓旗舰红魔11 Pro系列跑分突破435万:性能最强悍的安卓旗舰红魔11 Pro系列跑分突破435万:性能最强悍的安卓旗舰

    10月17日消息,今天下午,红魔11 pro系列正式发布,该机首发搭载高通第五代骁龙8至尊版平台,定位为红魔迄今为止性能最强的电竞旗舰。 除此之外,红魔11 Pro系列还配备了全新升级的红芯R4芯片,并融合红魔专属性能调校技术,实测安兔兔跑分达到4358152分,成为目前安卓阵营中跑分最高、性能最为…

    2026年9月12日 用户投稿
    400
  • 卡拉彼丘手游什么时候公测 公测时间及预下载介绍

    卡拉彼丘手游将于2025年10月23日迎来全平台正式公测,届时安卓与ios用户均可同步下载体验。此外,玩家可在公测前一日(10月22日)开启游戏预下载,提前准备,畅快开局。 以下是关于卡拉彼丘手游公测时间与预下载的详细信息: 一、公测时间安排 正式上线日期:游戏定于2025年10月23日全面开放公测…

    2026年9月12日
    100
  • 刚发布两个月Google称将向Pixel 10推送GPU驱动更新以修复画面问题

    google于2025年8月正式推出pixel 10系列手机,搭载了由其自主研发的tensor g5芯片平台,并集成了imagination提供的img dxt-48-1536移动gpu。 然而自发布以来,大量用户反映该机型在运行部分大型游戏及模拟器应用时存在明显问题,包括帧率波动、频繁掉帧、画面撕…

    2026年9月12日
    000
  • 《冲就完事模拟器2》多平台发售 好评解压续作

    《冲就完事模拟器2》多平台发售 好评解压续作《冲就完事模拟器2》多平台发售 好评解压续作《冲就完事模拟器2》多平台发售 好评解压续作《冲就完事模拟器2》多平台发售 好评解压续作

    开发发行商FuturLab正式宣布,备受玩家喜爱的解压神作续作《冲就完事模拟器2》现已全球上线,同步登陆PC平台(Steam/Epic Games/Microsoft Store)以及PS5和Xbox Series X|S主机。 经典洗刷体验全面升级!本作不仅带来了全新场景地图,还引入了前所未有的清…

    2026年9月12日 用户投稿
    100
  • 英特尔14代酷睿i9-14900K超频潜力全解析

    英特尔14代酷睿i9-14900k的超频最大频率可达6.0ghz以上。优化超频设置需:1.选择高效散热器;2.调整bios中的电压和频率;3.从小幅度超频开始并逐步增加;4.定期更新主板bios。超频对游戏性能有显著影响,但在gpu瓶颈游戏中提升有限。是否值得尝试超频取决于需求和预算,适合追求极致性…

    2026年9月12日
    300
  • 抖音作品浏览量低是什么原因?增加抖音浏览量的方法

    抖音作为当前热门的短视频社交平台,迅速吸引了大量创作者和用户。然而,很多创作者在发布作品后发现,作品的浏览量并不理想,导致曝光率低,影响了内容传播效果。本文将从多个角度分析造成浏览量低的原因,并提出相应的解决策略,以帮助创作者提升作品的曝光度和影响力。 一、抖音作品浏览量低的常见原因 1. 内容质量…

    2026年9月11日
    500
  • 虚拟伴侣AI如何设置陪伴模式 虚拟伴侣AI情感陪伴功能的调试教程

    虚拟伴侣AI如何设置陪伴模式 虚拟伴侣AI情感陪伴功能的调试教程虚拟伴侣AI如何设置陪伴模式 虚拟伴侣AI情感陪伴功能的调试教程虚拟伴侣AI如何设置陪伴模式 虚拟伴侣AI情感陪伴功能的调试教程虚拟伴侣AI如何设置陪伴模式 虚拟伴侣AI情感陪伴功能的调试教程

    启用情感陪伴模式并依次设置响应灵敏度、自定义记忆库、调试语音语调,最后通过情景模拟测试互动稳定性,确保AI回应连贯且富有共情。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 如果您希望虚拟伴侣AI能够提供稳定且贴近真实的情感互动体验,可能需…

    2026年9月11日 用户投稿
    100
  • Latex 安装及学习教程「建议收藏」

    Latex 安装及学习教程「建议收藏」Latex 安装及学习教程「建议收藏」Latex 安装及学习教程「建议收藏」Latex 安装及学习教程「建议收藏」

    大家好,又见面了,我是你们的朋友全栈君。 Latex 下载安装及使用教程一 介绍(一)关于 LaTeX和CTeX二 TexLive2018+WinEdt10.3安装(一)基本安装(二)使用介绍(三)完整的入门资源:一 介绍(一)关于 LaTeX和CTeX Latex是一种排版系统。TeX 是 LaT…

    2026年9月10日 用户投稿
    300
  • 实战VSCode量子编程环境部署与量子算法调试全解析

    首先配置VSCode与QDK环境,再编写Q#量子程序,通过调试工具验证算法正确性,并结合Python实现混合编程,完成从开发到仿真的完整流程。 搭建一个高效的量子编程环境,是进入量子计算实战的第一步。Visual Studio Code(VSCode)凭借其轻量、插件丰富和调试能力强的特点,成为许多…

    2026年9月9日
    400
  • 被骗了47年!经典《太空侵略者》越打越快真相:竟是Intel 8080性能瓶颈

    10月27日消息,在电子游戏发展史上,有一个广为流传的经典案例:原本是技术限制导致的“缺陷”,最终却演变成了令人上瘾的游戏机制——这正是街机神作《太空侵略者》中逐渐加快的游戏节奏。 最近,自称精通C/C++的开发者Zuhaitz揭秘指出,《太空侵略者》那令人窒息的加速体验,并非设计者的刻意为之,而是…

    2026年9月8日
    100
  • 特斯拉 FSD 加入大量全新渲染模型 玩滑板的人都能识别

    近日,有汽车领域博主爆料,特斯拉的fsd(完全自动驾驶)辅助系统将迎来一次重要升级,或将实现更真实的环境场景还原。在最新曝光的软件代码中,发现了大量新增的渲染模型,涵盖多种车辆与行人类型。 这些新增模型包括救护车、消防车、垃圾清运车、校车、半挂式卡车、高尔夫球车、骑电动滑板车的行人、使用轮椅的行人、…

    2026年9月8日
    100
  • xp系统下安装安卓模拟器不成功如何解决

    许多用户喜欢在电脑上安装安卓模拟器来体验各种游戏,但在安装过程中可能会遇到一些障碍。例如,有部分使用winxp系统的用户反馈称无法成功安装安卓模拟器。那么,针对这种情况该如何处理呢?以下将详细讲解winxp系统下安装安卓模拟器失败的具体解决办法。 首先,当大家尝试安装安卓模拟器时,可能会遇到类似下图…

    2026年9月6日
    100
  • Win10 Build 18362.267修复蓝牙连接和音频故障问题

    微软已开始推送windows 10版本1903的7月第二次累积更新补丁build 18362.267。在windows update设置界面中,该补丁将被标注为“2019-07 cumulative update for windows 10 version 1903 for x64-based s…

    2026年9月6日
    200
  • 自动驾驶巨头Mobileye巨额亏损30亿美元,股价暴跌40%

    ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 自动驾驶技术公司Mobileye近日公布2024年全年财报,显示营收16.5亿美元,同比下降20%,净亏损高达30亿美元。巨额亏损主要源于第三季度26亿美元的资产减值,反映出Mobileye被英…

    2026年9月5日
    000

发表回复

登录后才能评论
关注微信