如何实现C++中的自动驾驶和智能交通系统?

如何实现c++中的自动驾驶和智能交通系统?

如何实现C++中的自动驾驶智能交通系统?

自动驾驶和智能交通系统是目前人工智能领域的热门话题,它们的应用领域涉及到交通运输、安全防护和城市规划等多个方面。本文将探讨如何使用C++编程语言实现自动驾驶和智能交通系统,并提供相关的代码示例。

了解自动驾驶和智能交通系统基本原理
自动驾驶系统是指通过计算机和传感器等设备,对车辆进行自主导航和驾驶的技术。它需要实时地感知周围的环境,对路况和交通情况作出相应的决策和控制。智能交通系统是在传统交通系统的基础上,通过网络、通讯和信息技术等手段对交通流量、车辆行为和路况等进行智能管理和优化。使用C++编写自动驾驶和智能交通系统的主要步骤
(1)数据采集与传感器融合
自动驾驶系统需要通过传感器获取车辆周围的视觉、雷达和激光等数据,然后将这些数据进行融合,得到车辆的位置、速度和姿态等信息。在C++中可以使用OpenCV库处理图像数据,使用PCL库处理点云数据。

示例代码:

#include #include #include int main(){    cv::Mat image = cv::imread("image.jpg");    pcl::PointCloud cloud;    pcl::io::loadPCDFile("cloud.pcd", cloud);    // 数据处理与融合操作    return 0;}

(2)路况识别与路径规划
在获取到车辆周围的环境信息后,需要对路况进行识别和分析。通过图像处理和机器学习等技术,可以判断道路类型和交通标志、识别车辆、行人等障碍物。然后,根据路况和目标位置,进行路径规划和导航。

立即学习“C++免费学习笔记(深入)”;

示例代码:

#include int main(){    cv::Mat image = cv::imread("image.jpg");    // 路况分析与识别操作    // 路径规划与导航操作    return 0;}

(3)决策与控制
自动驾驶系统在获取到路况和路径等信息后,需要进行决策和控制。例如,根据障碍物的位置、速度和行动意图,进行避障和跟车等操作。

示例代码:

#include int main(){    // 获取周围环境信息    // 进行决策和控制操作    std::cout << "自动驾驶系统控制车辆行驶" << std::endl;    return 0;}

自动驾驶和智能交通系统的挑战和未来发展方向
自动驾驶和智能交通系统的实现面临着许多挑战,如安全性、精准度和资源消耗等问题。此外,传感器的可靠性和数据处理的效率也是亟待解决的关键问题。未来,随着技术的不断进步,自动驾驶和智能交通系统会越来越成熟,为人类出行提供更加便捷和安全的方式。

总结:
本文介绍了如何使用C++编程语言实现自动驾驶和智能交通系统。通过对相关领域的基本原理的了解,以及示例代码的展示,读者可以更好地理解和应用这些技术。自动驾驶和智能交通系统是当今科技领域的热门方向,希望本文能为读者提供一些参考和启示。

以上就是如何实现C++中的自动驾驶和智能交通系统?的详细内容,更多请关注创想鸟其它相关文章!

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。
如发现本站有涉嫌抄袭侵权/违法违规的内容, 请发送邮件至 chuangxiangniao@163.com 举报,一经查实,本站将立刻删除。
发布者:程序猿,转转请注明出处:https://www.chuangxiangniao.com/p/1443322.html

(0)
打赏 微信扫一扫 微信扫一扫 支付宝扫一扫 支付宝扫一扫
如何解决C++运行时错误:’file read/write error’?
上一篇 2025年12月17日 19:58:58
给定一个驼峰命名的字符串,将其转换为句子格式
下一篇 2025年12月17日 19:59:13

相关推荐

  • 特斯拉 FSD 加入大量全新渲染模型 玩滑板的人都能识别

    近日,有汽车领域博主爆料,特斯拉的fsd(完全自动驾驶)辅助系统将迎来一次重要升级,或将实现更真实的环境场景还原。在最新曝光的软件代码中,发现了大量新增的渲染模型,涵盖多种车辆与行人类型。 这些新增模型包括救护车、消防车、垃圾清运车、校车、半挂式卡车、高尔夫球车、骑电动滑板车的行人、使用轮椅的行人、…

    2026年9月8日
    100
  • 自动驾驶巨头Mobileye巨额亏损30亿美元,股价暴跌40%

    ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 自动驾驶技术公司Mobileye近日公布2024年全年财报,显示营收16.5亿美元,同比下降20%,净亏损高达30亿美元。巨额亏损主要源于第三季度26亿美元的资产减值,反映出Mobileye被英…

    2026年9月5日
    000
  • ICLR 2025 | Diffusion Planner: 基于扩散模型的自动驾驶规划算法,nuPlan SOTA!

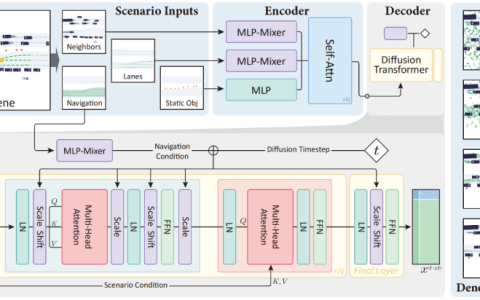
    清华大学联合多家机构在iclr 2025发表的最新研究成果《diffusion-based planning for autonomous driving with flexible guidance》提出了一种创新的自动驾驶规划方法——diffusion planner。该方法基于diffusio…

    2026年9月3日
    100
  • 特斯拉正式在华推出“FSD功能” 将分批向车主推送

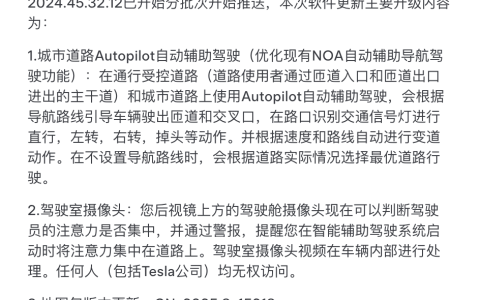
    特斯拉中国用户迎来重大更新:城市道路自动辅助驾驶功能上线!特斯拉今日宣布,2024.45.32.12 软件更新已开始分批推送给中国用户。 此次更新的核心亮点在于“城市道路autopilot自动辅助驾驶”功能的正式启用。 该系统可在受控道路和城市道路上,根据导航路线自动完成驶出匝道、通过交叉路口(包括…

    2026年8月29日
    000
  • 苹果汽车?苹果“弃”车!事实证明闭门造车还是不行

    苹果汽车?苹果“弃”车!事实证明闭门造车还是不行苹果汽车?苹果“弃”车!事实证明闭门造车还是不行苹果汽车?苹果“弃”车!事实证明闭门造车还是不行苹果汽车?苹果“弃”车!事实证明闭门造车还是不行

    苹果决定终止其保密的汽车项目,凸显了全球电动汽车和自动驾驶汽车所面临的挑战。实际上,苹果的造车计划并不算什么秘密,这一消息早已传播开来,只是没人料到它会如此突然地结束。 2017 年,苹果 CEO 蒂姆·库克证实了全球汽车行业长期以来一直关注的问题:苹果正在致力于研发无人驾驶汽车。 ” …

    2026年8月29日 用户投稿
    000
  • 如何搭建C++自动驾驶环境 Apollo平台配置

    搭建C++自动驾驶环境需先配置Ubuntu系统、Docker及NVIDIA驱动,再克隆Apollo代码并构建Docker镜像,进入容器后用bazel编译,启动Dreamview可视化界面,选择地图与模块运行Demo;常见问题如编译失败可清理缓存或更新依赖,自定义车辆模型和地图需掌握URDF与prot…

    2025年12月18日
    000
  • 如何配置C++的自动驾驶规划环境 Apollo规划模块二次开发

    如何配置C++的自动驾驶规划环境 Apollo规划模块二次开发如何配置C++的自动驾驶规划环境 Apollo规划模块二次开发如何配置C++的自动驾驶规划环境 Apollo规划模块二次开发如何配置C++的自动驾驶规划环境 Apollo规划模块二次开发

    为什么apollo规划模块的二次开发需要特定的环境配置?apollo使用docker和bazel是为了处理复杂的依赖关系、确保构建一致性、支持gpu加速以及提升团队协作效率。2. 在apollo环境中进行规划模块二次开发的关键步骤包括:准备宿主机环境、克隆apollo仓库、进入docker环境、编译…

    2025年12月18日 用户投稿
    100
  • 自动驾驶实时系统:确定性内存分配器开发指南

    自动驾驶实时系统:确定性内存分配器开发指南自动驾驶实时系统:确定性内存分配器开发指南自动驾驶实时系统:确定性内存分配器开发指南自动驾驶实时系统:确定性内存分配器开发指南

    自动驾驶实时系统对确定性内存分配器的需求,是为了确保内存操作在可预测时间内完成,从而保障系统的稳定与安全。1. 预分配和内存池通过预先分配固定大小的内存块,实现o(1)时间复杂度的快速分配与释放,但可能导致内存浪费;2. bump allocator使用移动指针的方式实现极快的分配,但通常不支持单独…

    2025年12月18日 用户投稿
    000
  • C++如何实现工厂方法 C++工厂方法的实现变体

    C++如何实现工厂方法 C++工厂方法的实现变体C++如何实现工厂方法 C++工厂方法的实现变体C++如何实现工厂方法 C++工厂方法的实现变体C++如何实现工厂方法 C++工厂方法的实现变体

    工厂方法是一种创建型设计模式,其核心在于定义一个用于创建对象的接口,但将具体实现延迟到子类。1. 它通过抽象工厂类(fac++tory)声明创建产品的接口;2. 具体工厂类(如concretefactorya、concretefactoryb)负责实现具体的创建逻辑;3. 客户端代码仅依赖于抽象工厂…

    2025年12月18日 用户投稿
    000
  • 如何使用C++中的Kruskal算法

    如何使用C++中的Kruskal算法 Kruskal算法是一种常用的解决最小生成树问题的贪心算法。在使用C++编程中,我们可以通过简单的代码示例来理解和使用Kruskal算法。 Kruskal算法的基本思想是通过不断选择边权重最小且不会构成回路的边,直到生成树中包含了所有的顶点为止。下面我们将逐步介…

    2025年12月17日
    000
  • 如何在C++中进行自动驾驶和智能导航开发?

    如何在C++中进行自动驾驶和智能导航开发? 自动驾驶和智能导航是当今科技发展的热门领域之一。随着计算机硬件技术的快速发展和算法的不断完善,C++语言在自动驾驶和智能导航领域的应用越来越广泛。本文将介绍如何在C++中进行自动驾驶和智能导航的开发,并提供代码示例。 传感器数据获取与处理 自动驾驶和智能导…

    2025年12月17日
    000
  • 如何使用C++实现嵌入式系统的定时任务功能

    如何使用C++实现嵌入式系统的定时任务功能 嵌入式系统中经常需要实现定时任务功能,即在特定的时间间隔内执行一些任务。C++作为一种强大的编程语言,为我们提供了许多工具和库来实现这样的功能。本文将介绍如何使用C++编程语言实现嵌入式系统中的定时任务功能,并提供一些代码示例。 使用计时器中断 在嵌入式系…

    2025年12月17日
    500
  • 无需电池即可实现「自动驾驶」,华盛顿大学开发出无限续航的机器人

    无需电池即可实现「自动驾驶」,华盛顿大学开发出无限续航的机器人无需电池即可实现「自动驾驶」,华盛顿大学开发出无限续航的机器人无需电池即可实现「自动驾驶」,华盛顿大学开发出无限续航的机器人无需电池即可实现「自动驾驶」,华盛顿大学开发出无限续航的机器人

    不装电池,也能%ignore_a_1%的“车”出现了。 甚至还会自动收集能量持续运行,完全没有里程焦虑(手动狗头)。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 不错,这么一个小机器人,其实靠的是光和无线电波供能。其名MilliMobil…

    2025年12月2日 用户投稿
    000
  • BEV下的Radar-Camera 融合跨数据集实验研究

    BEV下的Radar-Camera 融合跨数据集实验研究BEV下的Radar-Camera 融合跨数据集实验研究BEV下的Radar-Camera 融合跨数据集实验研究BEV下的Radar-Camera 融合跨数据集实验研究

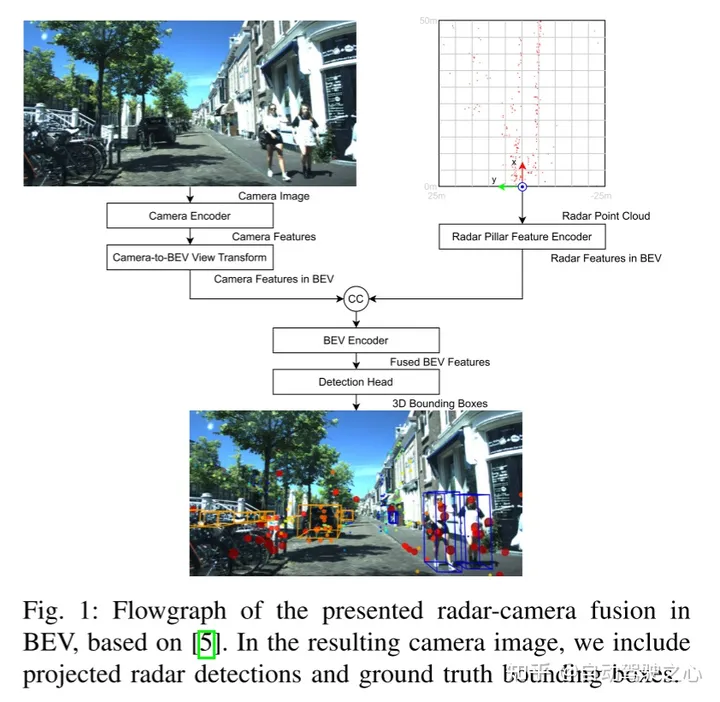
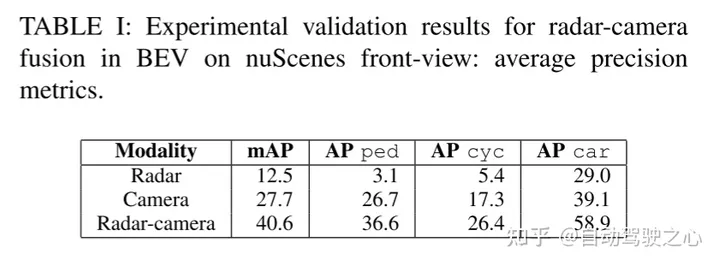
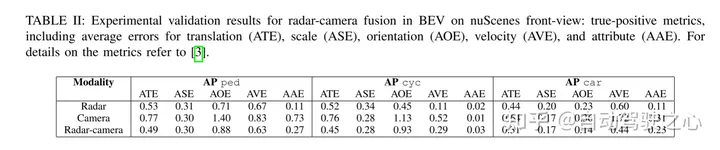
    原标题:cross-dataset experimental study of radar-camera fusion in bird’s-eye view论文链接:https://arxiv.org/pdf/2309.15465.pdf作者单位:opel automobile gmbh rhein…

    2025年12月2日 用户投稿
    100
  • 遥遥领先!BEVHeight++:针对路侧视觉3D目标检测新方案!

    遥遥领先!BEVHeight++:针对路侧视觉3D目标检测新方案!遥遥领先!BEVHeight++:针对路侧视觉3D目标检测新方案!遥遥领先!BEVHeight++:针对路侧视觉3D目标检测新方案!遥遥领先!BEVHeight++:针对路侧视觉3D目标检测新方案!

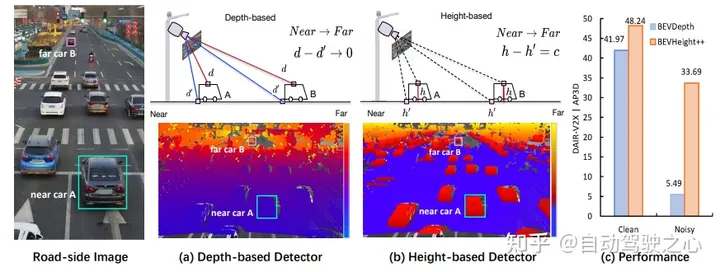
    回归到地面的高度,以实现距离不可知的公式,从而简化仅相机感知方法的优化过程。在路侧camera的3d检测基准上,方法大大超过了以前所有以视觉为中心的方法。它比bevdepth产生了+1.9%的nds和+1.1%的map的显著改善。在nuscenes测试集上,方法取得了实质性的进步,nds和map分别…

    2025年12月2日 用户投稿
    000
  • 改进自动驾驶在不确定环境下的轨迹规划方法

    改进自动驾驶在不确定环境下的轨迹规划方法改进自动驾驶在不确定环境下的轨迹规划方法改进自动驾驶在不确定环境下的轨迹规划方法改进自动驾驶在不确定环境下的轨迹规划方法

    论文题目:《基于改进的模型预测控制的自动驾驶车辆在不确定环境下的轨迹规划方法》 发表期刊:IEEE Transactions on Intelligent Transportation Systems 发布日期:2023年04月 以下是我自己的論文閱讀筆記,主要是我自己覺得重點的部分,非全文翻譯,該…

    2025年12月2日 用户投稿
    400
  • LeCun对自动驾驶独角兽的造假行为深感失望

    LeCun对自动驾驶独角兽的造假行为深感失望LeCun对自动驾驶独角兽的造假行为深感失望LeCun对自动驾驶独角兽的造假行为深感失望LeCun对自动驾驶独角兽的造假行为深感失望

    你以为这是一个普通的自动驾驶视频吗? ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 图片 这个内容需要重新写成中文,而不改变原来的意思 没有一帧是“真的”。 图片 不同路况、各种天气,20多种情况都能模拟,效果以假乱真。 图片 世界模型再次…

    2025年12月2日 用户投稿
    000
  • 实战部署:动态时序网络用于端到端检测和跟踪

    实战部署:动态时序网络用于端到端检测和跟踪实战部署:动态时序网络用于端到端检测和跟踪实战部署:动态时序网络用于端到端检测和跟踪实战部署:动态时序网络用于端到端检测和跟踪

    本文经自动驾驶之心公众号授权转载,转载请联系出处。 相信除了少数自研芯片的大厂,绝大多数自动驾驶公司都会使用英伟达NVIDIA芯片,那就离不开TensorRT. TensorRT是在NVIDIA各种GPU硬件平台下运行的一个C++推理框架。我们利用Pytorch、TF或者其他框架训练好的模型,可以首…

    2025年12月2日 用户投稿
    100
  • 自动驾驶中的交通规则识别问题

    自动驾驶中的交通规则识别问题自动驾驶中的交通规则识别问题自动驾驶中的交通规则识别问题自动驾驶中的交通规则识别问题

    ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 自动驾驶中的交通规则识别问题,需要具体代码示例 摘要:自动驾驶技术正在迅速发展,并且在未来有望实现商业化应用。然而,与此同时,自动驾驶车辆面临着一个重要的挑战,即交通规则的识别和遵守问题。本文将…

    2025年12月1日 用户投稿
    000
  • 自动驾驶与轨迹预测看这一篇就够了!

    自动驾驶与轨迹预测看这一篇就够了!自动驾驶与轨迹预测看这一篇就够了!自动驾驶与轨迹预测看这一篇就够了!自动驾驶与轨迹预测看这一篇就够了!

    轨迹预测在自动驾驶中承担着重要的角色,自动驾驶轨迹预测是指通过分析车辆行驶过程中的各种数据,预测车辆未来的行驶轨迹。作为自动驾驶的核心模块,轨迹预测的质量对于下游的规划控制至关重要。轨迹预测任务技术栈丰富,需要熟悉自动驾驶动/静态感知、高精地图、车道线、神经网络架构(cnn&gnn&…

    2025年12月1日 用户投稿
    000

发表回复

登录后才能评论
关注微信