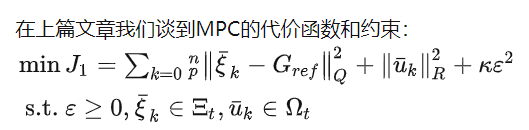SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

原标题:simpl: a simple and efficient multi-agent motion prediction baseline for autonomous driving

论文链接:https://arxiv.org/pdf/2402.02519.pdf

代码链接:https://github.com/HKUST-Aerial-Robotics/SIMPL

作者单位:香港科技大学 大疆

☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜

SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

论文思路:

本文提出了一种用于自动驾驶车辆的简单高效的运动预测基线(SIMPL)。与传统的以代理为中心(agent-centric) 的方法(精度高但需要重复计算)和以场景为中心(scene-centric) 的方法(精度和通用性受到影响)不同,SIMPL 可以为所有相关交通参与者提供实时、准确的运动预测。为了提高准确性和推理速度,本文提出了一种紧凑而高效的全局特征融合模块,该模块以对称方式执行定向消息传递,使网络能够在单次前馈传递中预测所有道路使用者的未来运动,并减轻视点移动导致的精度损失。此外,本文研究了在轨迹解码中使用 Bernstein basis polynomials 进行连续轨迹参数化,允许在任何所需时间点评估状态及其高阶导数,这对于下游规划任务很有价值。作为强大的基线,与其他最先进的方法相比,SIMPL 在 Argoverse 1 和 2 运动预测基准上表现出极具竞争力的性能。此外,其轻量级设计和低推理延迟使 SIMPL 具有高度可扩展性,并有望用于现实世界的机载部署。

网络设计:

预测周围交通参与者的运动对自动驾驶汽车至关重要,尤其是在下游决策和规划模块中。准确预测意图和轨迹将提高安全性和乘坐舒适性。

对于基于学习的运动预测,最重要的主题之一是上下文表示。早期的方法通常将周围场景表示为多通道鸟瞰图像 [1]–[4]。相比之下,最近的研究越来越多地采用矢量化场景表示[5]-[13],其中使用带有地理坐标的点集或多段线(polylines) 来标注位置和几何形状,从而提高保真度并扩大感受野。然而,对于光栅化和矢量化表示,都存在一个关键问题:我们应该如何为所有这些元素选择合适的参考系?一种直接的方法是描述共享坐标系(以场景为中心)内的所有实例,例如以自动驾驶车辆为中心的坐标系,并直接使用坐标作为输入特征。这使我们能够在一次前馈传递中对多个目标代理进行预测 [8, 14]。然而,使用全局坐标作为输入,通常会在单个前馈传递中对多个目标代理进行预测 [8, 14]。然而,使用全局坐标作为输入(通常会在很大范围内变化)将大大加剧任务的固有复杂性,导致网络性能下降和对新场景的适应性有限。为了提高准确性和鲁棒性,一种常见的解决方案是根据目标代理的当前状态对场景上下文进行归一化处理 [5, 7, 10]-[13](以代理为中心)。这意味着必须对每个目标代理重复执行归一化过程和特征编码,从而获得更好的性能,但代价是冗余计算。因此,有必要探索一种能够有效地编码多个目标的特征,同时保持对视角(perspective) 变化的鲁棒性的方法。

对于运动预测的下游模块,例如决策和运动规划,不仅需要考虑未来位置,还需要考虑航向、速度和其他高阶导数。例如,周围车辆的预测航向在塑造未来时空占用方面发挥着关键作用,这是确保安全和稳健的运动规划的关键因素[15, 16]。此外,在不遵守物理约束的情况下独立预测高阶量可能会导致预测结果不一致[17, 18]。例如,尽管速度为零,但它可能会产生位置位移,从而导致规划模块混乱。

本文介绍了一种名为SIMPL(简单高效的运动预测基线)的方法,用于解决自动驾驶系统中多智能体轨迹预测的关键问题。该方法首先采用以实例为中心的场景表示,然后引入了symmetric fusion Transformer(SFT)技术,能够在单次前馈传递中有效地预测所有代理的轨迹,同时保持视角不变性的准确性和鲁棒性。与其他基于对称上下文融合的方法相比,SFT更简单、更轻量级且更易实现,适合在车载环境中部署使用。

其次,本文引入了一种基于 Bernstein basis polynomial(也称为 Bezier curve)的预测轨迹的新颖参数化方法。这种连续表示确保了平滑性,并能够在任何给定时间点轻松评估精确状态及其高阶导数。本文的实证研究表明,与估计 monomial basis polynomials 的系数相比,学习预测 Bezier curves 的控制点更加有效且数值稳定。

表单大师AI 表单大师AI

一款基于自然语言处理技术的智能在线表单创建工具,可以帮助用户快速、高效地生成各类专业表单。

表单大师AI 74 查看详情 表单大师AI

最后,所提出的组件被很好地集成到一个简单而高效的模型中。本文在两个大型运动预测数据集上评估了所提出的方法[22, 23],实验结果表明,尽管 SIMPL 具有简化的设计,但与其他最先进的方法相比仍具有很强的竞争力。更重要的是,SIMPL通过较少的可学习参数和较低的推理延迟实现了高效的多智能体轨迹预测,而没有牺牲量化性能,这对于真实世界的机载部署来说是充满希望的。本文还强调,作为一个强大的基线,SIMPL 具有出色的可扩展性。简洁的架构便于与最新的运动预测进展直接整合,为进一步提高整体性能提供了机会。

SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

图 1:复杂驾驶场景中多智能体运动预测的图示。本文的方法能够实时地同时为所有相关代理生成合理的假设。自车和其他车辆分别以红色和蓝色显示。根据时间戳使用渐变颜色来可视化预测轨迹。请参考附带的视频了解更多示例。

SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

图 2:SIMPL 示意图。本文利用尽可能简单的网络架构来证明其有效性。语义实例的局部特征由简单的编码器处理,而实例间特征则保留在相对位置嵌入中。多模态轨迹预测结果由运动解码器在提出的 symmetric feature Transformer 之后生成。

SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

图 3:相对位姿计算示意图。

SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

图 4:所提出的 L 层 symmetric fusion Transformer (SFT) 的图示。实例 tokens 和相对位置嵌入(RPE)在每个SFT层中都会循环更新。

SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

图 5:2D septic Bezier curve(左)。

实验结果:

SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准

总结:

本文提出了一种简单高效的自动驾驶多智能体运动预测基线。利用所提出的 symmetric fusion Transformer,所提出的方法实现了高效的全局特征融合,并保持了针对视点移动的鲁棒性。基于 Bernstein basis polynomials 的连续轨迹参数化提供了与下游模块更高的兼容性。在大规模公共数据集上的实验结果表明,SIMPL 在模型大小和推理速度方面更具优势,同时获得与其他最先进方法相同水平的精度。

引用:

Zhang L, Li P, Liu S, et al. SIMPL: A Simple and Efficient Multi-agent Motion Prediction Baseline for Autonomous Driving[J]. arXiv preprint arXiv:2402.02519, 2024.

以上就是SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准的详细内容,更多请关注创想鸟其它相关文章!

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。
如发现本站有涉嫌抄袭侵权/违法违规的内容, 请发送邮件至 chuangxiangniao@163.com 举报,一经查实,本站将立刻删除。
发布者:程序猿,转转请注明出处:https://www.chuangxiangniao.com/p/621725.html

(0)
打赏 微信扫一扫 微信扫一扫 支付宝扫一扫 支付宝扫一扫
笔记本死机强制关机关不了机
上一篇 2025年11月11日 06:57:18
sql中decimal的用法
下一篇 2025年11月11日 06:57:21

相关推荐

  • 特斯拉 FSD 加入大量全新渲染模型 玩滑板的人都能识别

    近日,有汽车领域博主爆料,特斯拉的fsd(完全自动驾驶)辅助系统将迎来一次重要升级,或将实现更真实的环境场景还原。在最新曝光的软件代码中,发现了大量新增的渲染模型,涵盖多种车辆与行人类型。 这些新增模型包括救护车、消防车、垃圾清运车、校车、半挂式卡车、高尔夫球车、骑电动滑板车的行人、使用轮椅的行人、…

    2026年9月8日
    100
  • 自动驾驶巨头Mobileye巨额亏损30亿美元,股价暴跌40%

    ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 自动驾驶技术公司Mobileye近日公布2024年全年财报,显示营收16.5亿美元,同比下降20%,净亏损高达30亿美元。巨额亏损主要源于第三季度26亿美元的资产减值,反映出Mobileye被英…

    2026年9月5日
    000
  • ICLR 2025 | Diffusion Planner: 基于扩散模型的自动驾驶规划算法,nuPlan SOTA!

    清华大学联合多家机构在iclr 2025发表的最新研究成果《diffusion-based planning for autonomous driving with flexible guidance》提出了一种创新的自动驾驶规划方法——diffusion planner。该方法基于diffusio…

    2026年9月3日
    100
  • 特斯拉正式在华推出“FSD功能” 将分批向车主推送

    特斯拉中国用户迎来重大更新:城市道路自动辅助驾驶功能上线!特斯拉今日宣布,2024.45.32.12 软件更新已开始分批推送给中国用户。 此次更新的核心亮点在于“城市道路autopilot自动辅助驾驶”功能的正式启用。 该系统可在受控道路和城市道路上,根据导航路线自动完成驶出匝道、通过交叉路口(包括…

    2026年8月29日
    000
  • 苹果汽车?苹果“弃”车!事实证明闭门造车还是不行

    苹果汽车?苹果“弃”车!事实证明闭门造车还是不行苹果汽车?苹果“弃”车!事实证明闭门造车还是不行苹果汽车?苹果“弃”车!事实证明闭门造车还是不行苹果汽车?苹果“弃”车!事实证明闭门造车还是不行

    苹果决定终止其保密的汽车项目,凸显了全球电动汽车和自动驾驶汽车所面临的挑战。实际上,苹果的造车计划并不算什么秘密,这一消息早已传播开来,只是没人料到它会如此突然地结束。 2017 年,苹果 CEO 蒂姆·库克证实了全球汽车行业长期以来一直关注的问题:苹果正在致力于研发无人驾驶汽车。 ” …

    2026年8月29日 用户投稿
    000
  • 如何搭建C++自动驾驶环境 Apollo平台配置

    搭建C++自动驾驶环境需先配置Ubuntu系统、Docker及NVIDIA驱动,再克隆Apollo代码并构建Docker镜像,进入容器后用bazel编译,启动Dreamview可视化界面,选择地图与模块运行Demo;常见问题如编译失败可清理缓存或更新依赖,自定义车辆模型和地图需掌握URDF与prot…

    2025年12月18日
    000
  • 如何配置C++的自动驾驶规划环境 Apollo规划模块二次开发

    如何配置C++的自动驾驶规划环境 Apollo规划模块二次开发如何配置C++的自动驾驶规划环境 Apollo规划模块二次开发如何配置C++的自动驾驶规划环境 Apollo规划模块二次开发如何配置C++的自动驾驶规划环境 Apollo规划模块二次开发

    为什么apollo规划模块的二次开发需要特定的环境配置?apollo使用docker和bazel是为了处理复杂的依赖关系、确保构建一致性、支持gpu加速以及提升团队协作效率。2. 在apollo环境中进行规划模块二次开发的关键步骤包括:准备宿主机环境、克隆apollo仓库、进入docker环境、编译…

    2025年12月18日 用户投稿
    100
  • 自动驾驶实时系统:确定性内存分配器开发指南

    自动驾驶实时系统:确定性内存分配器开发指南自动驾驶实时系统:确定性内存分配器开发指南自动驾驶实时系统:确定性内存分配器开发指南自动驾驶实时系统:确定性内存分配器开发指南

    自动驾驶实时系统对确定性内存分配器的需求,是为了确保内存操作在可预测时间内完成,从而保障系统的稳定与安全。1. 预分配和内存池通过预先分配固定大小的内存块,实现o(1)时间复杂度的快速分配与释放,但可能导致内存浪费;2. bump allocator使用移动指针的方式实现极快的分配,但通常不支持单独…

    2025年12月18日 用户投稿
    000
  • 如何使用C++进行时间序列分析和预测?

    使用 c++++ 进行时间序列分析和预测涉及以下步骤:安装必需的库预处理数据提取特征 (acf、ccf、sdf)拟合模型 (arima、sarima、指数平滑)预测未来值 使用 C++ 进行时间序列分析和预测 时间序列分析是一项用于预测未来值的技术,它广泛应用于金融、医疗保健和科学等领域。本文将介绍…

    2025年12月18日
    000
  • 如何在C++中进行自动驾驶和智能导航开发?

    如何在C++中进行自动驾驶和智能导航开发? 自动驾驶和智能导航是当今科技发展的热门领域之一。随着计算机硬件技术的快速发展和算法的不断完善,C++语言在自动驾驶和智能导航领域的应用越来越广泛。本文将介绍如何在C++中进行自动驾驶和智能导航的开发,并提供代码示例。 传感器数据获取与处理 自动驾驶和智能导…

    2025年12月17日
    000
  • 如何实现C++中的自动驾驶和智能交通系统?

    如何实现C++中的自动驾驶和智能交通系统? 自动驾驶和智能交通系统是目前人工智能领域的热门话题,它们的应用领域涉及到交通运输、安全防护和城市规划等多个方面。本文将探讨如何使用C++编程语言实现自动驾驶和智能交通系统,并提供相关的代码示例。 了解自动驾驶和智能交通系统基本原理自动驾驶系统是指通过计算机…

    2025年12月17日
    100
  • Python底层技术揭秘:如何实现模型训练和预测

    Python底层技术揭秘:如何实现模型训练和预测,需要具体代码示例 作为一门易学易用的编程语言,Python在机器学习领域中被广泛使用。Python提供了大量的开源机器学习库和工具,比如Scikit-Learn、TensorFlow等。这些开源库的使用和封装为我们提供了很多便利,但如果我们要深入了解…

    2025年12月13日
    000
  • 如何在Python中利用机器学习算法进行数据挖掘和预测

    如何在Python中利用机器学习算法进行数据挖掘和预测 引言随着大数据时代的到来,数据挖掘和预测成为了数据科学研究的重要组成部分。而Python作为一种简洁优雅的编程语言,拥有强大的数据处理和机器学习库,成为了数据挖掘和预测的首选工具。本文将介绍如何在Python中利用机器学习算法进行数据挖掘和预测…

    2025年12月13日
    000
  • Django Prophet在人力资源管理中的应用:预测员工流失率

    Django Prophet在人力资源管理中的应用:预测员工流失率 引言:人力资源管理一直以来都是企业管理中不可忽视的一个重要环节。其中,员工流失率是一个关键的指标,对企业的稳定发展有着直接的影响。为了提前预测员工流失率,帮助企业采取及时有效的措施来留住人才,近年来,先进的预测分析技术逐渐被引入到人…

    2025年12月13日
    000
  • 如何使用Django Prophet预测交通拥堵情况?

    如何使用Django Prophet预测交通拥堵情况? 引言交通拥堵是每个城市都面临的普遍问题。解决交通拥堵需要对交通流量进行准确预测,以便采取相应的措施来缓解拥堵情况。本文将介绍如何使用Django Prophet模块来预测交通拥堵情况,并附带详细的代码示例。 Django Prophet简介Dj…

    2025年12月13日
    000
  • 无需电池即可实现「自动驾驶」,华盛顿大学开发出无限续航的机器人

    无需电池即可实现「自动驾驶」,华盛顿大学开发出无限续航的机器人无需电池即可实现「自动驾驶」,华盛顿大学开发出无限续航的机器人无需电池即可实现「自动驾驶」,华盛顿大学开发出无限续航的机器人无需电池即可实现「自动驾驶」,华盛顿大学开发出无限续航的机器人

    不装电池,也能%ignore_a_1%的“车”出现了。 甚至还会自动收集能量持续运行,完全没有里程焦虑(手动狗头)。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 不错,这么一个小机器人,其实靠的是光和无线电波供能。其名MilliMobil…

    2025年12月2日 用户投稿
    000
  • BEV下的Radar-Camera 融合跨数据集实验研究

    BEV下的Radar-Camera 融合跨数据集实验研究BEV下的Radar-Camera 融合跨数据集实验研究BEV下的Radar-Camera 融合跨数据集实验研究BEV下的Radar-Camera 融合跨数据集实验研究

    原标题:cross-dataset experimental study of radar-camera fusion in bird’s-eye view论文链接:https://arxiv.org/pdf/2309.15465.pdf作者单位:opel automobile gmbh rhein…

    2025年12月2日 用户投稿
    100
  • 遥遥领先!BEVHeight++:针对路侧视觉3D目标检测新方案!

    遥遥领先!BEVHeight++:针对路侧视觉3D目标检测新方案!遥遥领先!BEVHeight++:针对路侧视觉3D目标检测新方案!遥遥领先!BEVHeight++:针对路侧视觉3D目标检测新方案!遥遥领先!BEVHeight++:针对路侧视觉3D目标检测新方案!

    回归到地面的高度,以实现距离不可知的公式,从而简化仅相机感知方法的优化过程。在路侧camera的3d检测基准上,方法大大超过了以前所有以视觉为中心的方法。它比bevdepth产生了+1.9%的nds和+1.1%的map的显著改善。在nuscenes测试集上,方法取得了实质性的进步,nds和map分别…

    2025年12月2日 用户投稿
    000
  • 改进自动驾驶在不确定环境下的轨迹规划方法

    改进自动驾驶在不确定环境下的轨迹规划方法改进自动驾驶在不确定环境下的轨迹规划方法改进自动驾驶在不确定环境下的轨迹规划方法改进自动驾驶在不确定环境下的轨迹规划方法

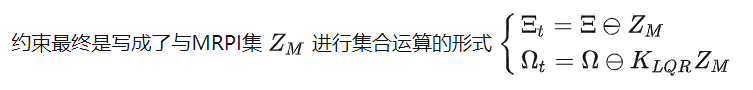
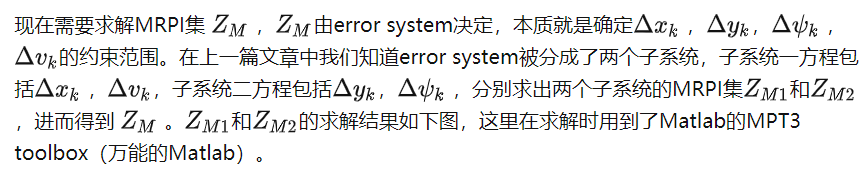
    论文题目:《基于改进的模型预测控制的自动驾驶车辆在不确定环境下的轨迹规划方法》 发表期刊:IEEE Transactions on Intelligent Transportation Systems 发布日期:2023年04月 以下是我自己的論文閱讀筆記,主要是我自己覺得重點的部分,非全文翻譯,該…

    2025年12月2日 用户投稿
    400
  • LeCun对自动驾驶独角兽的造假行为深感失望

    LeCun对自动驾驶独角兽的造假行为深感失望LeCun对自动驾驶独角兽的造假行为深感失望LeCun对自动驾驶独角兽的造假行为深感失望LeCun对自动驾驶独角兽的造假行为深感失望

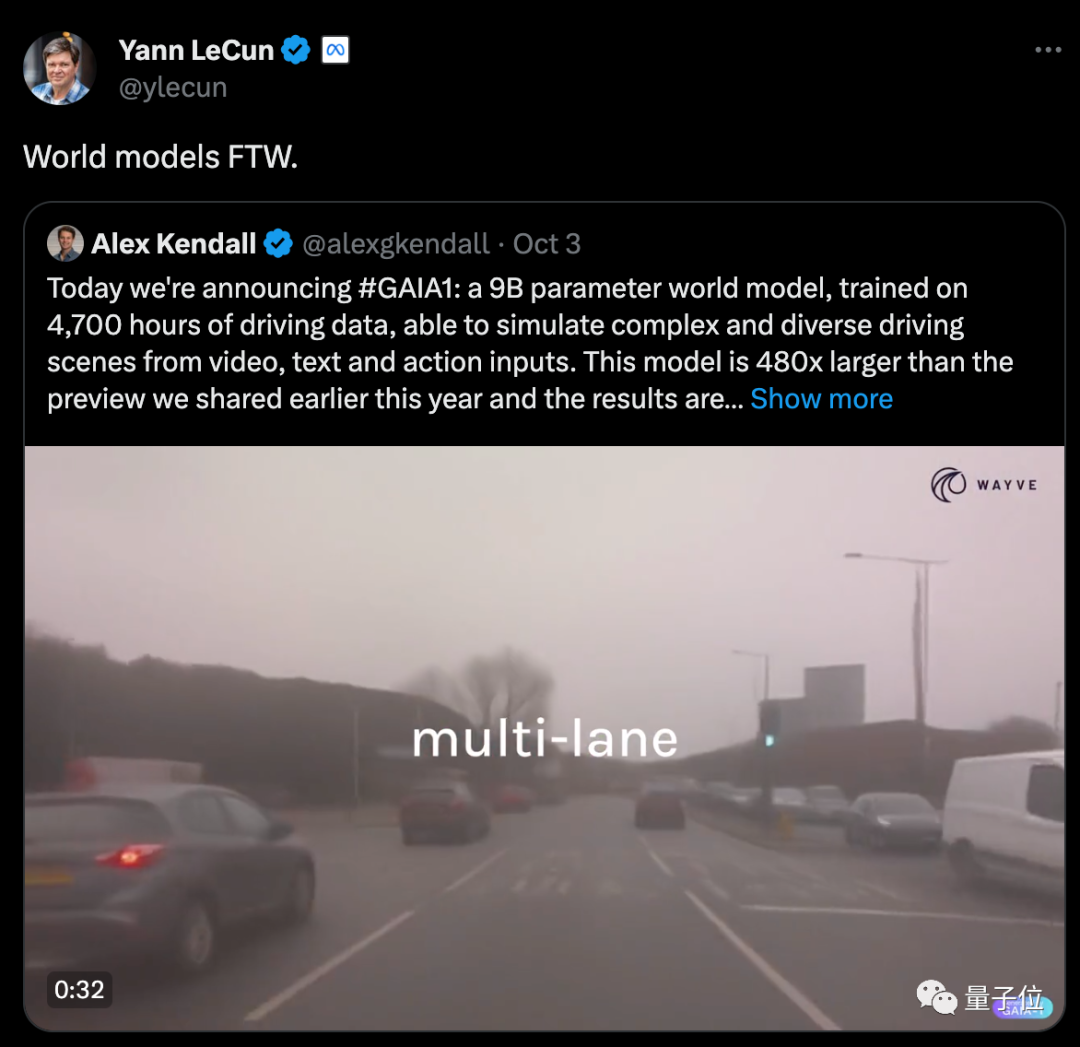
    你以为这是一个普通的自动驾驶视频吗? ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 图片 这个内容需要重新写成中文,而不改变原来的意思 没有一帧是“真的”。 图片 不同路况、各种天气,20多种情况都能模拟,效果以假乱真。 图片 世界模型再次…

    2025年12月2日 用户投稿
    000

发表回复

登录后才能评论
关注微信