
自动驾驶
-
自动驾驶公司Cruise:自动驾驶出租车每行驶4到5英里就需要人工协助一次


☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 11月7日消息,最近通用旗下自动驾驶公司cruise证实,自动驾驶出租车每行驶4到5英里就需要人工协助一次。 上周日,Cruise首席执行官兼创始人凯尔·沃格特(Kyle Vogt)回应了有关该…
-
Sparse4D v3来了!推进端到端3D检测和跟踪
新标题:sparse4d v3:推进端到端的3d检测和跟踪技术 论文链接:https://arxiv.org/pdf/2311.11722.pdf 需要重新写的内容是:代码链接:https://github.com/linxuewu/Sparse4D 重新写的内容:作者所属单位为地平线公司 ☞☞☞A…
-
FlashOcc:占用预测新思路,精度、效率和内存占用新SOTA!


原标题:flashocc: fast and memory-efficient occupancy prediction via channel-to-height plugin 论文链接:https://arxiv.org/pdf/2311.12058.pdf 作者单位:大连理工大学 Houmo …
-
来一趟未来之旅,首个多视图预测+规划自动驾驶世界模型抵达
近期,世界模型的概念引发了火热浪潮,而自动驾驶领域岂能隔岸观「火」。来自中科院自动化所的团队,首次提出了一种名为 Drive-WM 的全新多视图世界模型,旨在增强端到端自动驾驶规划的安全性。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 网…
-
DetZero:Waymo在3D检测榜单上位列第一,与人工标注媲美!


☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 本文提出了一套离线3D物体检测算法框架DetZero,通过在 Waymo 公开数据集上进行全面的研究和评估,DetZero可生成连续且完整的物体轨迹序列,并充分利用长时序点云特征显着提升感知结果…
-
NeuRAD:领先多数据集的神经渲染技术在自动驾驶中的应用
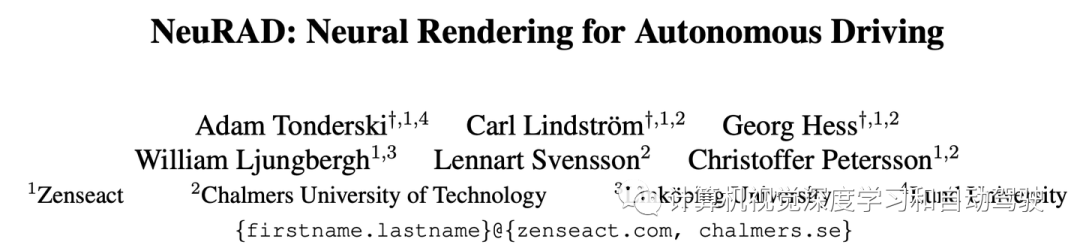
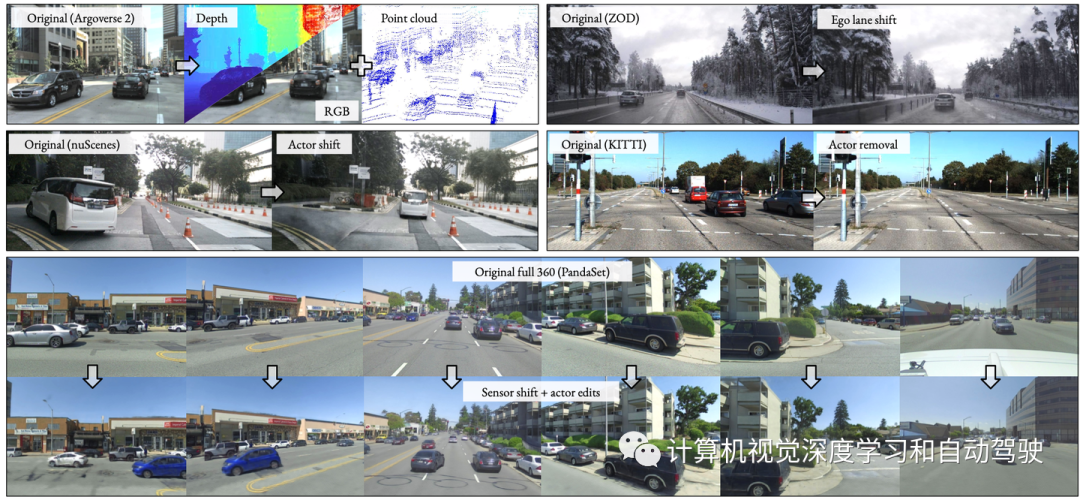
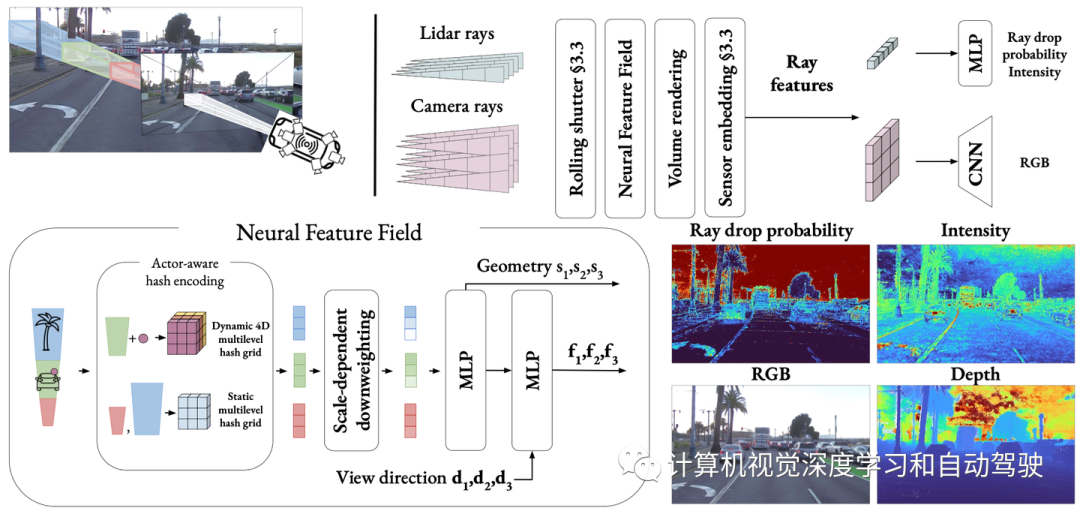

论文”NeuRAD: Neural Rendering for Autonomous Driving”,来自Zenseact,Chalmers科技大学,Linkoping大学和Lund大学。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSee…
-
复旦大学打造蘑菇车联自动驾驶人工智能研究中心揭幕


12月20日,据donews消息,12月19日在上海举行的上海市“脑与类脑智能基础转化应用研究”科技重大专项2023年度总结会上,复旦大学-蘑菇车联“自动驾驶人工智能校企联合研究中心”正式揭牌。揭牌仪式上,复旦大学校长、中国科学院院士金力以及蘑菇车联创始人兼首席执行官朱磊出席并见证了这一重要时刻 ☞…
-
软硬约束下的轨迹生成:理论与代码详解
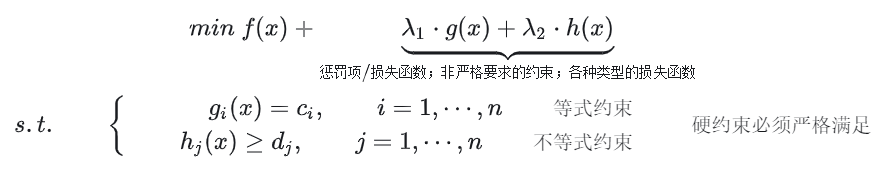
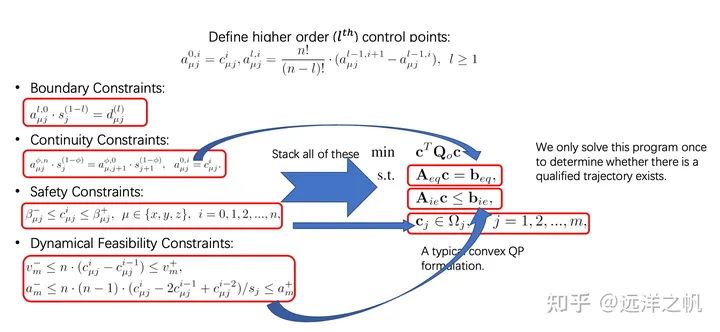
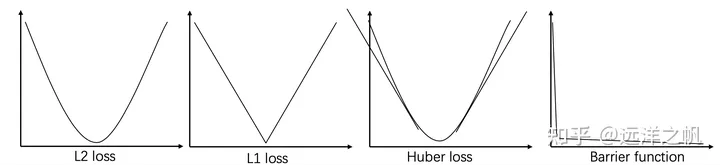
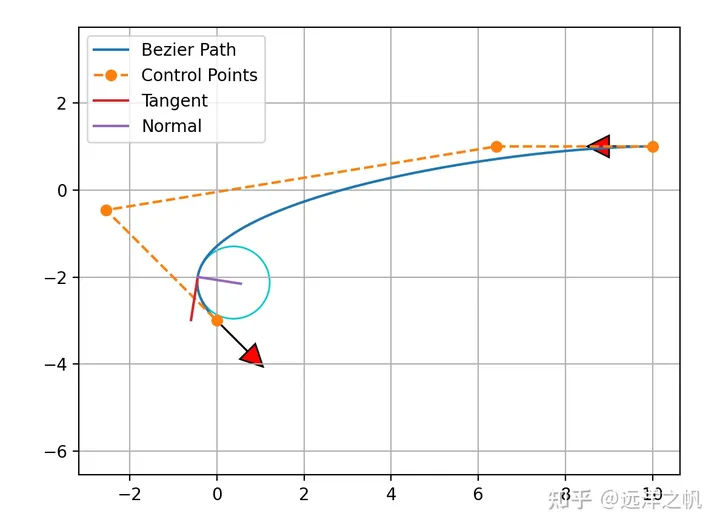
本项目代码: github.com/liangwq/robot_motion_planing 轨迹约束中的软硬约束 前面的几篇文章已经介绍了,轨迹约束的本质就是在做带约束的轨迹拟合。输入就是waypoint点list,约束条件有两种硬约束和软约束。所谓硬约束对应到数学形式就是代价函数,硬约束对应的就…
-
高效提升检测能力:突破200米以上小目标检测


本文经自动驾驶之心公众号授权转载,转载请联系出处。 基于LiDAR点云点3D Object Detection一直是一个很经典的问题,学术界和工业界都提出了各种各样的模型来提高精度、速度和鲁棒性。但因为室外的复杂环境,所以室外点云的Object Detection的性能都还不是太好。而激光雷达点云本…
-
抗干扰框架ADMap:重建在线矢量化高精地图的利器


☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 论文链接:https://arxiv.org/pdf/2401.13172.pdf代码链接:https://github.com/hht1996ok/ADMap 摘要 本文介绍了ADMap,这是…

