
自动驾驶
-
MIT最新!多模态LLM真的无所不能吗?大模型能解决一切难题吗?


写在前面&笔者的个人理解 本文对自动驾驶领域内多模态大型语言模型(MLLMs)的应用进行了审慎的审视,并对一些常见的假设提出了质疑/验证,重点关注它们通过闭环控制环境中的图像/帧序列推理和解释动态驾驶场景的能力。尽管GPT-4V等MLLMs取得了显著的进步,但它们在复杂、动态的驾驶环境中的性…
-
世界模型新突破!极佳科技提出DriveDreamer4D,首次利用世界模型增强4D驾驶场景重建效果

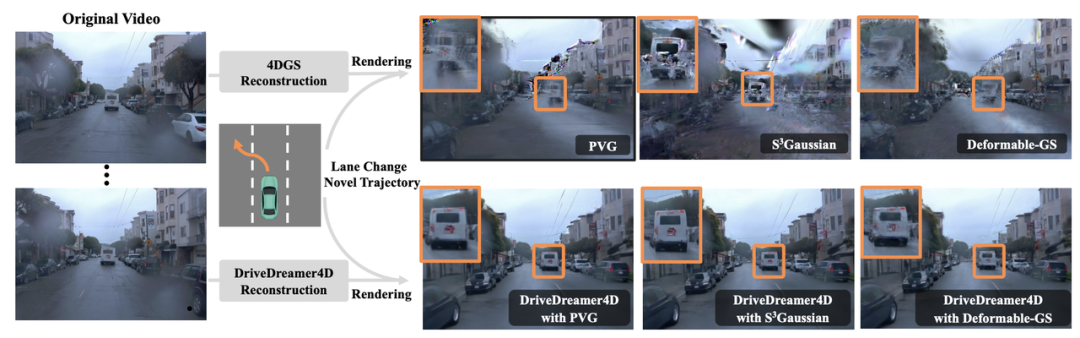
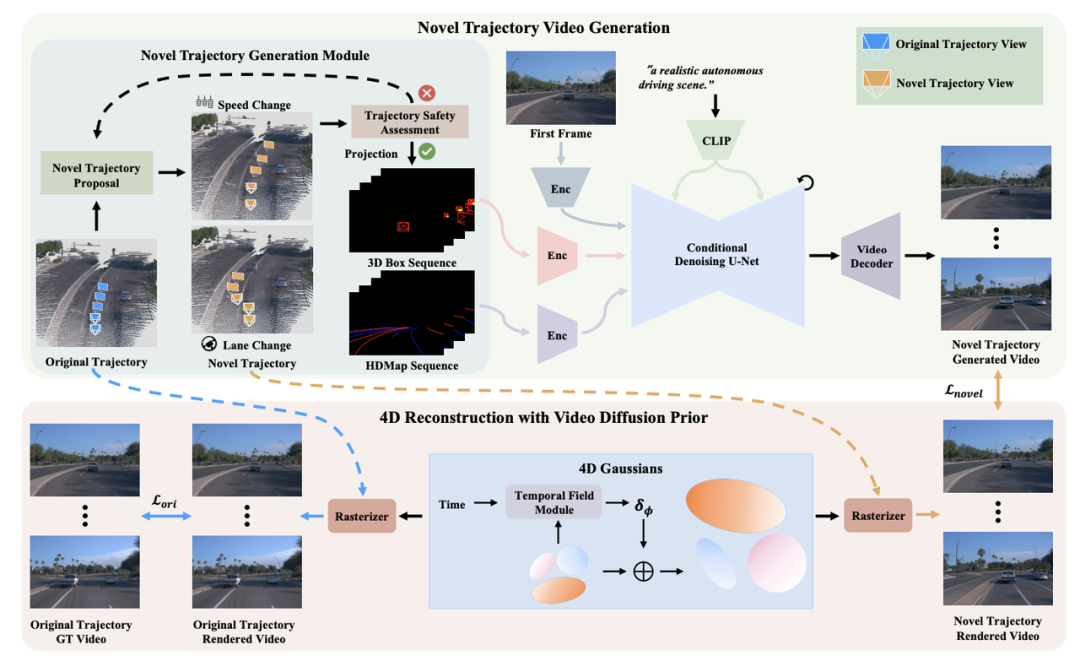
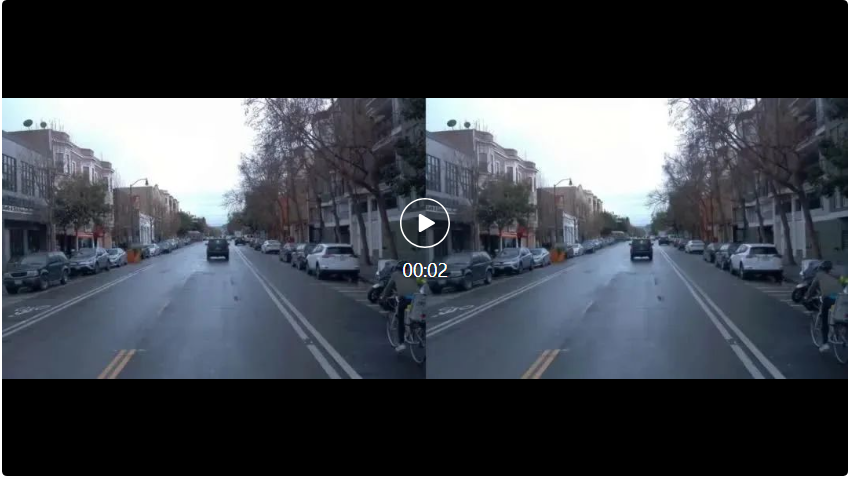
近日,极佳科技联合中国科学院自动化研究所、理想汽车、北京大学、慕尼黑工业大学等单位提出DriveDreamer4D,是首个利用世界模型增强 4D 驾驶场景重建效果的工作。DriveDreamer4D 可以大幅提升多种自动驾驶 4D 重建算法的效果,在 user study 实验中获得了超过 80% …
-
机构:2029年激光雷达市场产值预计达53.52亿美元,年复合成长率达35%


trendforce最新报告显示,激光雷达(lidar)目前已广泛应用于汽车和工业领域。在汽车领域,主要应用于乘用车和无人驾驶汽车,助力高级驾驶辅助系统(adas)和更高等级的自动驾驶;在工业领域,则服务于机器人、工厂自动化和物流等。 得益于3级及以上自动驾驶系统和物流运输的快速发展,激光雷达市场价…
-
我国牵头制定的自动驾驶测试场景评价国际标准发布


☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 记者7月7日从工业和信息化部获悉,由我国主导编制的国际标准《道路车辆 %ignore_a_1%系统测试场景 场景评价与测试用例生成》近日正式对外发布。 测试场景是检验自动驾驶系统性能和功能的关键…
-
Robotaxi助特斯拉股价大涨,专家为何集体警告“挑战艰巨”?
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 特斯拉推出自动驾驶出租车服务 北京时间6月24日,根据路透社报道,特斯拉正式发布了其自动驾驶出租车,但接下来的挑战才真正考验其能力。 上周末,特斯拉在得克萨斯州奥斯汀首次启用了自动驾驶出租车,在…
-
特斯拉Robotaxi状况频发 专家惊讶:一开始就这么多问题
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 特斯拉自动驾驶出租车 凤凰网科技讯 北京时间6月26日,据路透社报道,根据受邀参与试乘的乘客所发布的视频内容显示,特斯拉的Robotaxi在得克萨斯州奥斯汀正式开展公开测试前几天,暴露出多项交通…
-
为何在自动驾驶方面Gaussian Splatting如此受欢迎,开始放弃NeRF?


写在前面&笔者的个人理解 三维 Gaussian splatting(3DGS)是近年来在显式辐射场和计算机图形学领域出现的一种变革性技术。这种创新方法的特点是使用了数百万个3D高斯,这与神经辐射场(NeRF)方法有很大的不同,后者主要使用隐式的基于坐标的模型将空间坐标映射到像素值。3D G…
-
SIMPL:用于自动驾驶的简单高效的多智能体运动预测基准


原标题:simpl: a simple and efficient multi-agent motion prediction baseline for autonomous driving 论文链接:https://arxiv.org/pdf/2402.02519.pdf 代码链接:https:/…
-
开环端到端自动驾驶中自车状态是你所需要的一切吗?

原标题:is ego status all you need for open-loop end-to-end autonomous driving? 论文链接:https://arxiv.org/abs/2312.03031 代码链接:https://github.com/NVlabs/BEV-P…
-
量产杀器!P-Mapnet:利用低精地图SDMap先验,建图性能暴力提升近20个点!


写在前面 当前自动驾驶系统摆脱对高精度地图依赖的算法之一,是利用远距离范围下的感知表现依然较差的现实依然较差。为此,我们提出了p-mapnet,其中的“p”专注于融合地图先验来提高模型性能。具体来说,我们利用了sdmap和hdmap中的先验信息:一方面,我们从openstreetmap中提取了弱对准…



