
自动驾驶
-
自动驾驶汽车避障、路径规划和控制技术详解


1 介绍 智能交通系统解决了复杂环境中具有挑战性的自主性和安全性问题,因此它吸引了研究人员特别的关注。自动驾驶汽车概念的主要模块是感知、规划和控制。 实际上,感知是由环境建模和本地化组成的。它们分别依赖于外界和本体的传感器。接下来,规划旨在基于感知结果传递的信息来生成最佳轨迹,以便到达给定的目的地。…
-
苹果专利揭示了自动驾驶汽车中各种AR游戏娱乐活动的构思


汽车厂商正在积极研发将增强现实(AR)技术应用到汽车中。事实上,如果你留意映维网的专利分享,你会发现苹果一直在这个领域进行探索,并已经申请了多项相关专利 最近,美国专利商标局公布了一项名为“Visual content overlay system”的苹果发明,该发明与AR+汽车有关。简而言之,这是…
-
钛媒体科股早知道:自动驾驶+人型机器人,该重要器件为感知的基础和核心


☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 重写后的内容:重要要闻一:自动驾驶和人型机器人,这两个领域的重要组成部分是感知技术的基础和核心 机构指出,GNSS/IMU的组合导航系统,可充分发挥GNSS长期高精度性能和IMU短期高精度性能的…
-
SurroundOcc:环视三维占据栅格新SOTA!


在这个工作中,我们通过多帧点云构建了稠密占据栅格数据集,并设计了基于transformer的2d-3d unet结构的三维占据栅格网络。很荣幸地,我们的文章被iccv 2023收录,目前项目代码已开源,欢迎大家试用。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSe…
-
SupFusion:探索如何有效监督Lidar-Camera融合的3D检测网络?
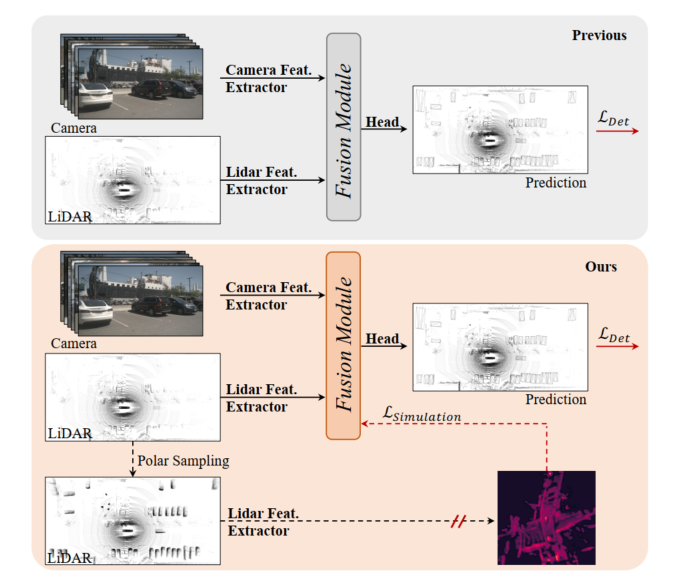
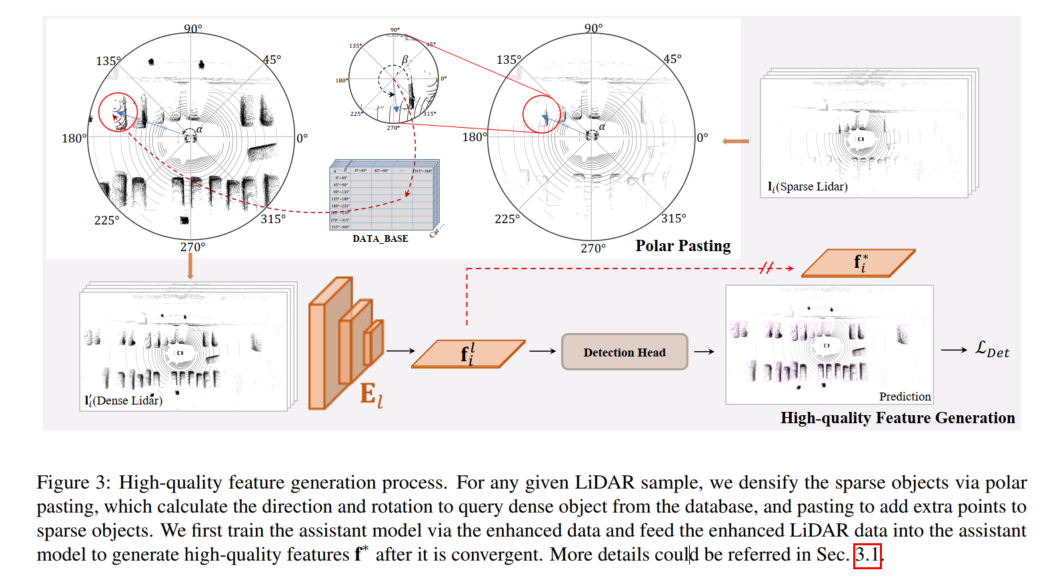
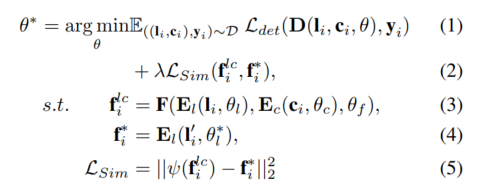

基于激光雷达相机融合的3d检测是自动驾驶的一项关键任务。近年来,出现了许多激光雷达相机融合方法,并取得了良好的性能,但是这些方法始终缺乏精心设计和有效监督的融合过程 本文介绍了一种名为SupFusion的新训练策略,它为激光雷达相机融合提供了辅助特征级监督,并显著提高了检测性能。该方法包括Polar…
-
不装电池也能“自动驾驶”,这个机器人还能无限续航


出现了一种不需要装电池就能自动驾驶的新型“车”。甚至它还能自动收集能量以持续运行,完全没有里程焦虑(手动狗头) ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 这个小机器人名叫MilliMobile,来自华盛顿大学。它的能量来源是光和无线电波…
-
跨模态Transformer:面向快速鲁棒的3D目标检测


☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 目前,在自动驾驶的车辆中已经配备了多种信息采集传感器,如激光雷达、毫米波雷达以及相机传感器。从目前来看,多种传感器在自动驾驶的感知任务中显示出了巨大的发展前景。例如,相机采集到的2D图像信息捕获…
-
新标题:ADAPT:端到端自动驾驶可解释性的初步探索


本文经自动驾驶之心公众号授权转载,转载请联系出处。 笔者的个人思考 端到端是今年非常火的一个方向,今年的CVPR best paper也颁给了UniAD,但端到端同样也存在很多问题,比如可解释性不高、训练难收敛等等,领域的一些学者开始逐渐把注意力转到端到端的可解释性上,今天为大家分享端到端可解释性的…
-
深度学习科研,如何高效进行代码和实验管理?


回答一 作者:叶小飞 链接:https://www.zhihu.com/question/269707221/answer/2281374258 我之前在北美奔驰落地时,曾有段时间为了测试不同的结构和参数,一周能训练一百来个不同的模型,为此我结合公司前辈们的做法和自己的一点思考总结了一套高效的代码…
-
整理自动驾驶端到端规划方法的综述
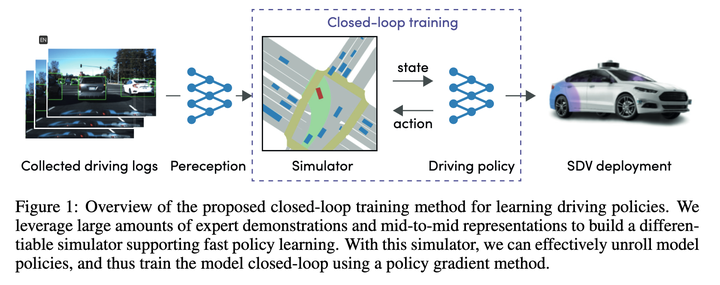
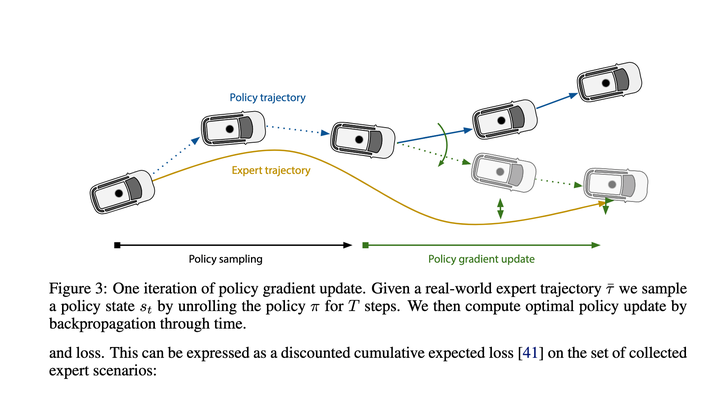
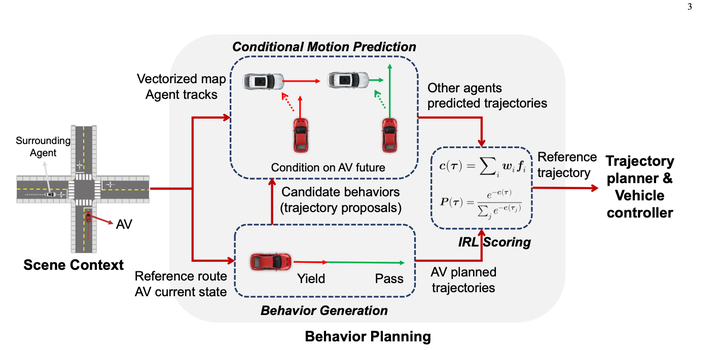
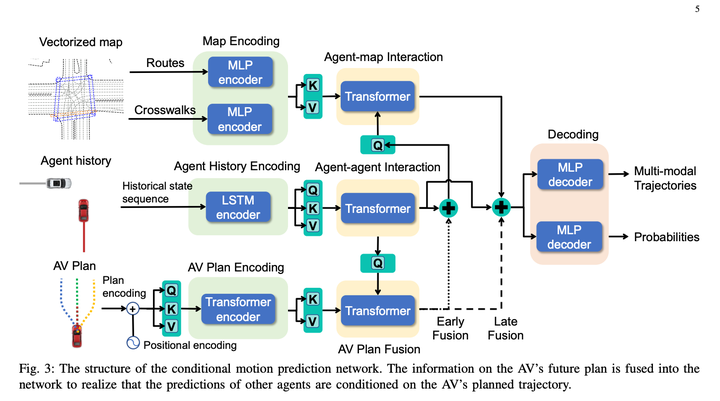
本文为经自动驾驶之心公众号授权转载,转载请联系原文出处 一、Woven Planet(丰田子公司)的方案:Urban Driver 2021 这篇文章虽然是21年的,但很多新的文章都以它为对比基线,因此也有必要了解其方法 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 Deep…

