
自动驾驶
-
进一步加速落地:压缩自动驾驶端到端运动规划模型


原标题:on the road to portability: compressing end-to-end motion planner for autonomous driving 论文链接:https://arxiv.org/pdf/2403.01238.pdf 代码链接:https://gi…
-
聊聊端到端与下一代自动驾驶系统,以及端到端自动驾驶的一些误区?
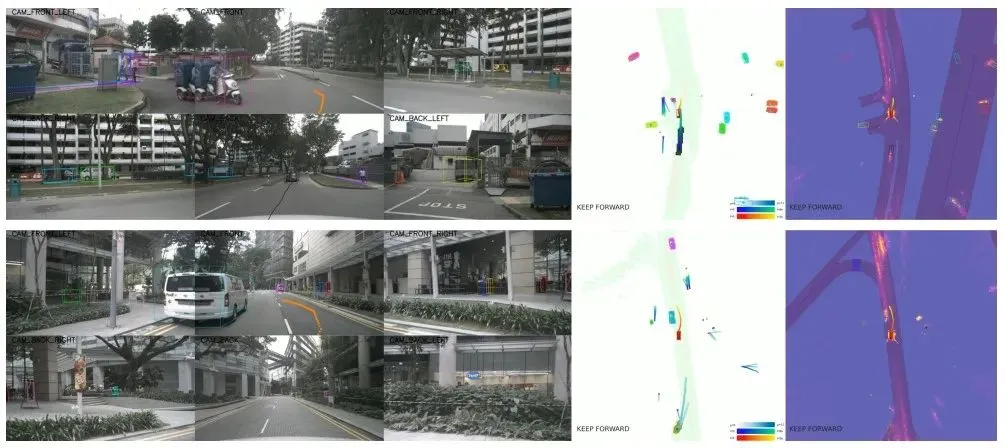
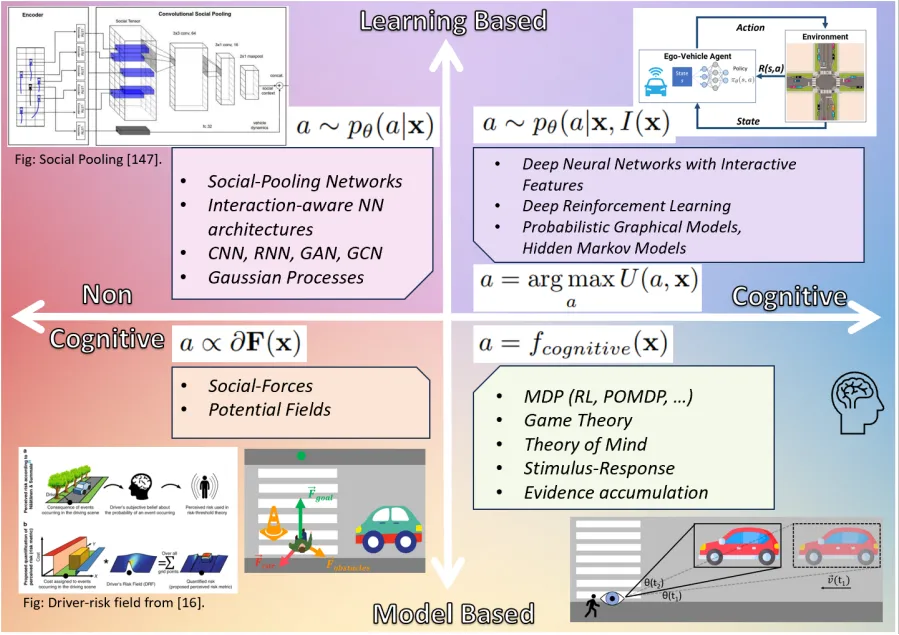

最近一个月由于众所周知的一些原因,非常密集地和行业内的各种老师同学进行了交流。交流中必不可免的一个话题自然是端到端与火爆的特斯拉 fsd v12。想借此机会,整理一下在当下这个时刻的一些想法和观点,供大家参考和讨论。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSe…
-
nuScenes最新SOTA | SparseAD:稀疏查询助力高效端到端自动驾驶!


写在前面&出发点 端到端的范式使用统一的框架在自动驾驶系统中实现多任务。尽管这种范式具有简单性和清晰性,但端到端的自动驾驶方法在子任务上的性能仍然远远落后于单任务方法。同时,先前端到端方法中广泛使用的密集鸟瞰图(BEV)特征使得扩展到更多模态或任务变得困难。这里提出了一种稀疏查找为中心的端到…
-
超越BEVFusion!DifFUSER:扩散模型杀入自动驾驶多任务(BEV分割+检测双SOTA)
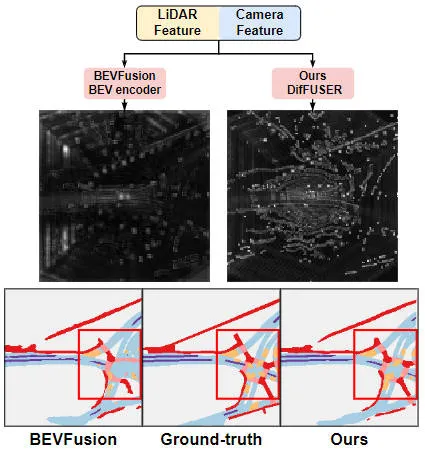
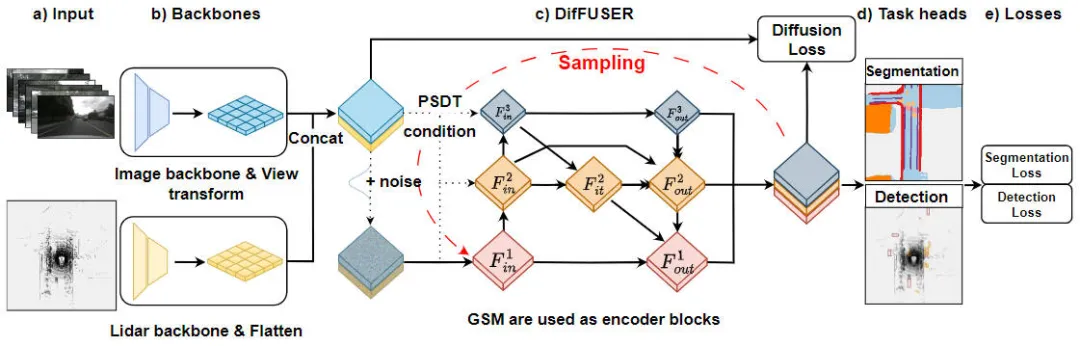
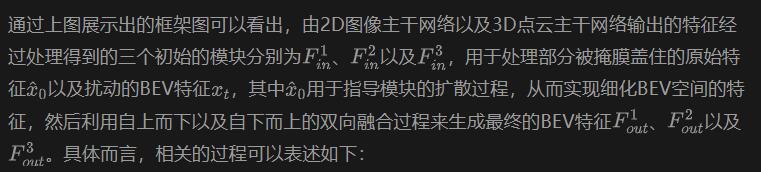
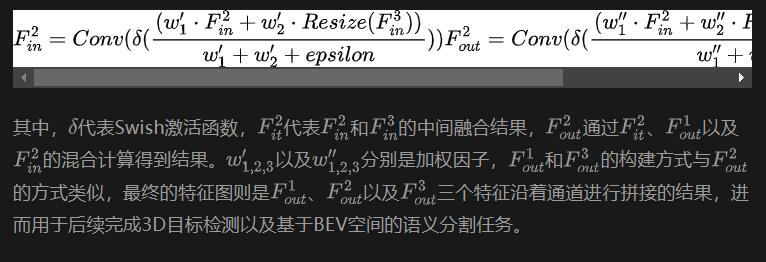
写在前面&笔者的个人理解 目前,随着自动驾驶技术的越发成熟以及自动驾驶感知任务需求的日益增多,工业界和学术界非常希望一个理想的感知算法模型,可以同时完成三维目标检测以及基于BEV空间的语义分割任务。对于一辆能够实现自动驾驶功能的车辆而言,其通常会配备环视相机传感器、激光雷达传感器以及毫米波雷…
-
FisheyeDetNet:首个基于鱼眼相机的目标检测算法


目标检测在自动驾驶系统当中是一个比较成熟的问题,其中行人检测是最早得以部署算法之一。在多数论文当中已经进行了非常全面的研究。然而,利用鱼眼相机进行环视的距离感知相对来说研究较少。由于径向畸变大,标准的边界框表示在鱼眼相机当中很难实施。为了缓解上述描述,我们探索了扩展边界框、椭圆、通用多边形设计为极坐…
-
一览Occ与自动驾驶的前世今生!首篇综述全面汇总特征增强/量产部署/高效标注三大主题
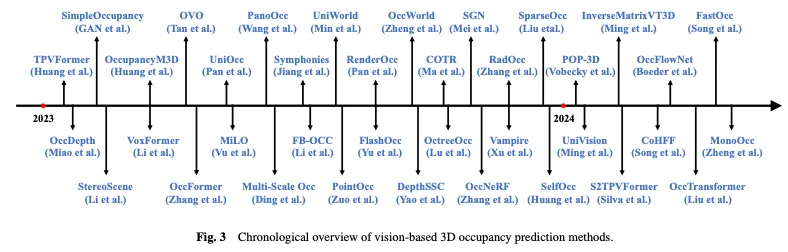
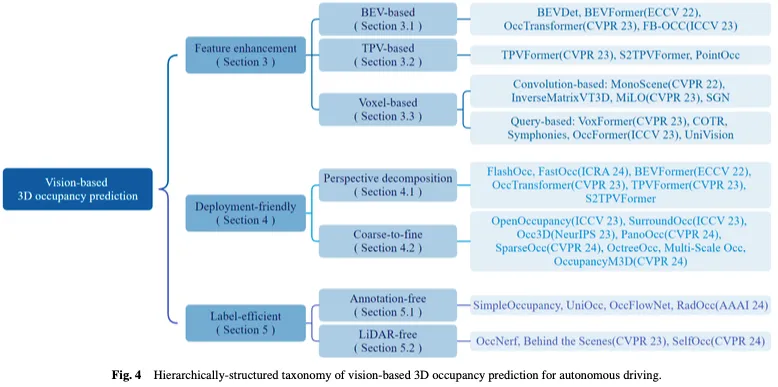
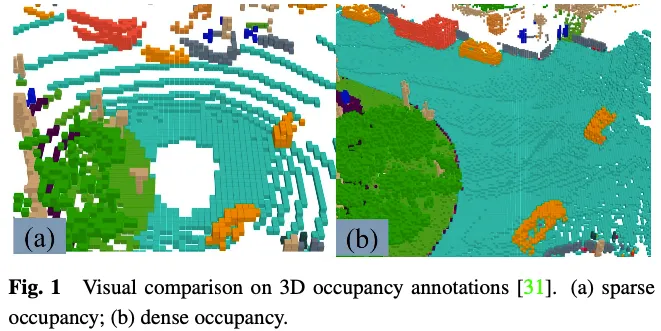
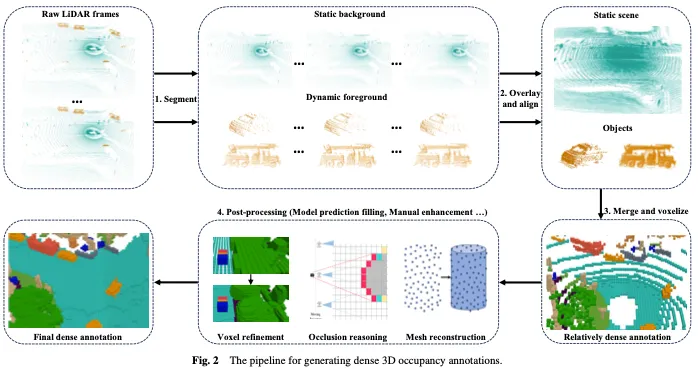
写在前面&笔者的个人理解 近年来,自动驾驶因其在减轻驾驶员负担和提高驾驶安全方面的潜力而越来越受到关注。基于视觉的三维占用预测是一种新兴的感知任务,适用于具有成本效益且对自动驾驶安全全面调查的任务。尽管许多研究已经证明,与基于物体为中心的感知任务相比,3D占用预测工具具有更大的优势,但仍存在…
-
2024年,端到端自动驾驶在国内是否会有实质性的突破和进展?
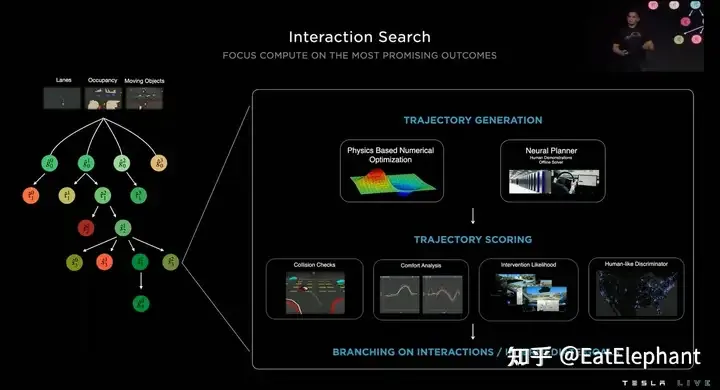
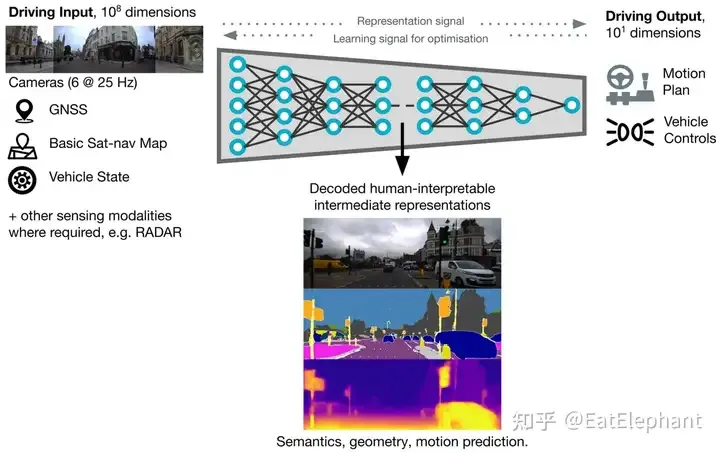
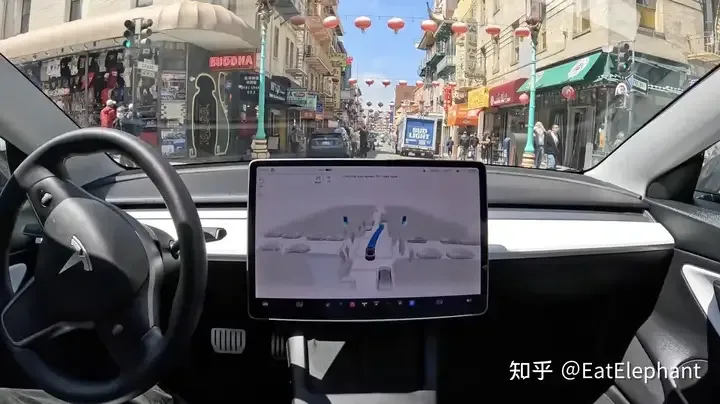
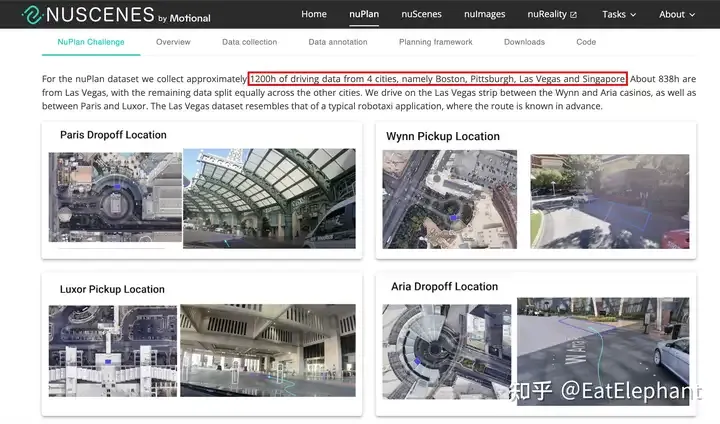
并非所有人都能理解tesla v12在北美大范围推送以及凭借其优良的表现开启获得越来越多用户认同的局面,端到端自动驾驶也成为自动驾驶行业里大家最为关注的技术方向。最近有机会和很多行业中的一流工程师、产品经理、投资者、媒体人进行了一些交流,发现大家对端到端自动驾驶很感兴趣,但甚至在一些对端到端自动驾驶…
-
自动驾驶,走出青春期
生活在一线城市的朋友应该都有这样的感受,路上的“人味”越来越淡了,“赛博”感越来越强了。 也就这两年,街上的无人驾驶车慢慢多了起来,已经开始走入我们日常生活的场景。最具代表性的就是无人驾驶的出租车,频繁出现在我们的视野里,而且说实话,个人体验感还不错。 资本市场方面,十月初,具有代表性的企业小马智行…
-
〈CES2025〉电动车和自动驾驶成为焦点


ces 2025:电动车和自动驾驶技术闪耀拉斯维加斯 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 一年一度的CES消费电子展将于1月7日至10日在拉斯维加斯举行,而汽车产业无疑将成为本届展会的最大亮点。众多汽车厂商将携旗下电动车原型、自动…
-
理想发布新一代自动驾驶架构MindVLA 计划在7月与i8同步首发


☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 理想汽车于3月18日在NVIDIA GTC 2025大会上发布了其新一代自动驾驶系统架构——MindVLA。该架构基于视觉-语言-行为融合模型(VLA),具备强大的3D空间理解、逻辑推理和行为生…


