
自动驾驶
-
Think2Drive:首个用于自动驾驶的基于模型的RL方法(上海交大)


在carla v2中以专家级的熟练程度运行。 题目:Think2Drive: Efficient Reinforcement Learning by Thinking in Latent World Model for Quasi-Realistic Autonomous Driving (in C…
-
“大大震惊”一位CTO:GPT-4V自动驾驶五连测


本文经AI新媒体量子位(公众号ID:QbitAI)授权转载,转载请联系出处。 万众瞩目之下,今天GPT4终于推送了visi%ignore_a_1%n相关的功能。 今天下午抓紧和小伙伴一起测试了一下GPT对于图像感知的能力,虽有预期,但是还是大大震惊了我们。 核心观点: 我认为自动驾驶中和语义相关的问…
-
自动驾驶仿真大观!一起聊聊自动驾驶仿真这个行当!
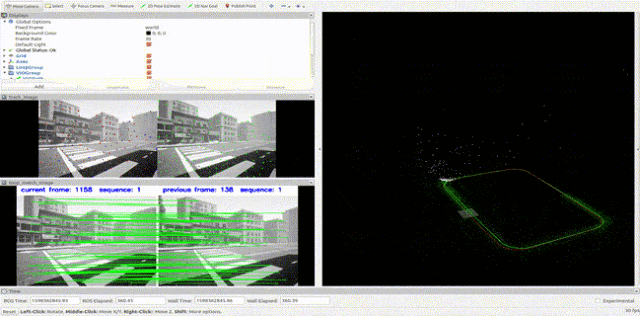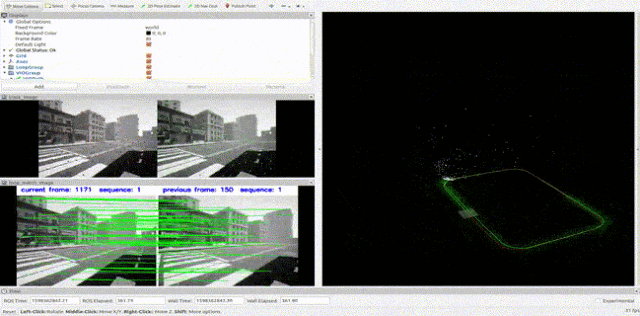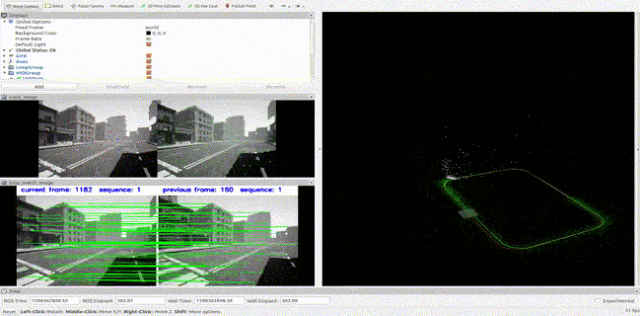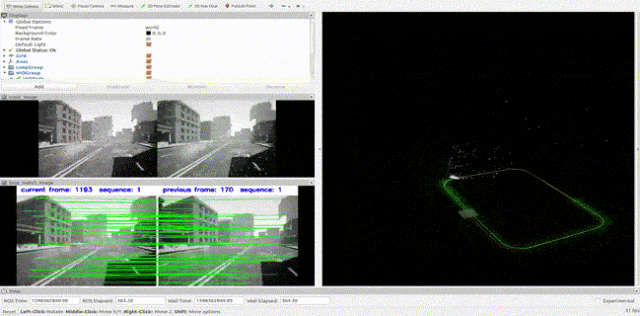
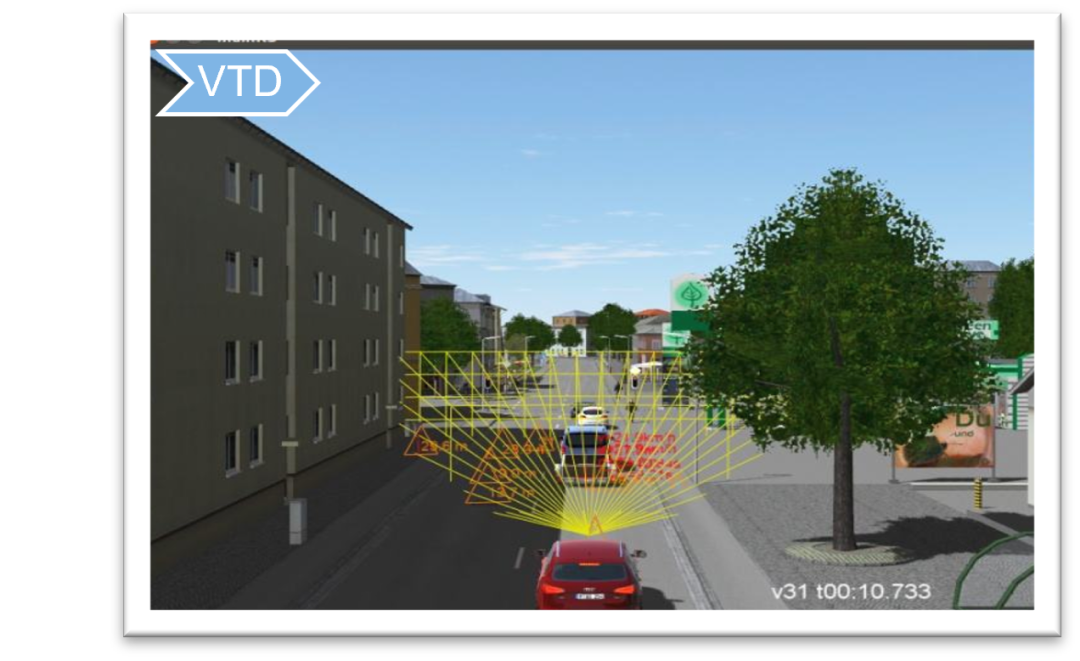

各位听众朋友大家好!又到了仿真大观园节目时间了!今天将由我来为大家浮光掠影地介绍一下自动驾驶仿真这个行当。 首先说为什么自动驾驶需要仿真。几年前看非诚勿扰,嘉宾黄澜表示要有2/3的人接受自动驾驶她才会接受,体现了普通群众对于自动驾驶安全性的关注。而为了要保证安全性,自动驾驶算法在真正大规模应用之前,…
-
Exciting!GPT-4V在自动驾驶中初探


update: 增加了一个新的例子,%ignore_a_1%配送车驶入新浦水泥地 万众瞩目之下,今天GPT4终于推送了vision相关的功能。今天下午抓紧和小伙伴一起测试了一下GPT对于图像感知的能力,虽有预期,但是还是大大震惊了我们。TL;DR 就是我认为自动驾驶中和语义相关的问题应该大模型都已经…
-
定制VSCode自动驾驶仿真环境与感知算法测试


搭建高效自动驾驶仿真测试环境,VSCode通过配置多语言开发、集成Carla等仿真平台、实现调试与可视化,成为连接算法与数据的核心枢纽。 搭建一个高效的自动驾驶仿真与感知算法测试环境,VSCode 是一个非常实用的开发工具。通过合理定制,它不仅能提升编码效率,还能无缝对接仿真平台和算法验证流程。重点…
-
FMCW雷达位置识别如何优雅的实现(IROS2023)
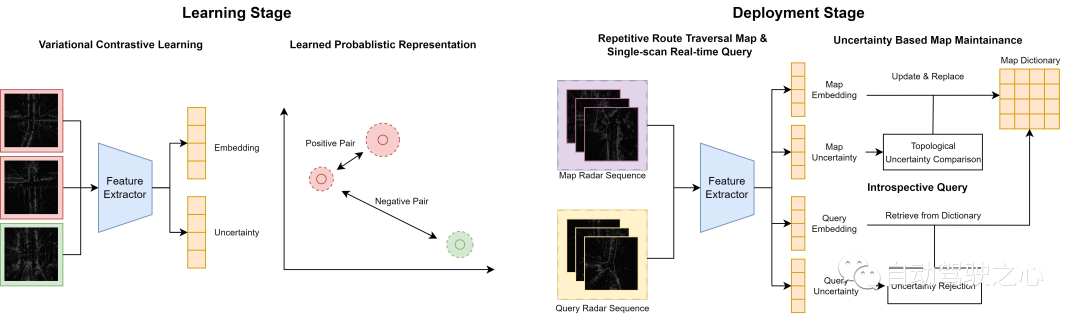
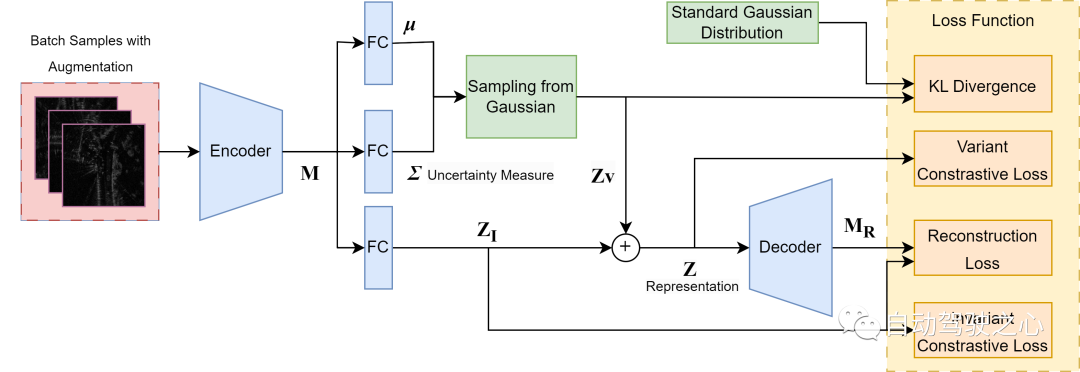
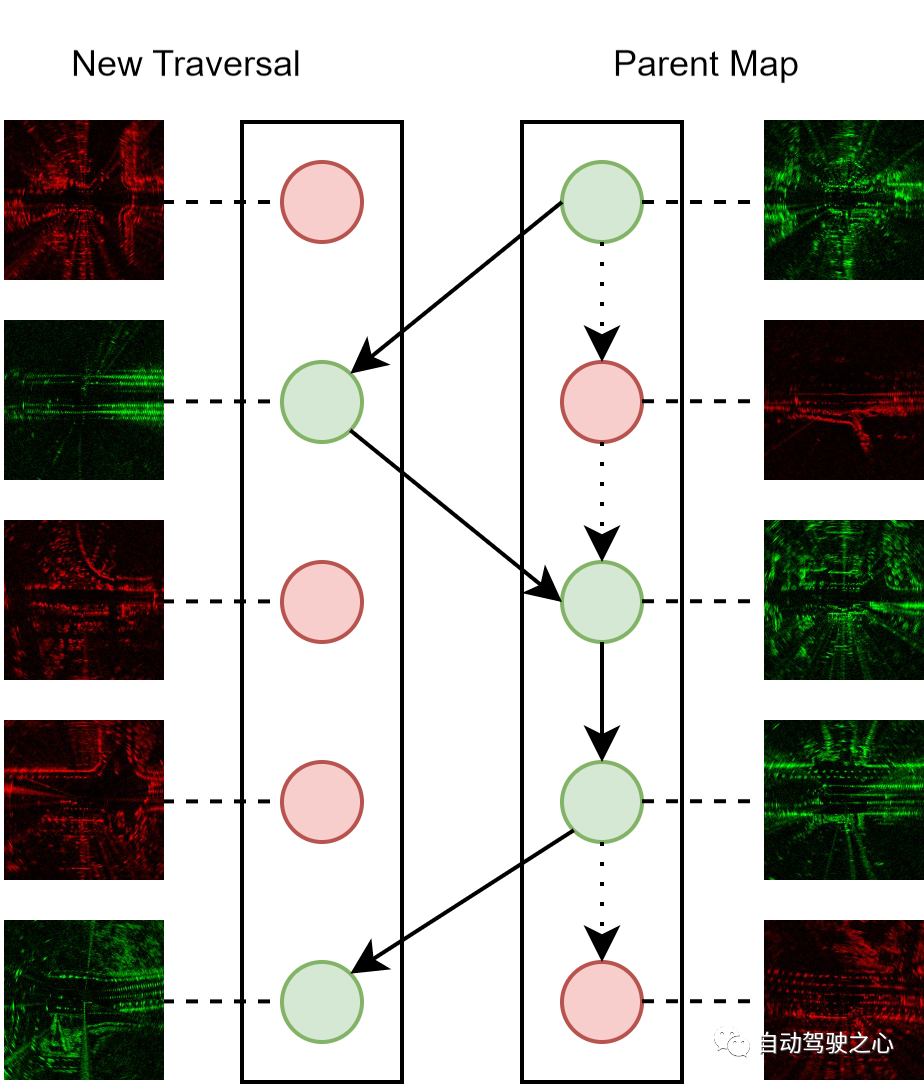

大家好,我叫袁健豪,很开心来%ignore_a_1%之心平台分享我们在iros2023上关于雷达位置识别的工作。 由于其对挑战性环境的固有抗性,使用调频连续波 (FMCW) 雷达的定位越来越受到关注。然而,雷达测量过程的复杂伪影需要适当的不确定性估计 – 以确保这种有前景的传感器模式的安…
-
TimePillars:让纯LiDAR 3D检测路线延伸至何方?直接覆盖200m!


基于lidar点云点3d object detection一哥是一个很经典的问题,学术界和工业界都提出了各种各样的模型来提高精度、速度和鲁棒性。但因为室外的复杂环境,所以室外点云的object detection的性能都还不是太好。而激光雷达点云本质上比较稀疏,如何针对性得解决这一问题呢?论文给出了…
-
OpenAI联合创始人Karpathy发布文章:以自动驾驶为例解释AGI!已删除的原文,请立即收藏


对于「通用人工智能」,OpenAI科学家Karpathy下场做出了解释。 前几天,Karpathy在个人blog发表了一篇文章「将自动驾驶作为AGI的一个案例来研究」。 ☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 免费无限量使用 DeepSeek R1 模型☜☜☜ 不知是何原因,他却删除了…
-
OccNeRF:完全无需激光雷达数据监督
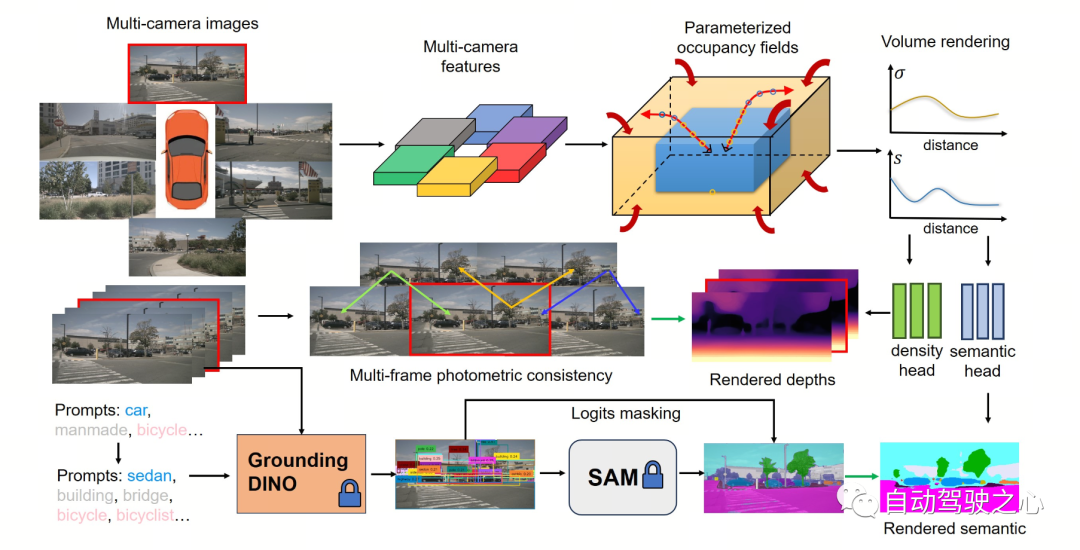
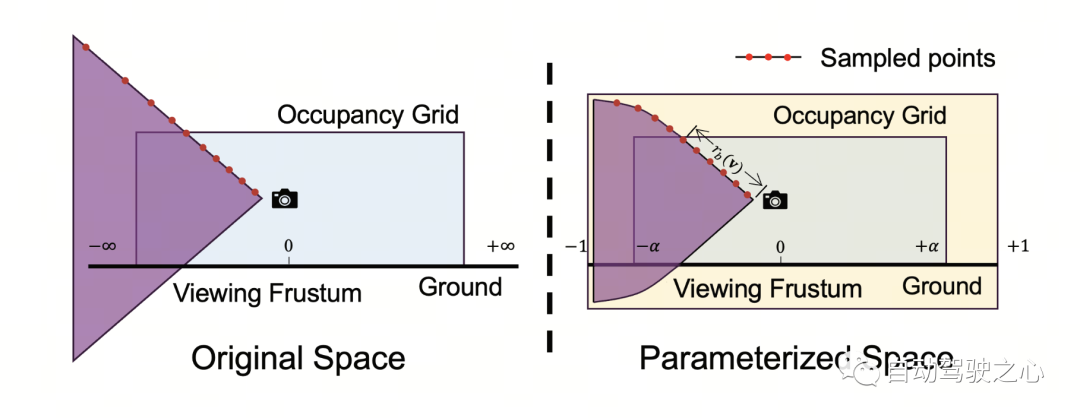

写在前面&笔者的个人总结 近年来,%ignore_a_1%领域的3D占据预测任务因其独特的优势受到学术界和工业界的广泛关注。该任务通过重建周围环境的3D结构,为自动驾驶的规划和导航提供详细信息。然而,目前主流的方法大多依赖于基于激光雷达(LiDAR)点云生成的标签来监督网络训练。在最近的Oc…
-
OmniDrive: 一个关于大模型与3D驾驶任务对齐的框架


从一个新颖的3d mllm架构开始,该架构使用稀疏查询将视觉表示提升和压缩到3d,然后将其输入llm。 题目:OmniDrive: A Holistic LLM-Agent Framework for Autonomous Driving with 3D Perception Reasoning a…

